 1 / 5
Penanganan USB stick menjadi mudah


Harga Hardware:
Volume
Silent
ROI
12
bulan
Waktu operasi
24
jam
Mengotomatiskan Penanganan USB Stick dengan Robolink RL-DP-5 dan Gripper Zimmer
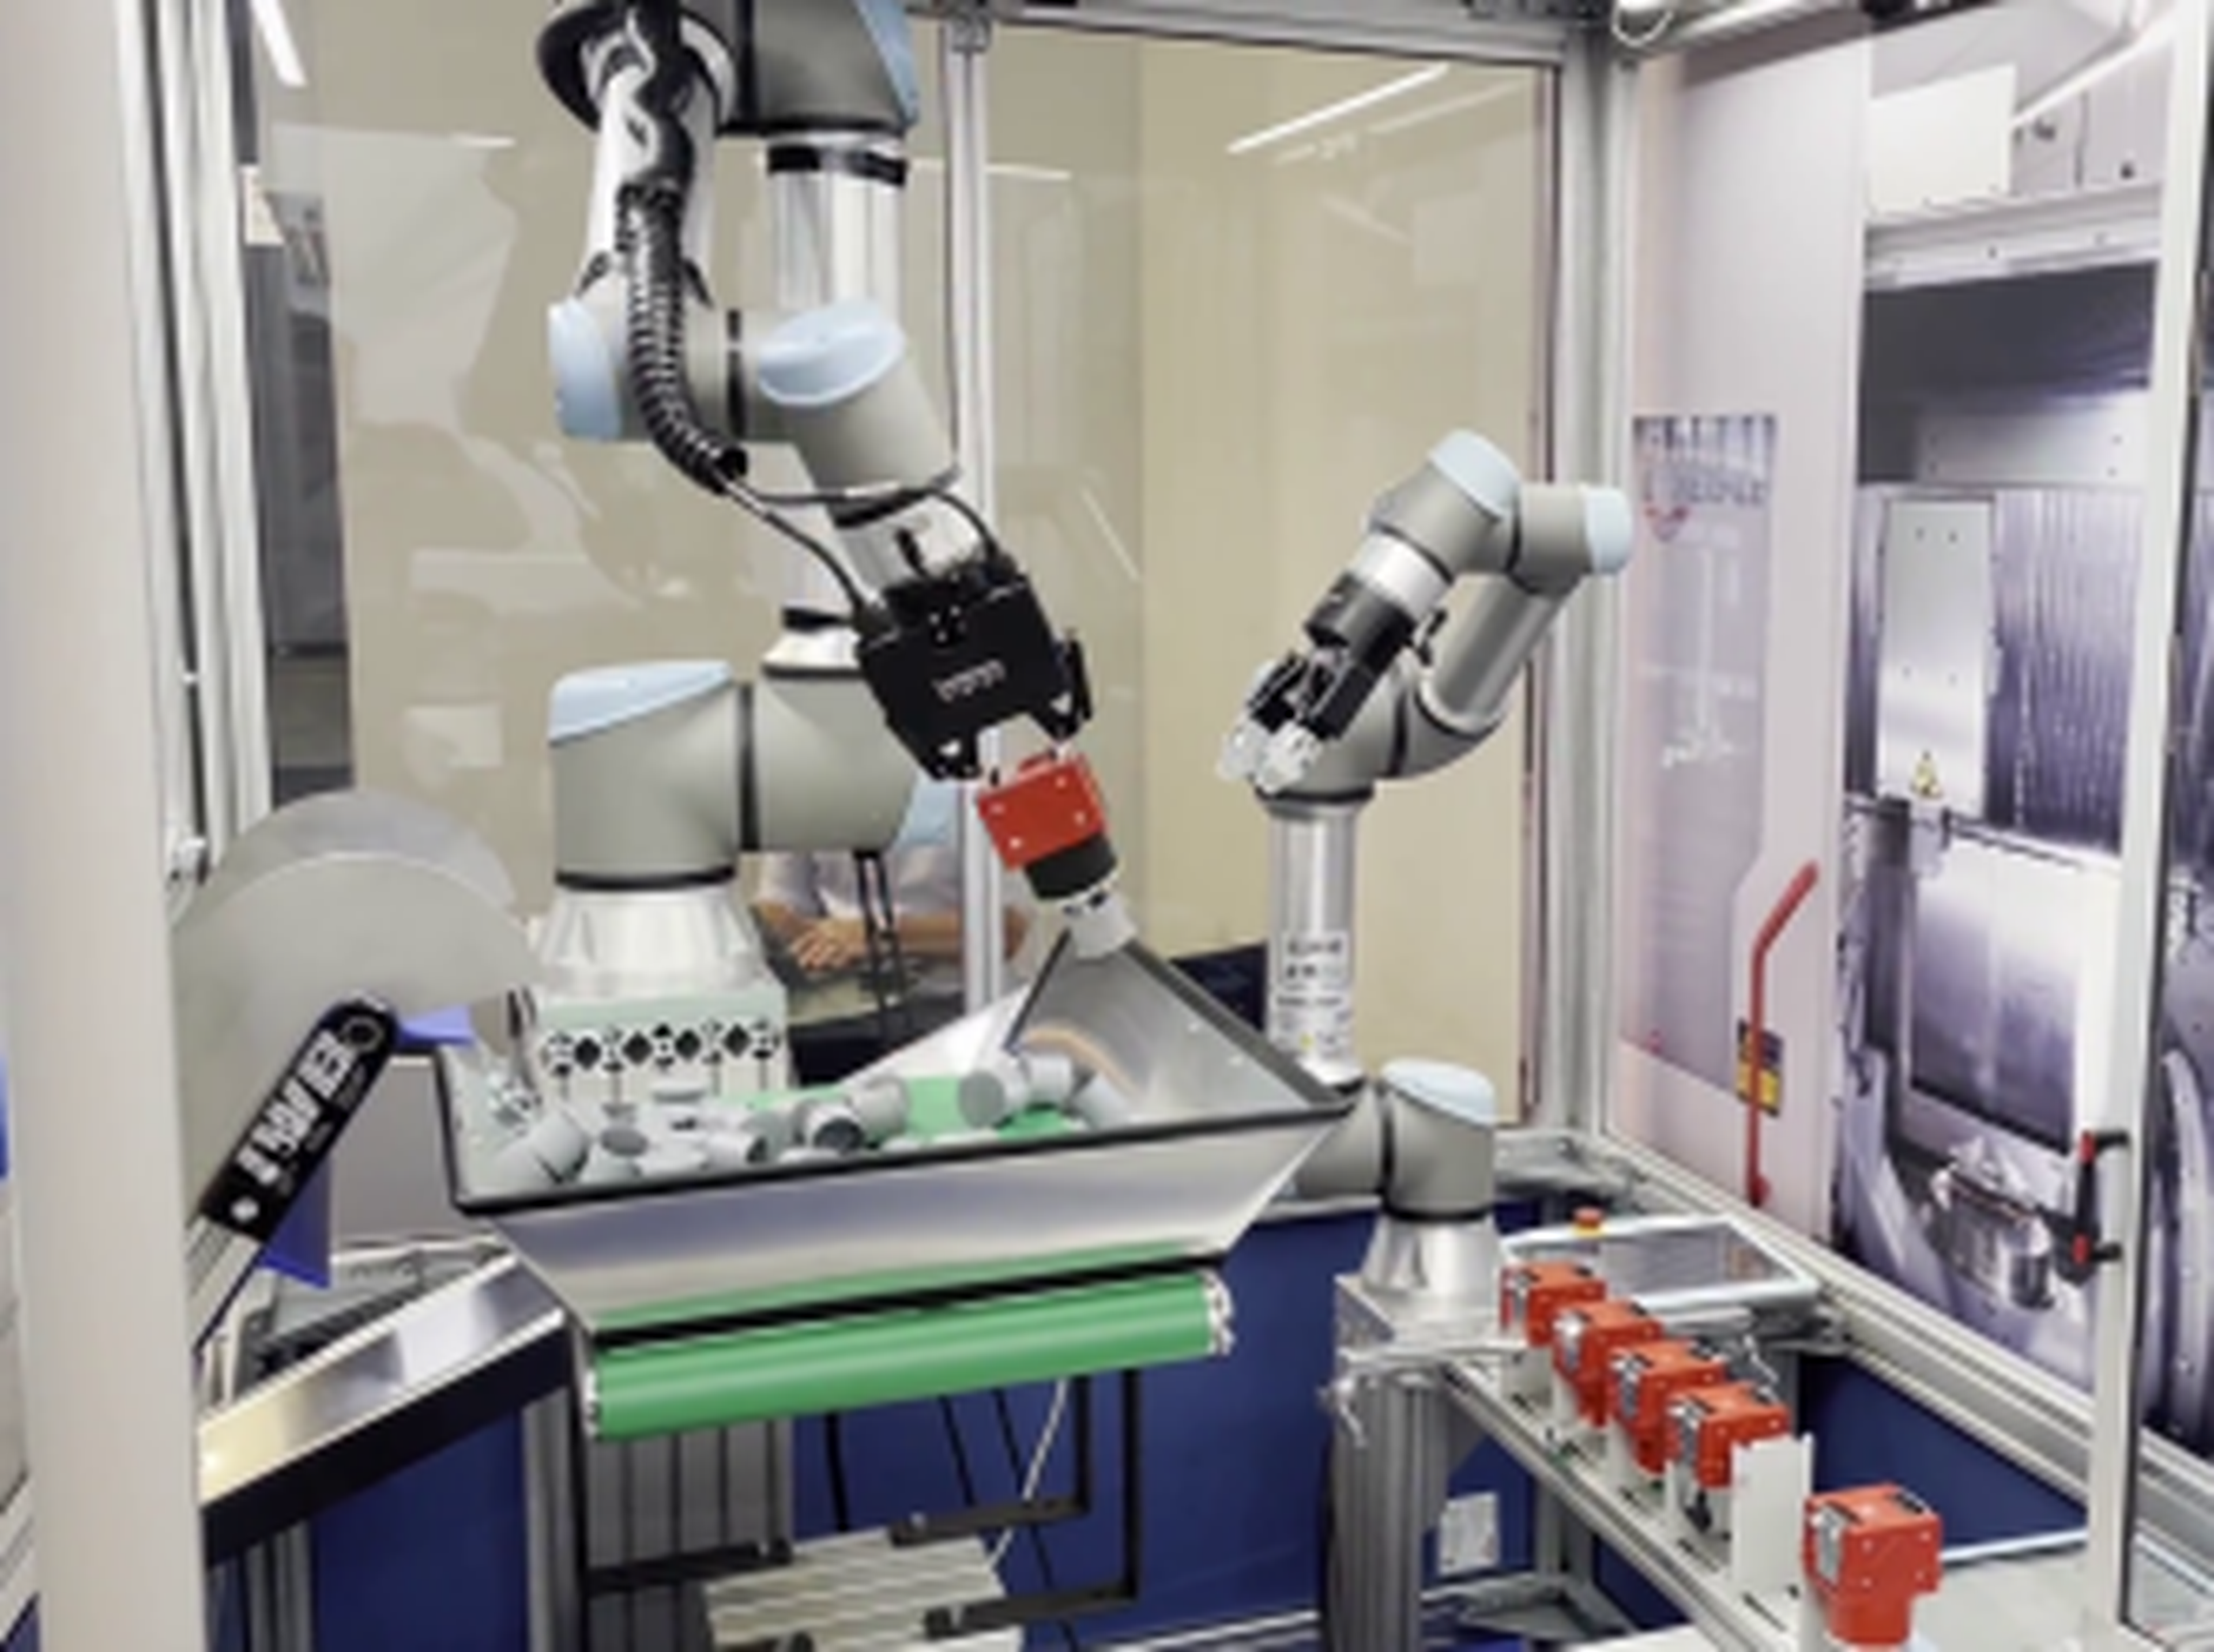
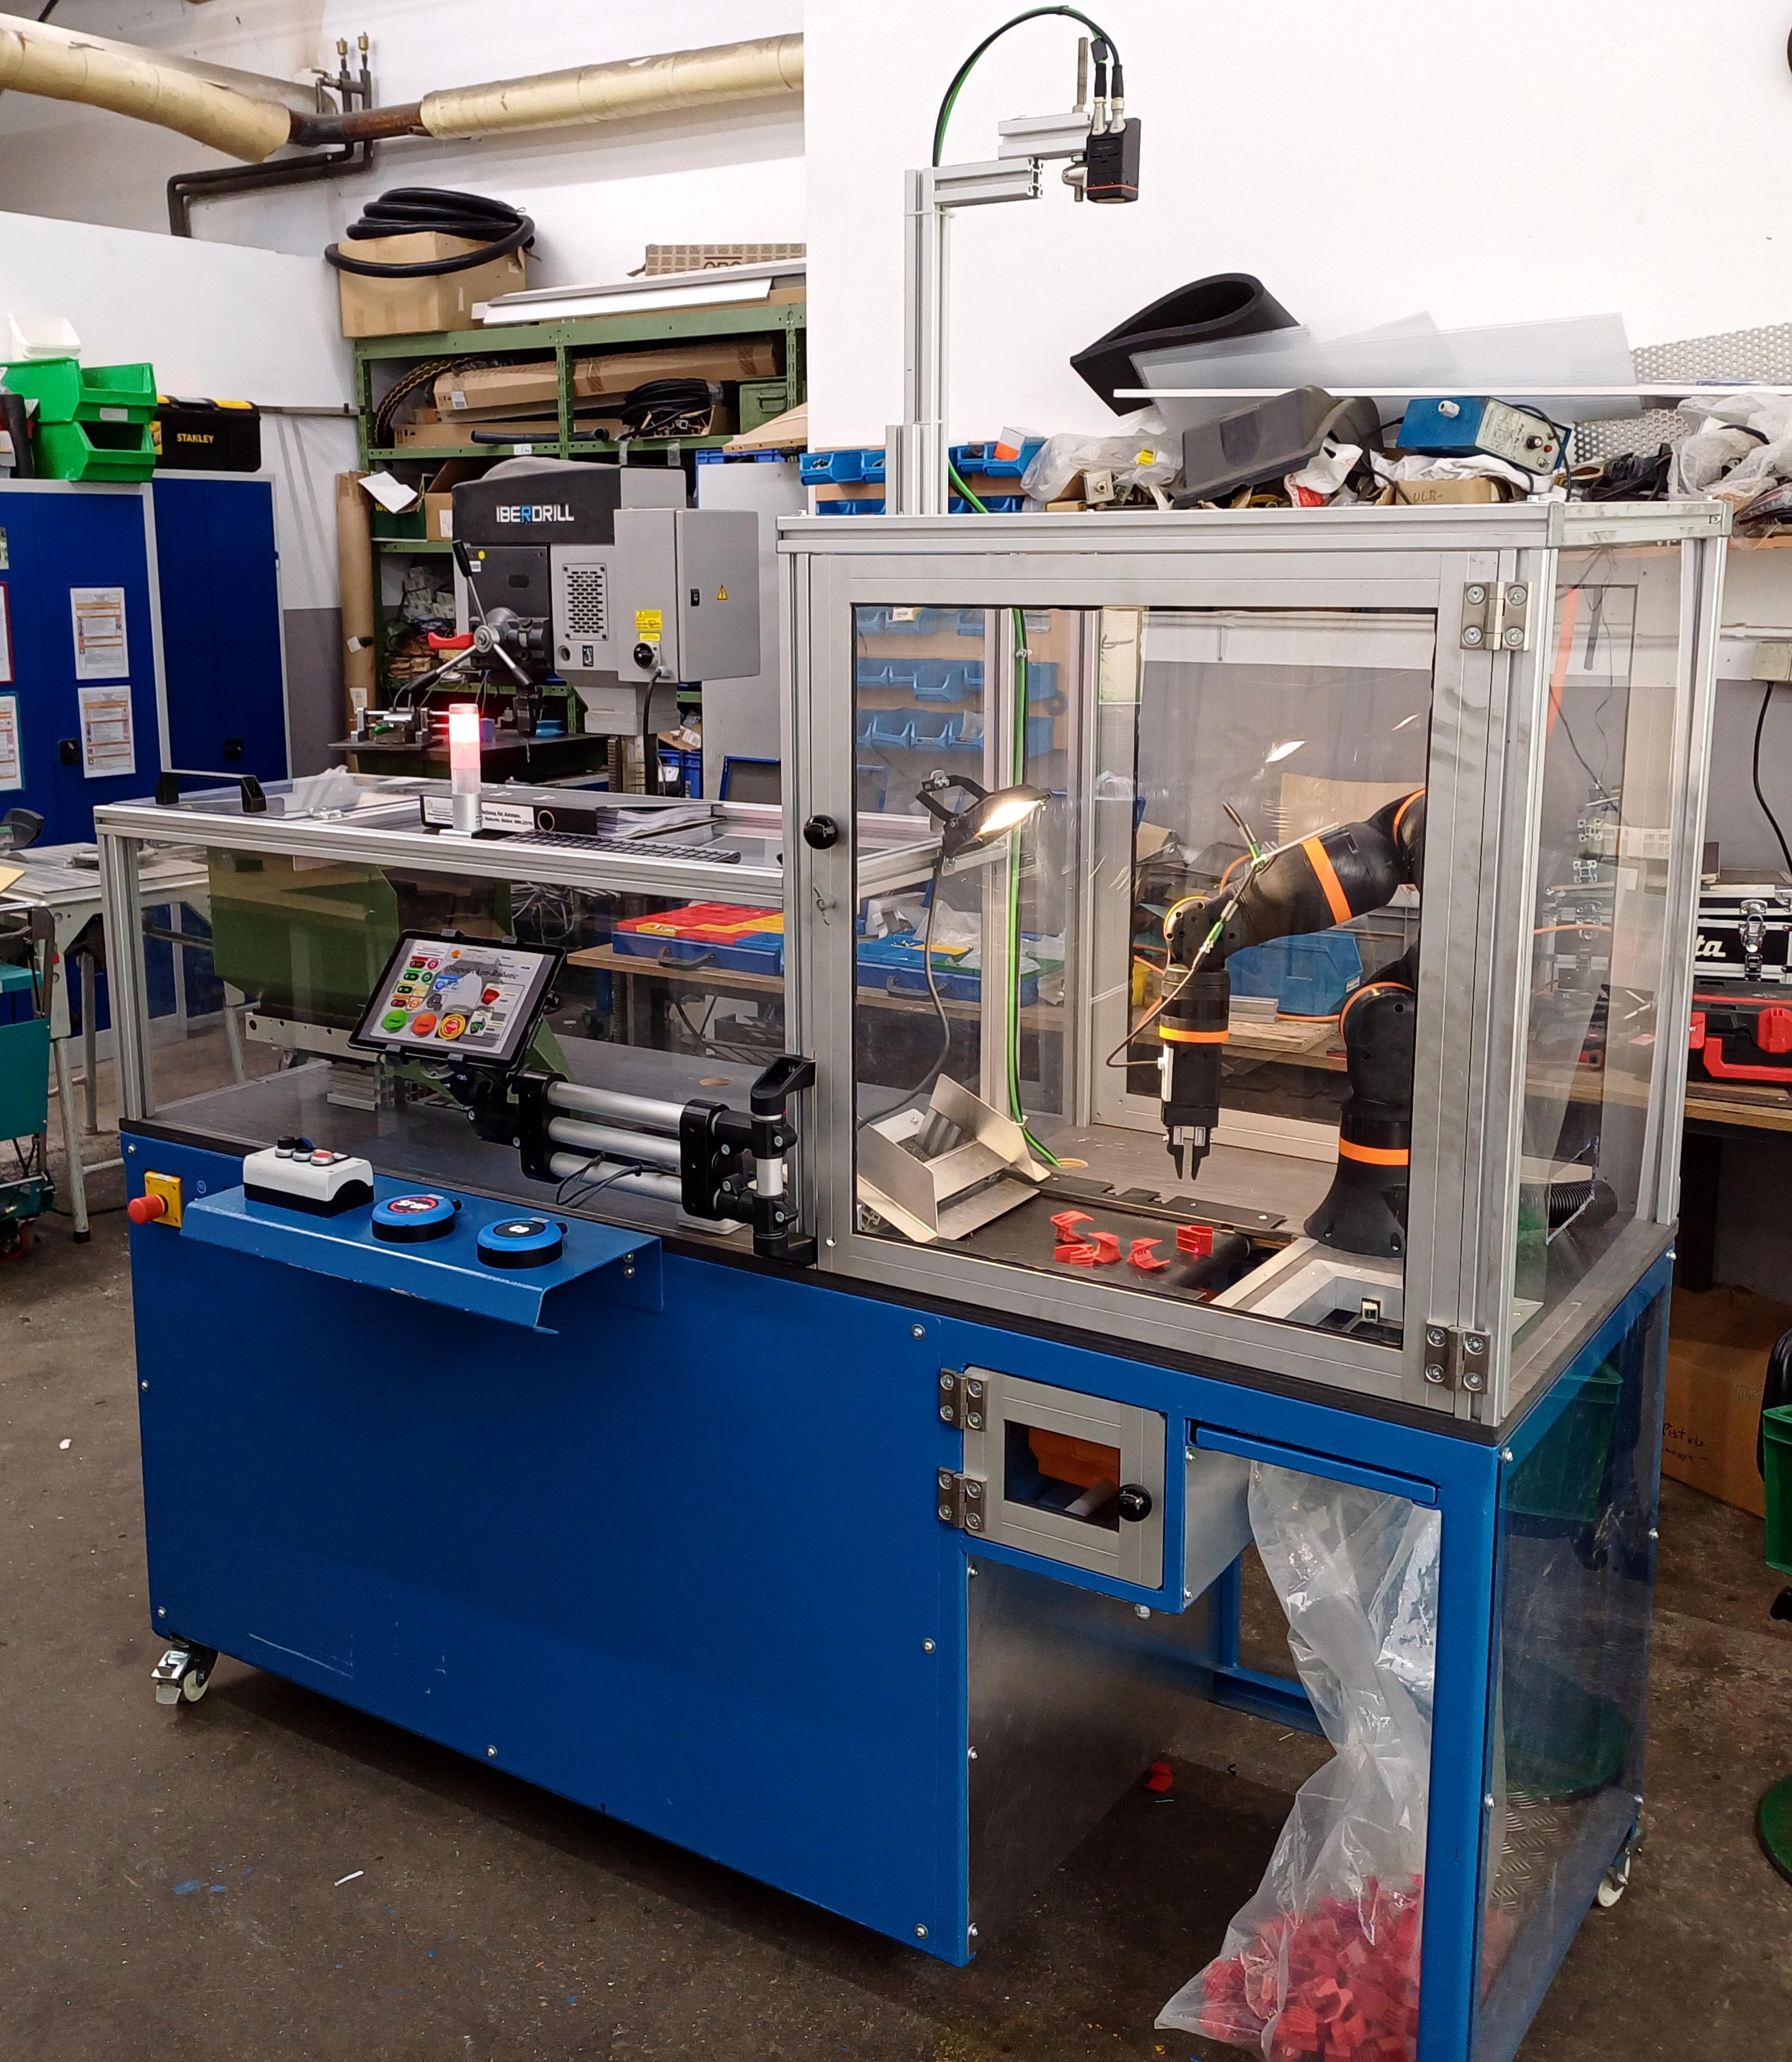
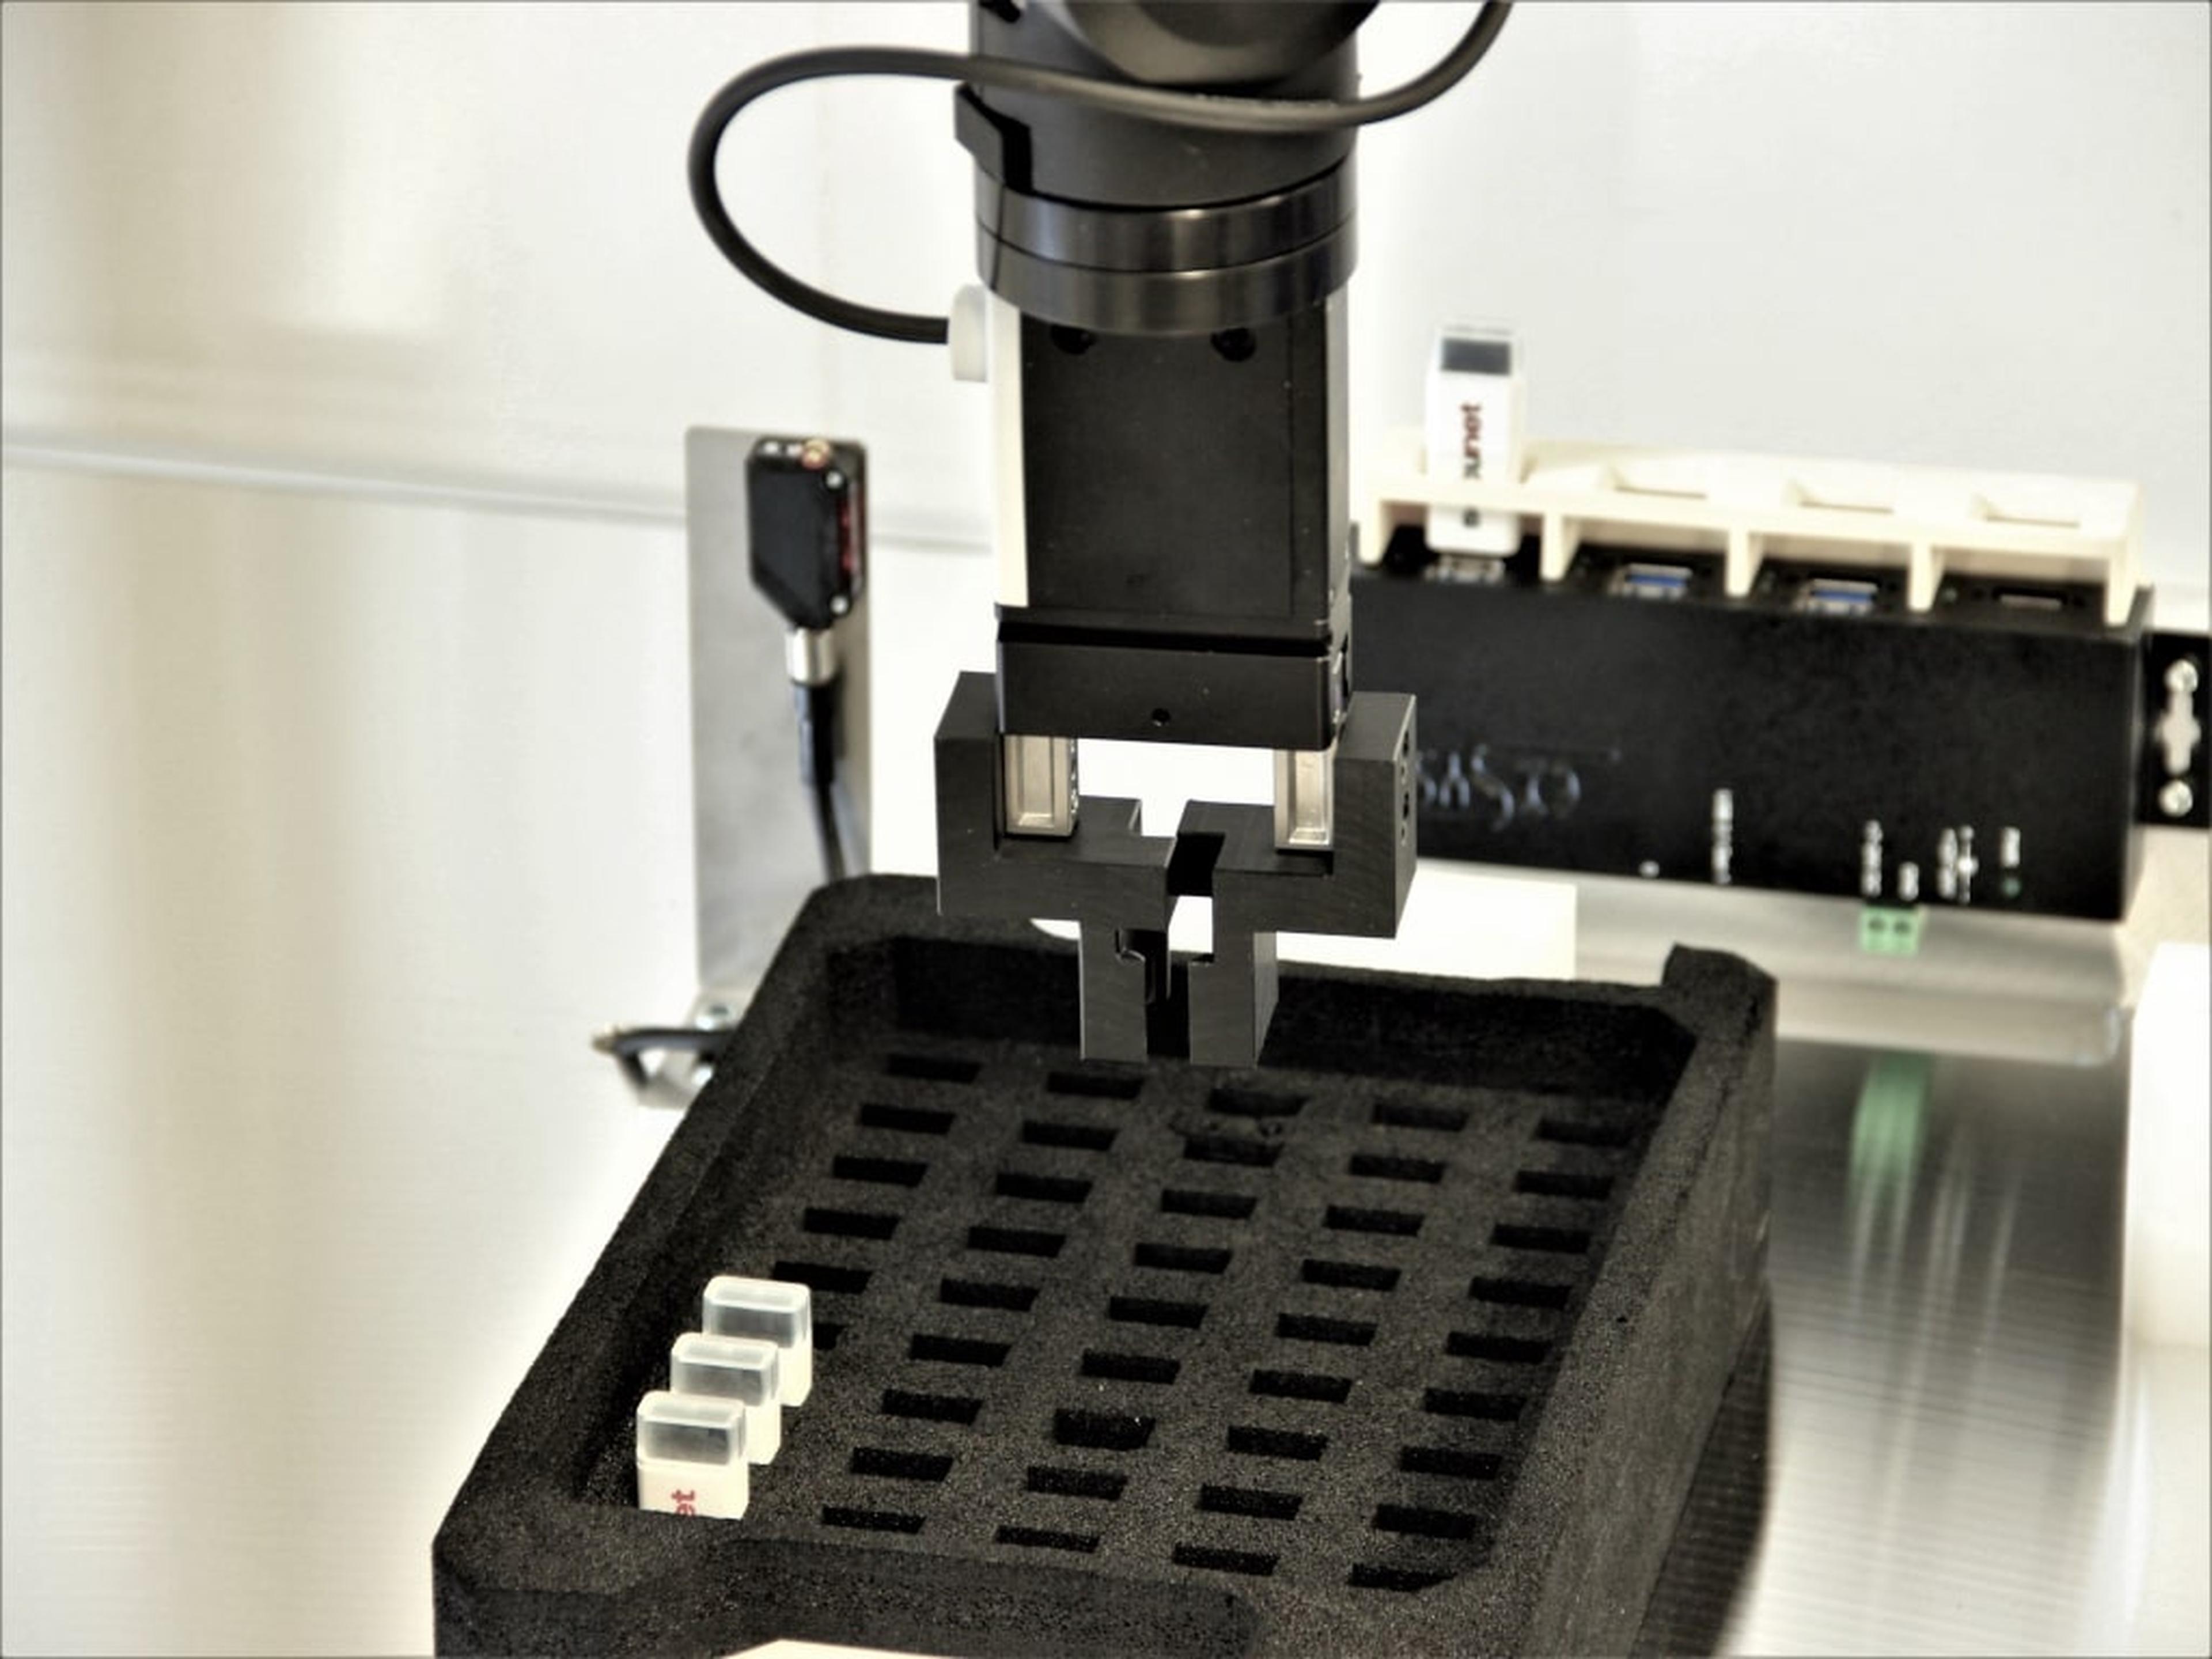
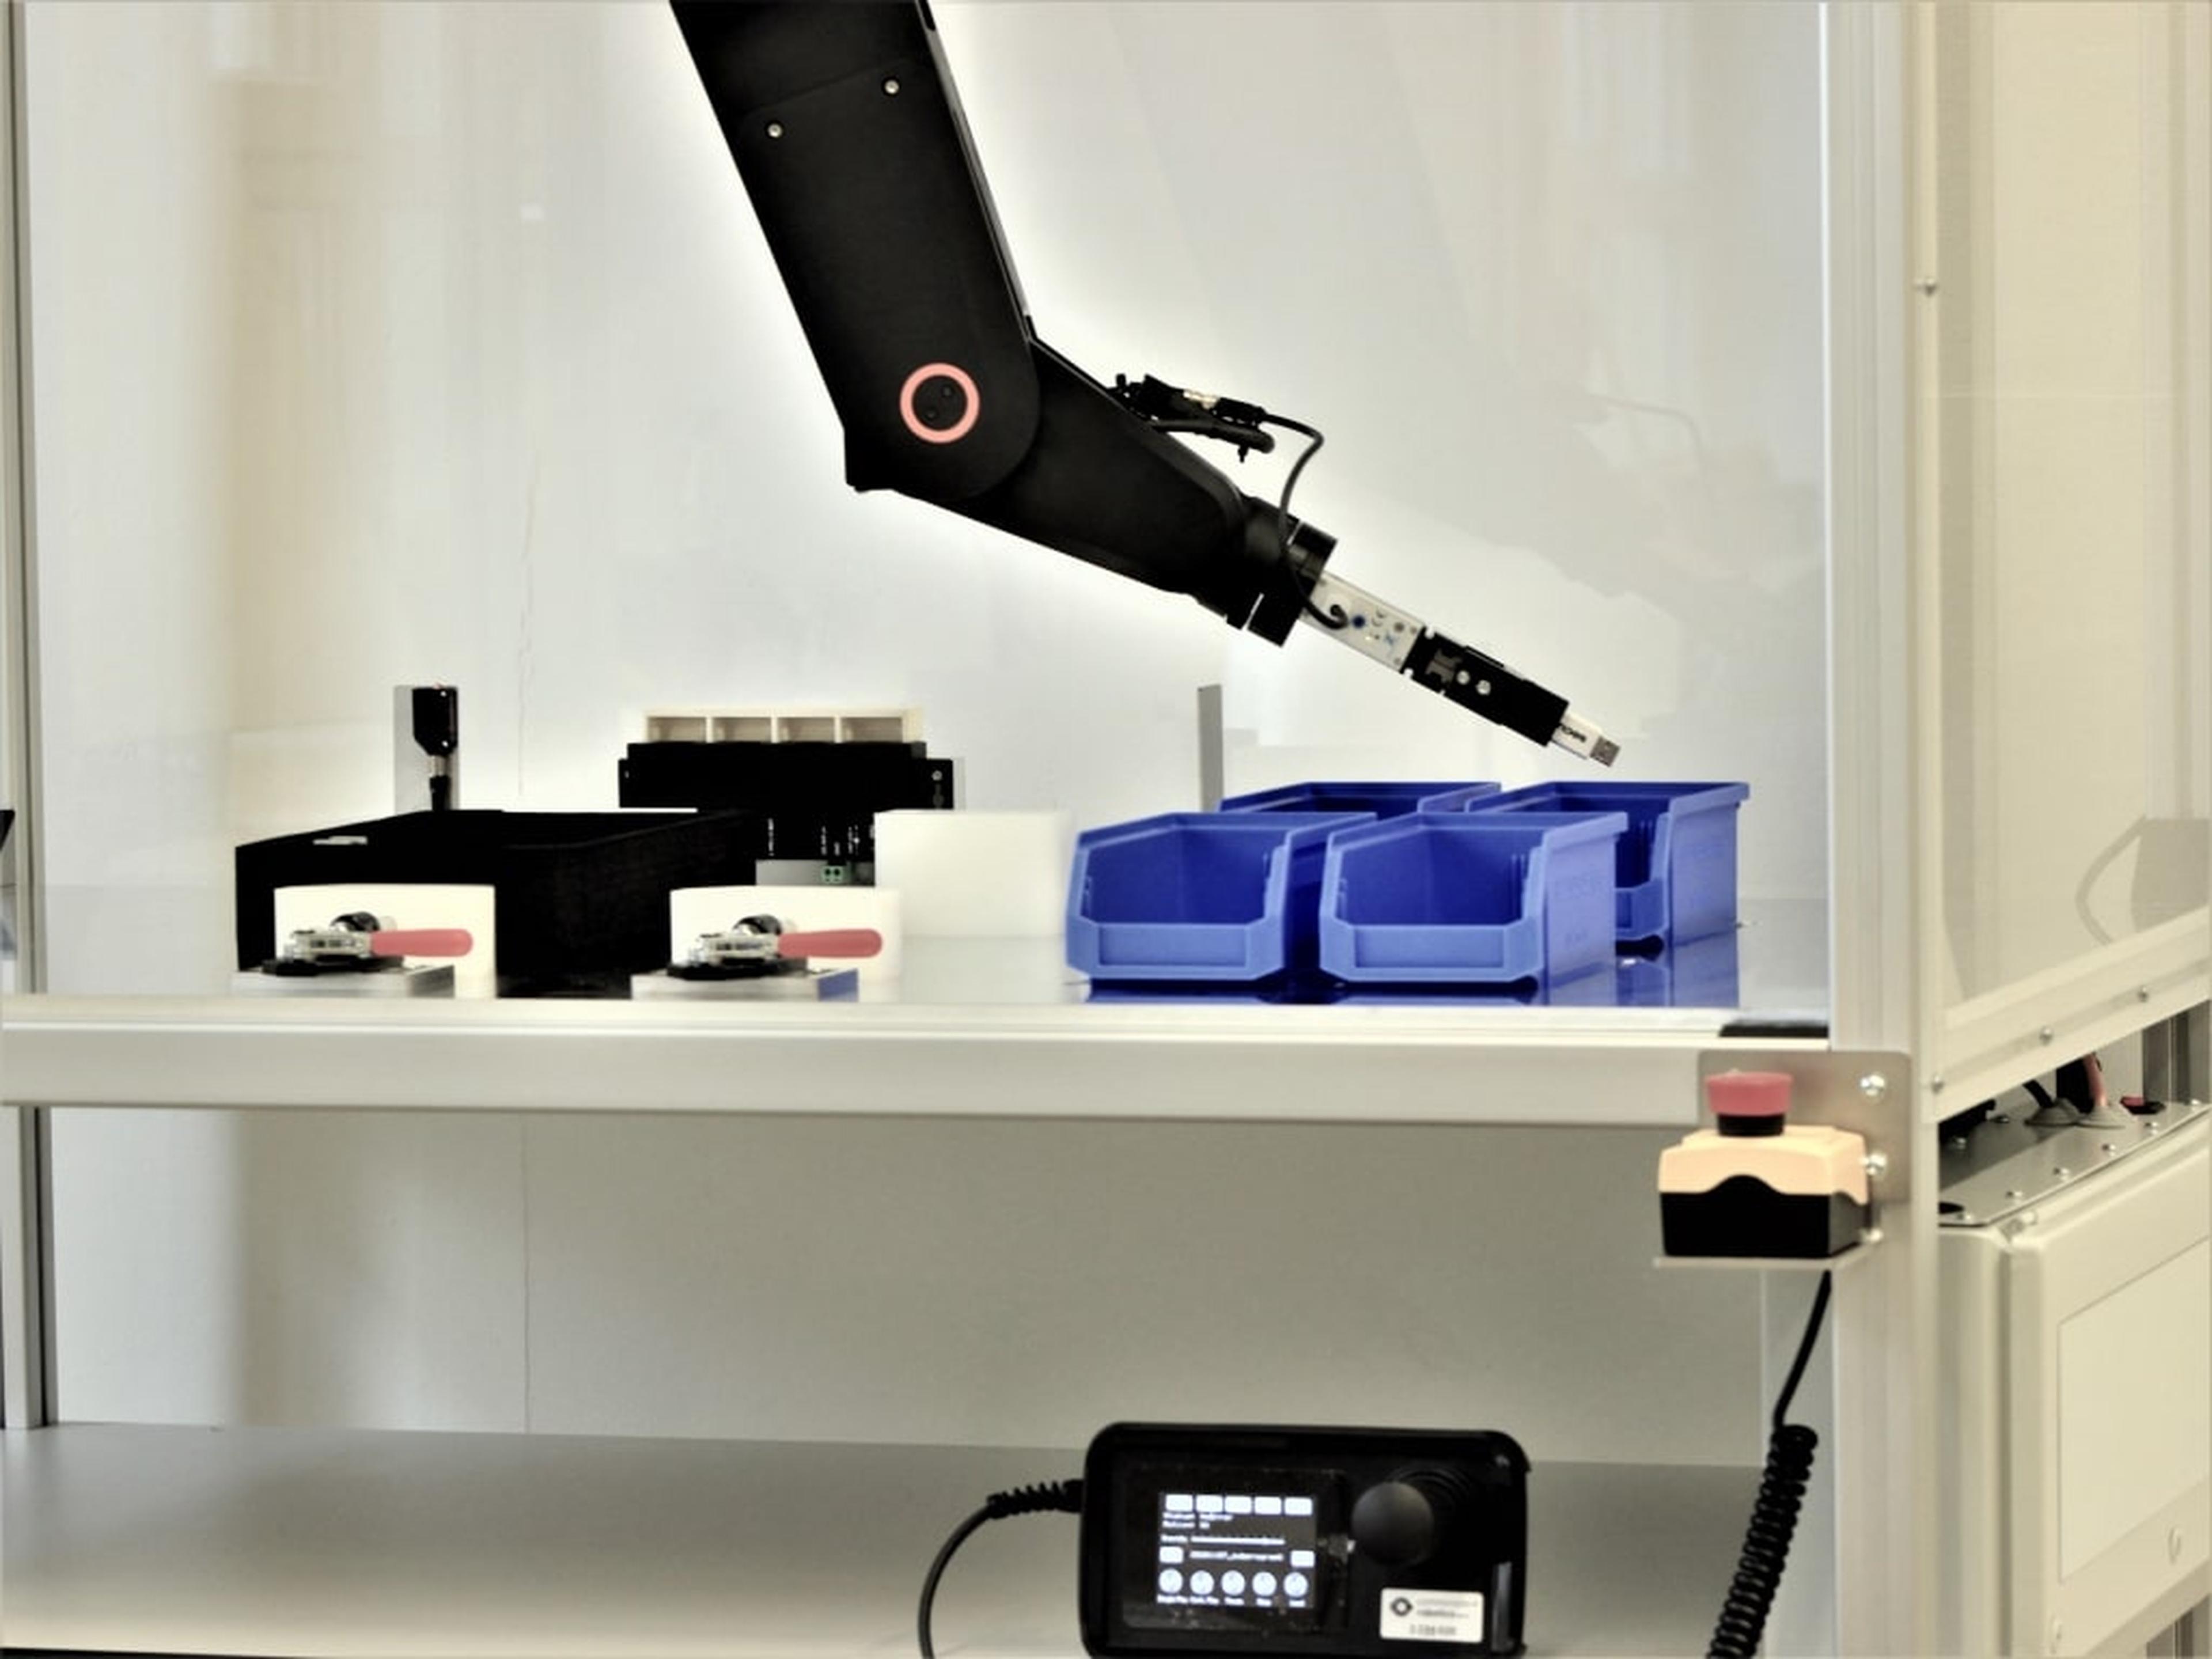
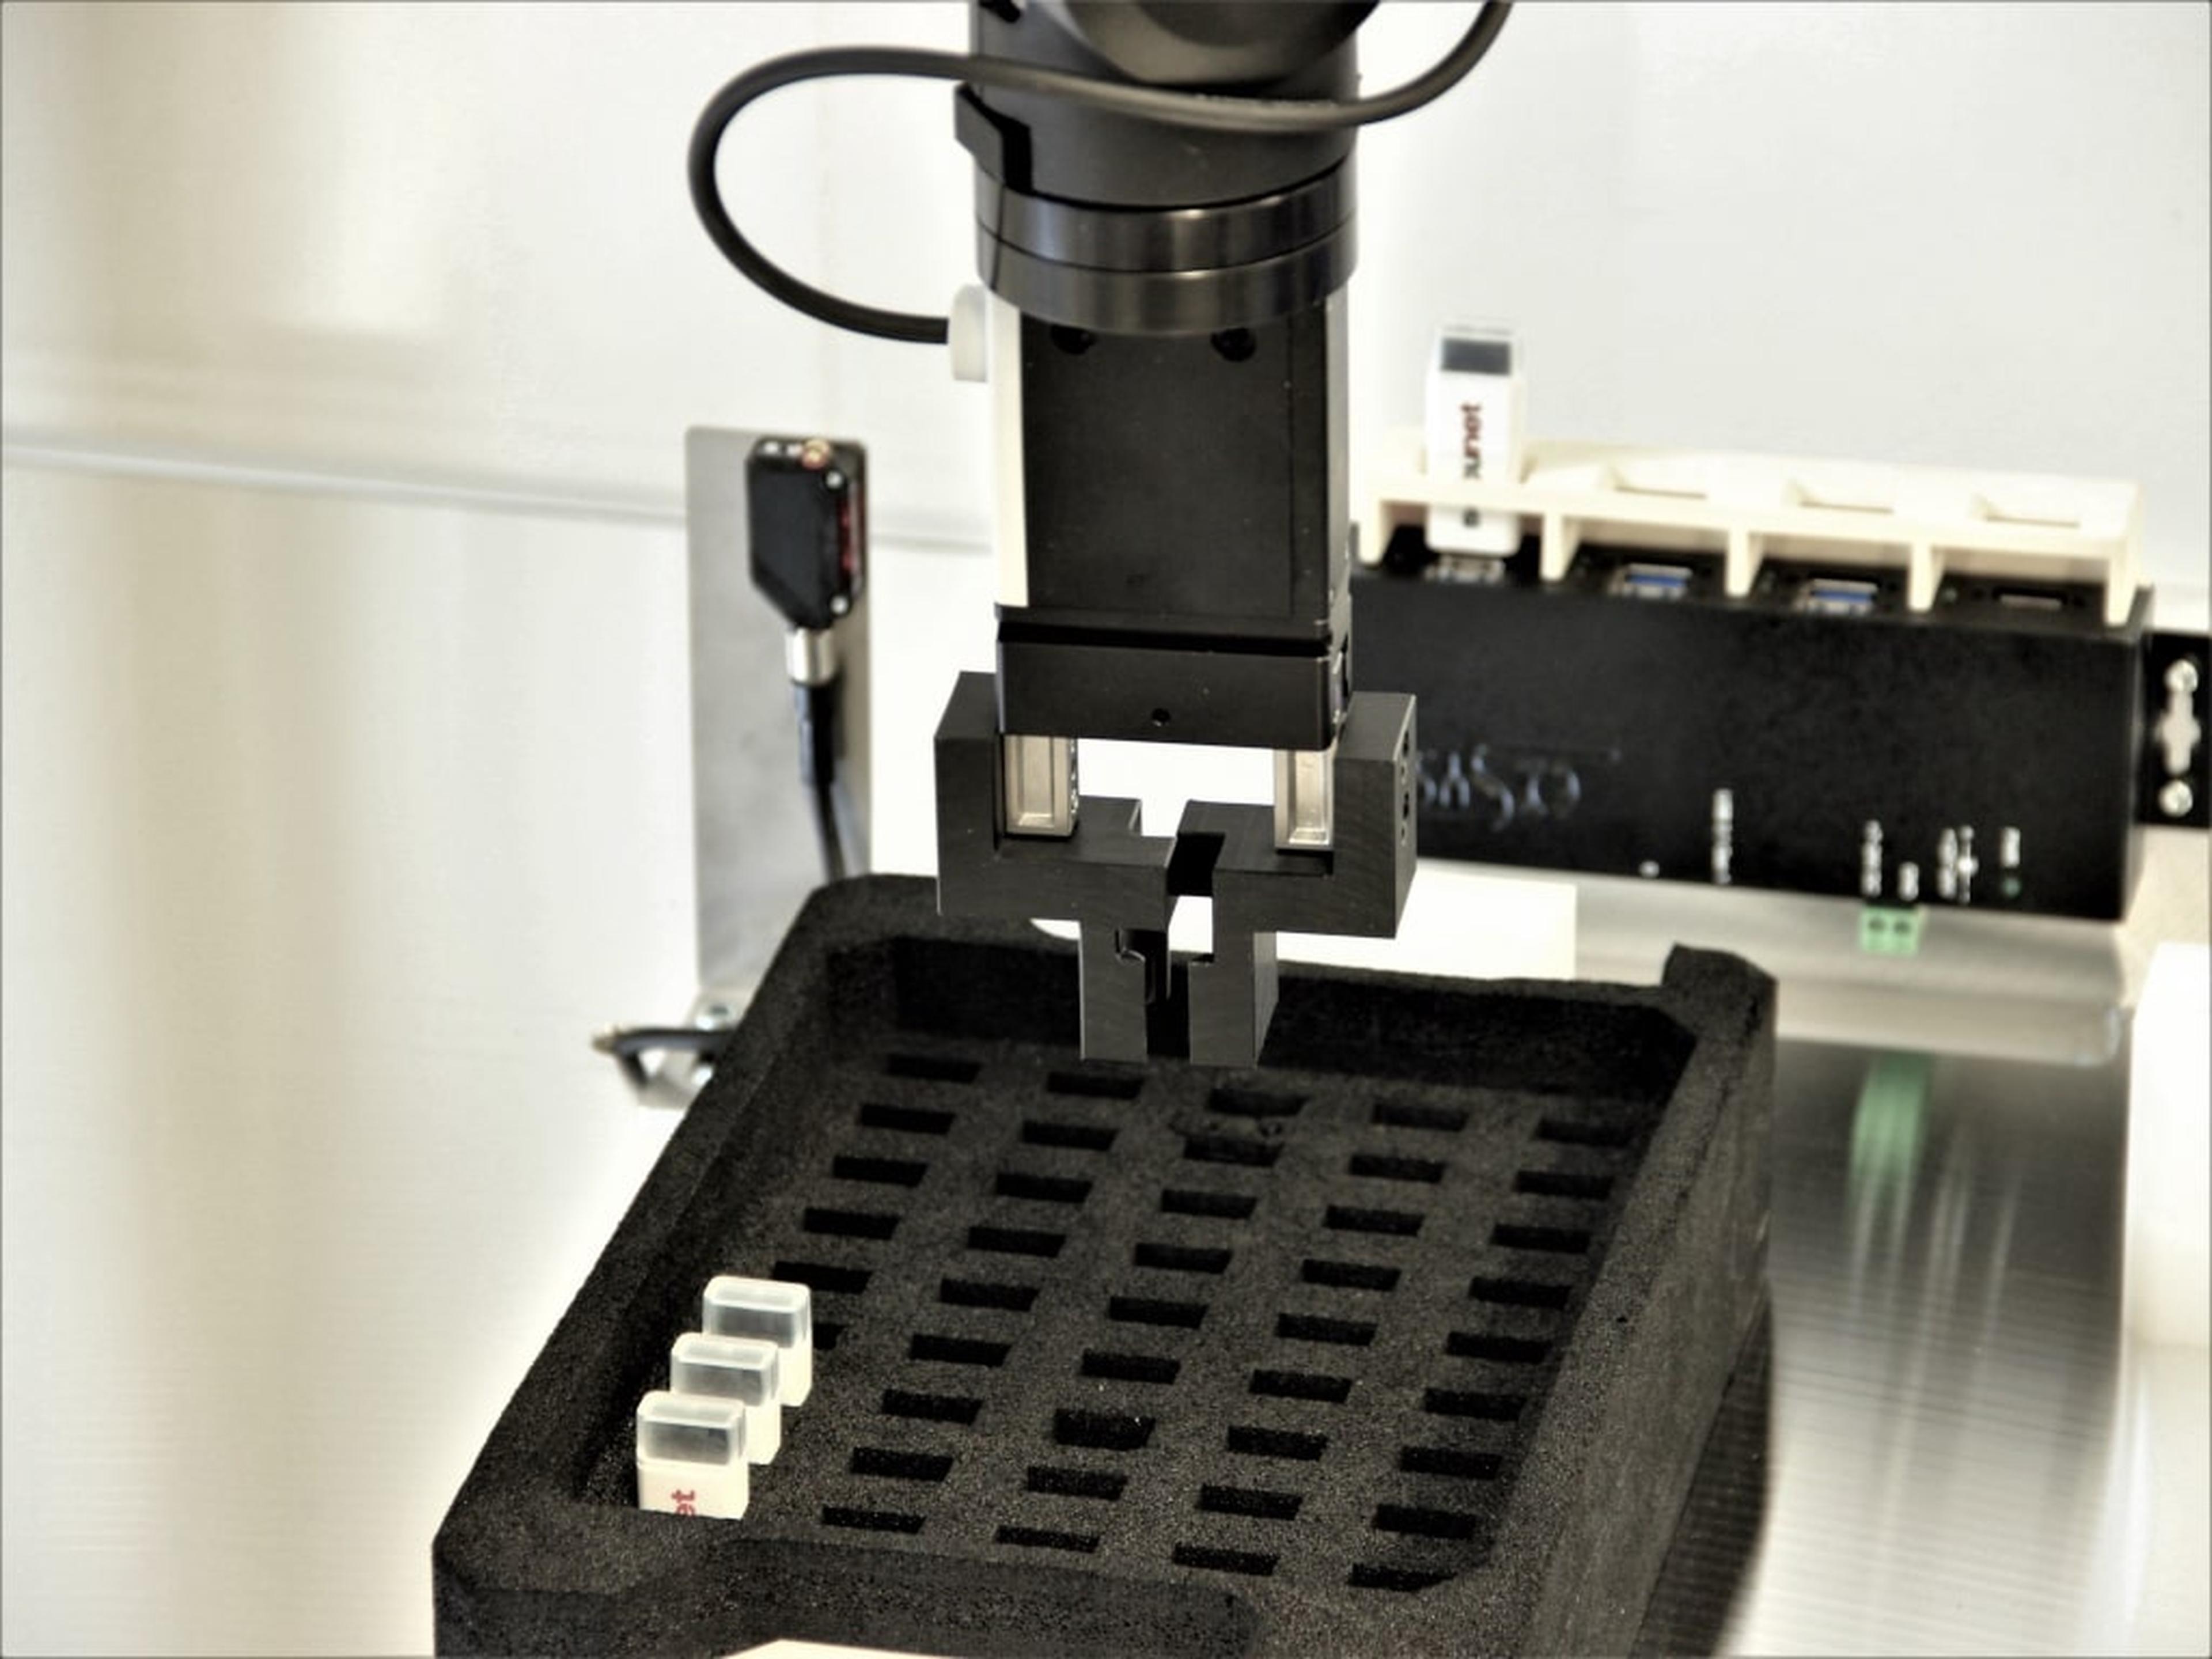
Axial Ingenieurgesellschaft berspesialisasi dalam menyediakan solusi otomasi yang disesuaikan di seluruh fase proyek. Untuk aplikasi ini, dikembangkan sistem yang hemat biaya namun andal guna mengotomatiskan penanganan dan perekaman USB stick yang sebelumnya diproses secara manual. Dengan menggunakan lengan robot igus RL-DP-5 dan gripper serba elektrik dari Zimmer, USB stick diambil satu per satu dari tray, dimasukkan ke USB HUB untuk perekaman perangkat lunak, lalu ditempatkan secara presisi ke dalam wadah yang telah ditentukan. Lengan robot yang dipasang di langit-langit beroperasi dalam ruang kerja yang luas dan bebas gangguan, sementara penghalang cahaya memastikan setiap stick terambil dengan benar sebelum dimasukkan.
Apa Aplikasinya?
Sistem ini mengotomatiskan penanganan dan perekaman USB stick sehingga menyederhanakan alur kerja dalam operasi pemrosesan data atau logistik.
Apa Keunggulan Solusinya?
Keandalan Tinggi: Penghalang cahaya memastikan pengambilan dan penempatan stick yang akurat.
Kemudahan Penggunaan: Perangkat lunak yang intuitif memungkinkan penyesuaian oleh pelanggan untuk ekspansi.
Fleksibilitas Mobile: Sel ini tidak bergantung pada lokasi sehingga dapat digunakan secara serbaguna.
Apa Keunggulan Robotnya?
Robolink RL-DP-5 unggul dalam tugas penanganan USB berkat:
Ruang Kerja Luas: Desain yang dipasang di langit-langit memastikan gerakan tanpa hambatan.
Kontrol yang Dapat Disesuaikan: Perangkat lunak mudah beradaptasi dengan ukuran stick atau susunan tray lain.
Pegangan Presisi: Gripper elektrik Zimmer memastikan penanganan komponen ringan secara akurat.
Penanganan USB yang Fleksibel dengan Otomasi Robotik Mobile
Sistem Robolink RL-DP-5 ini menunjukkan solusi yang efisien dan skalabel untuk penanganan USB stick. Dengan mengotomatiskan proses melalui perangkat lunak yang intuitif dan fleksibilitas mobile, pelanggan memperoleh produktivitas dan keandalan yang lebih baik, serta potensi penyesuaian sistem di berbagai lingkungan.
2 Komponen