 1 / 3
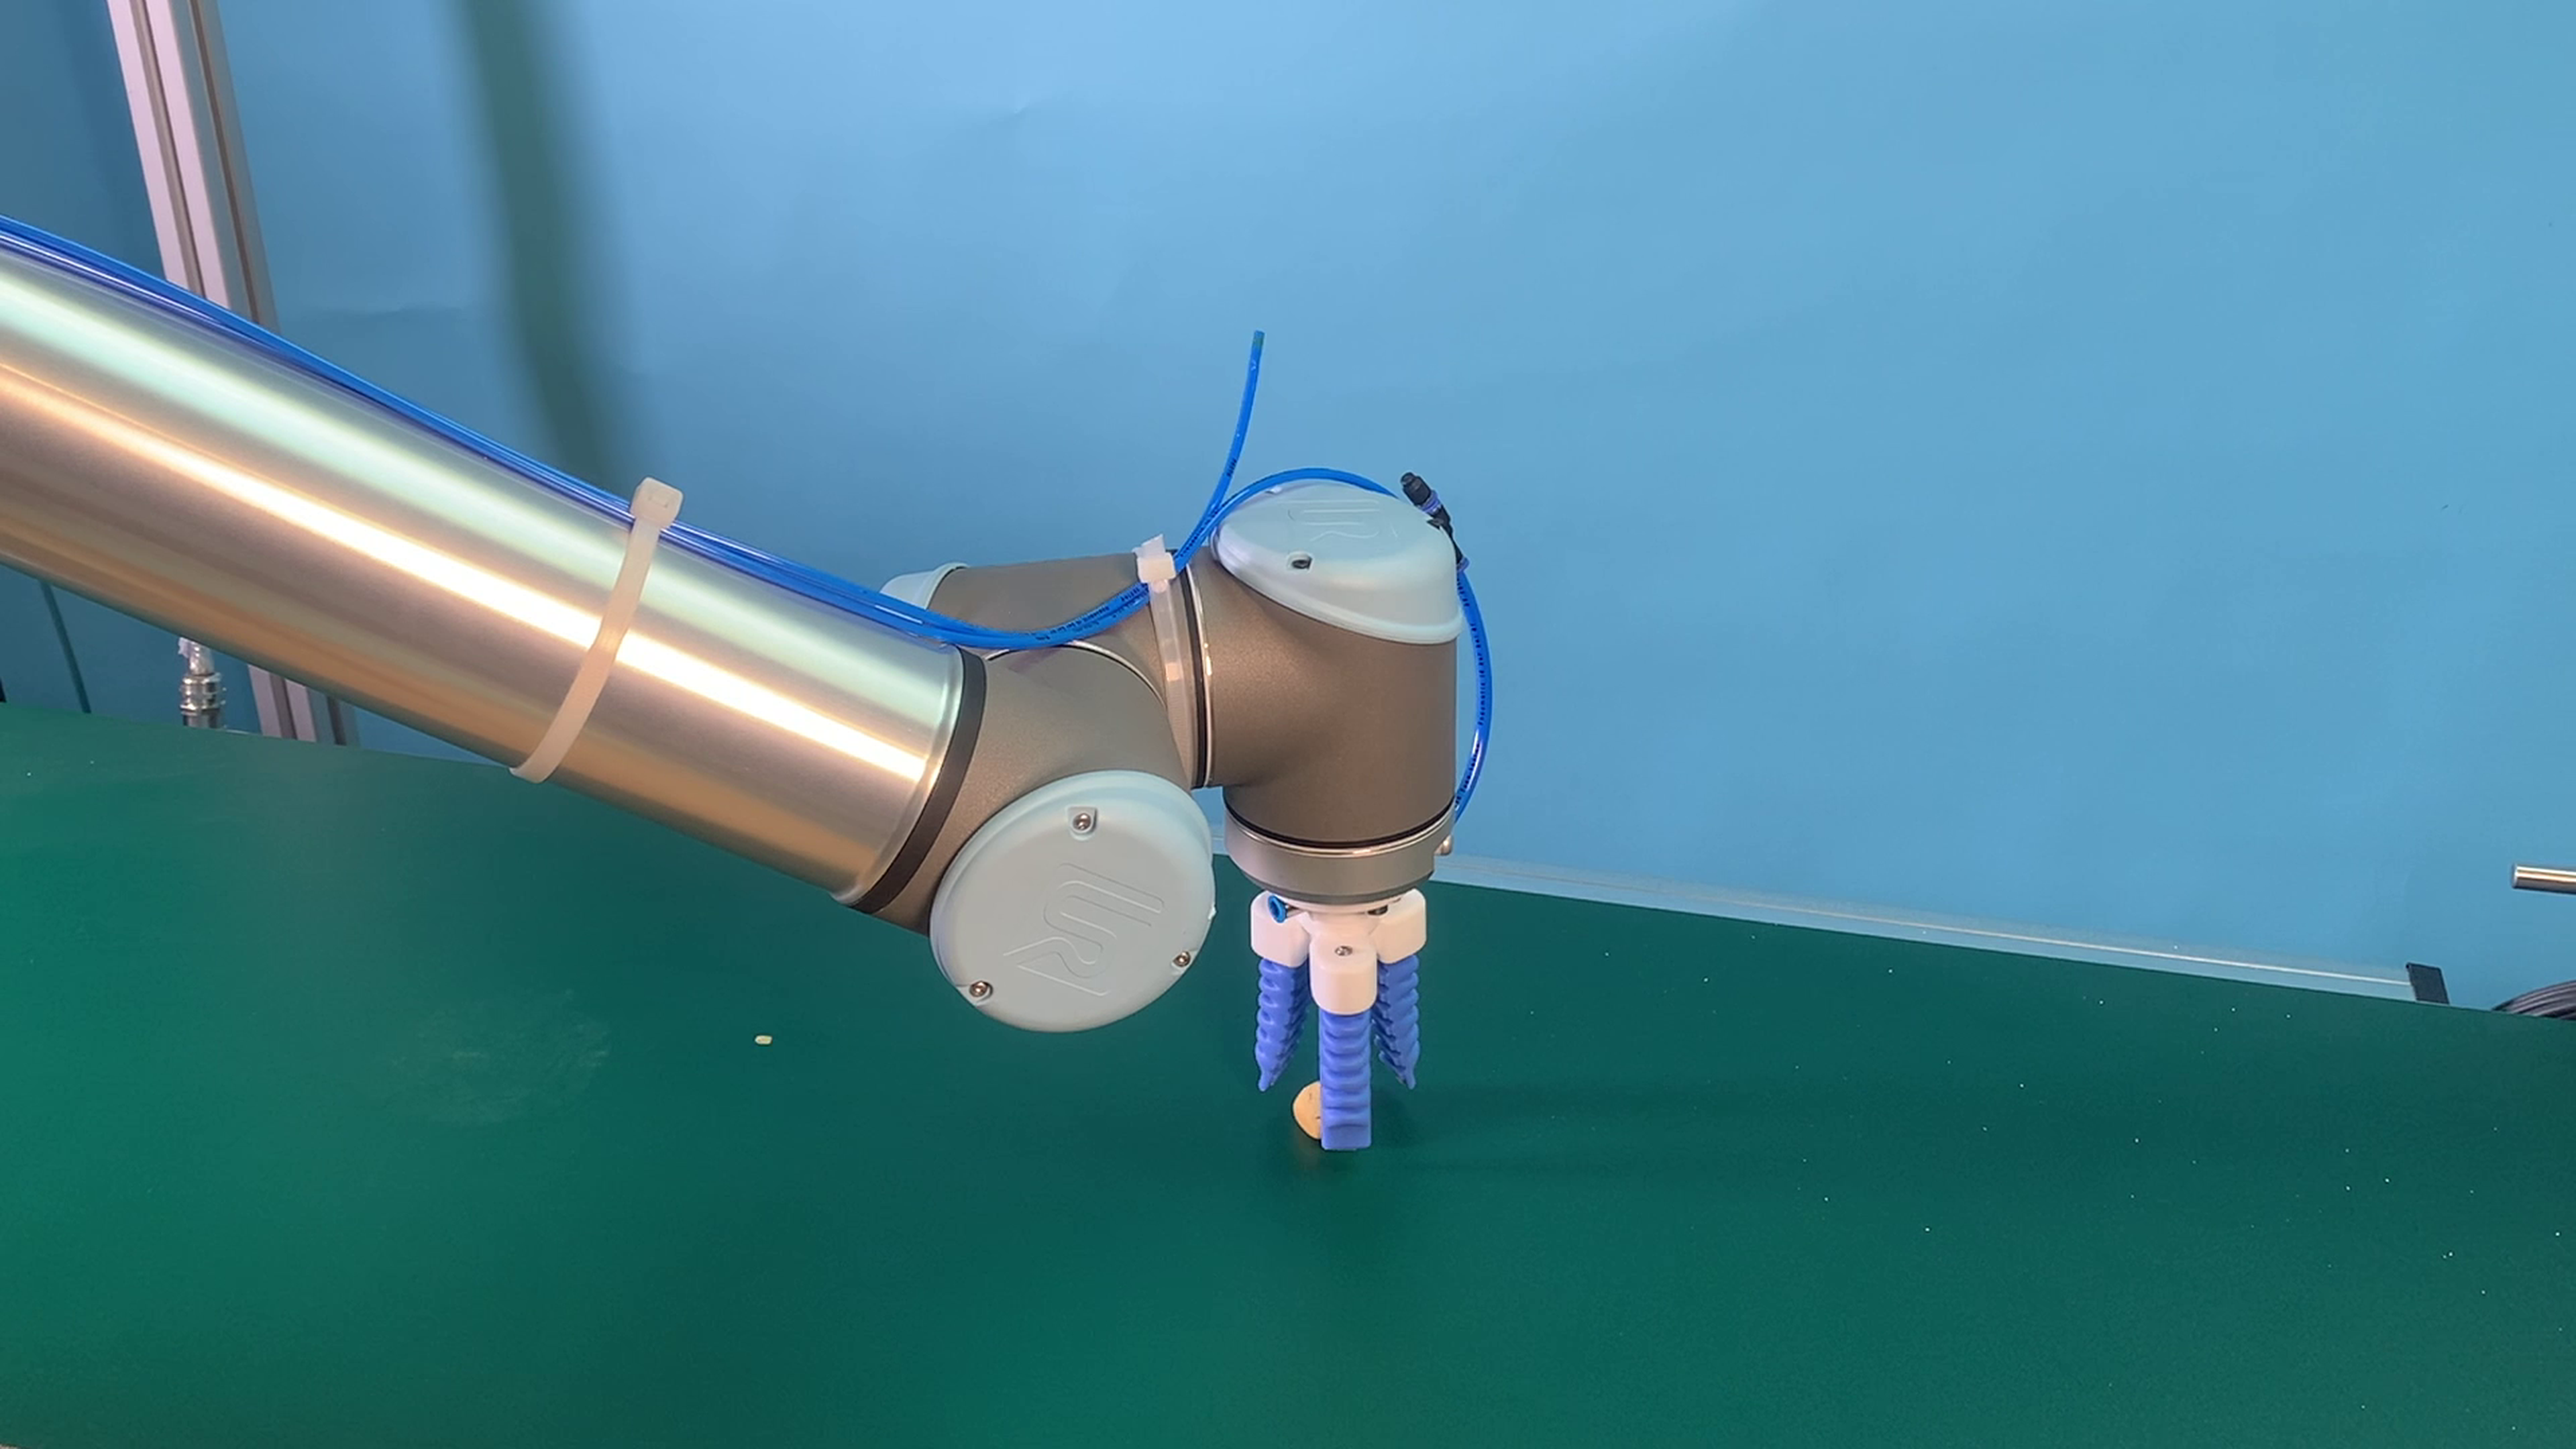
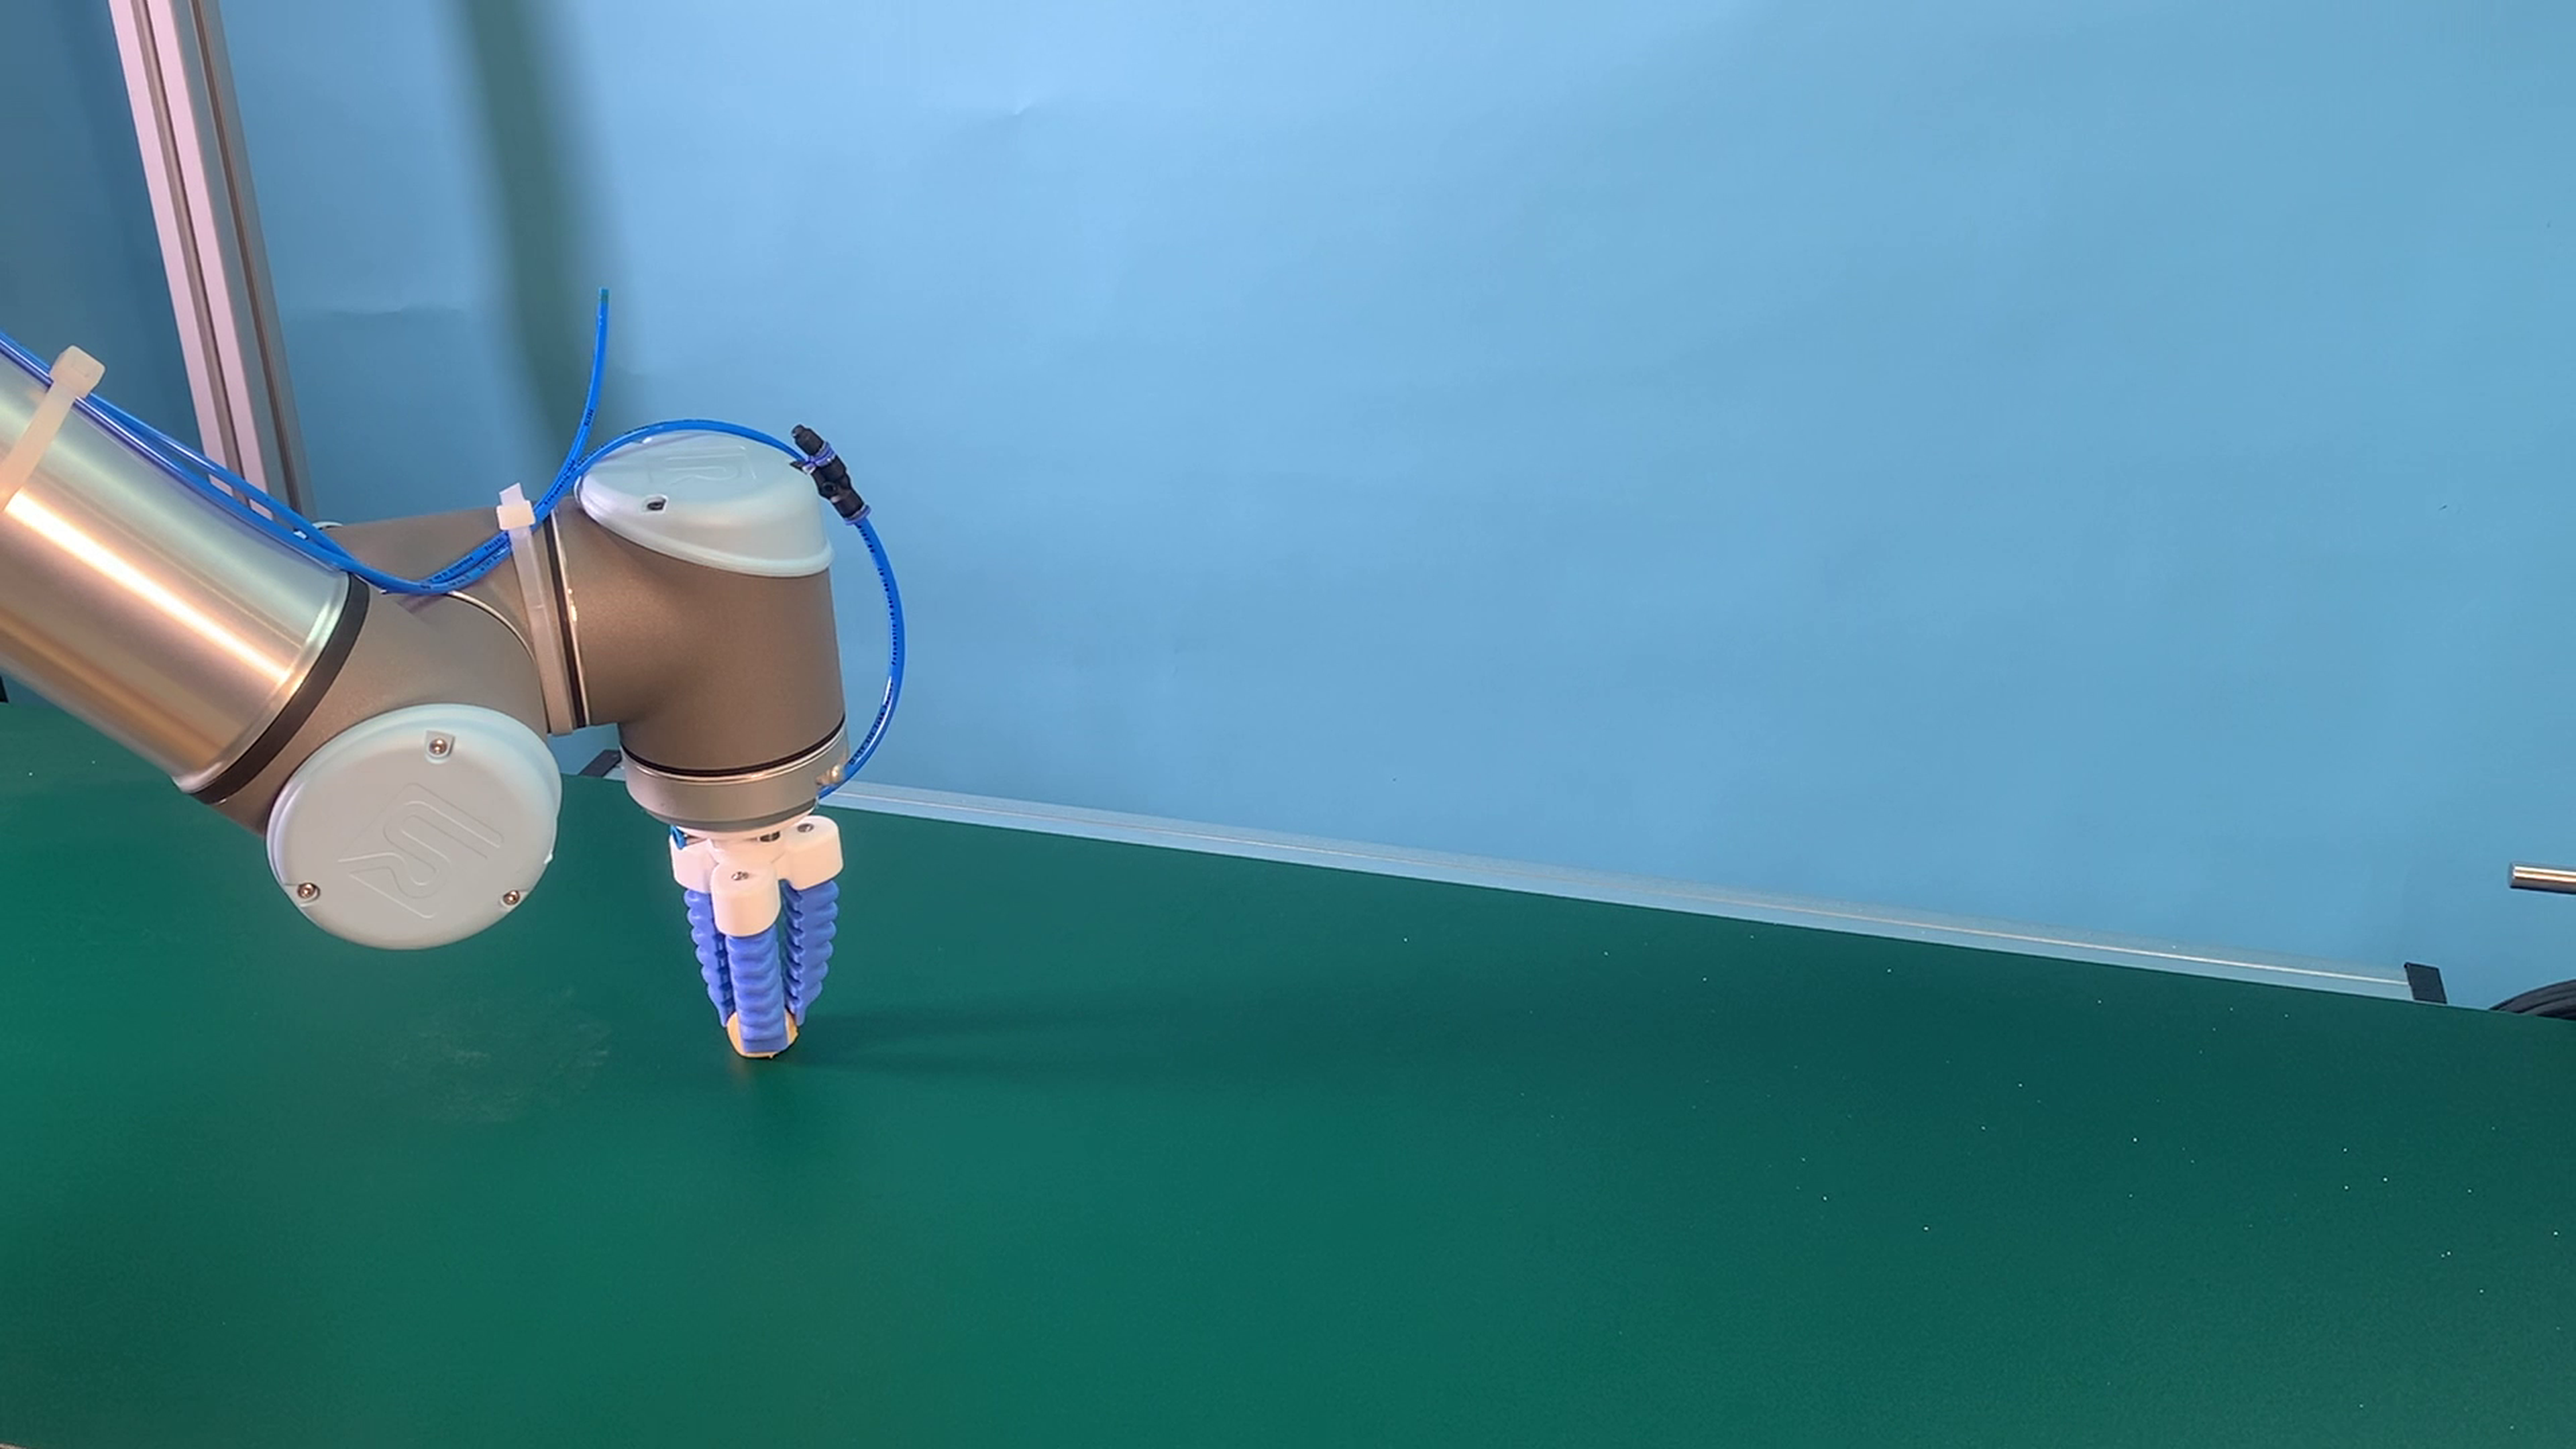
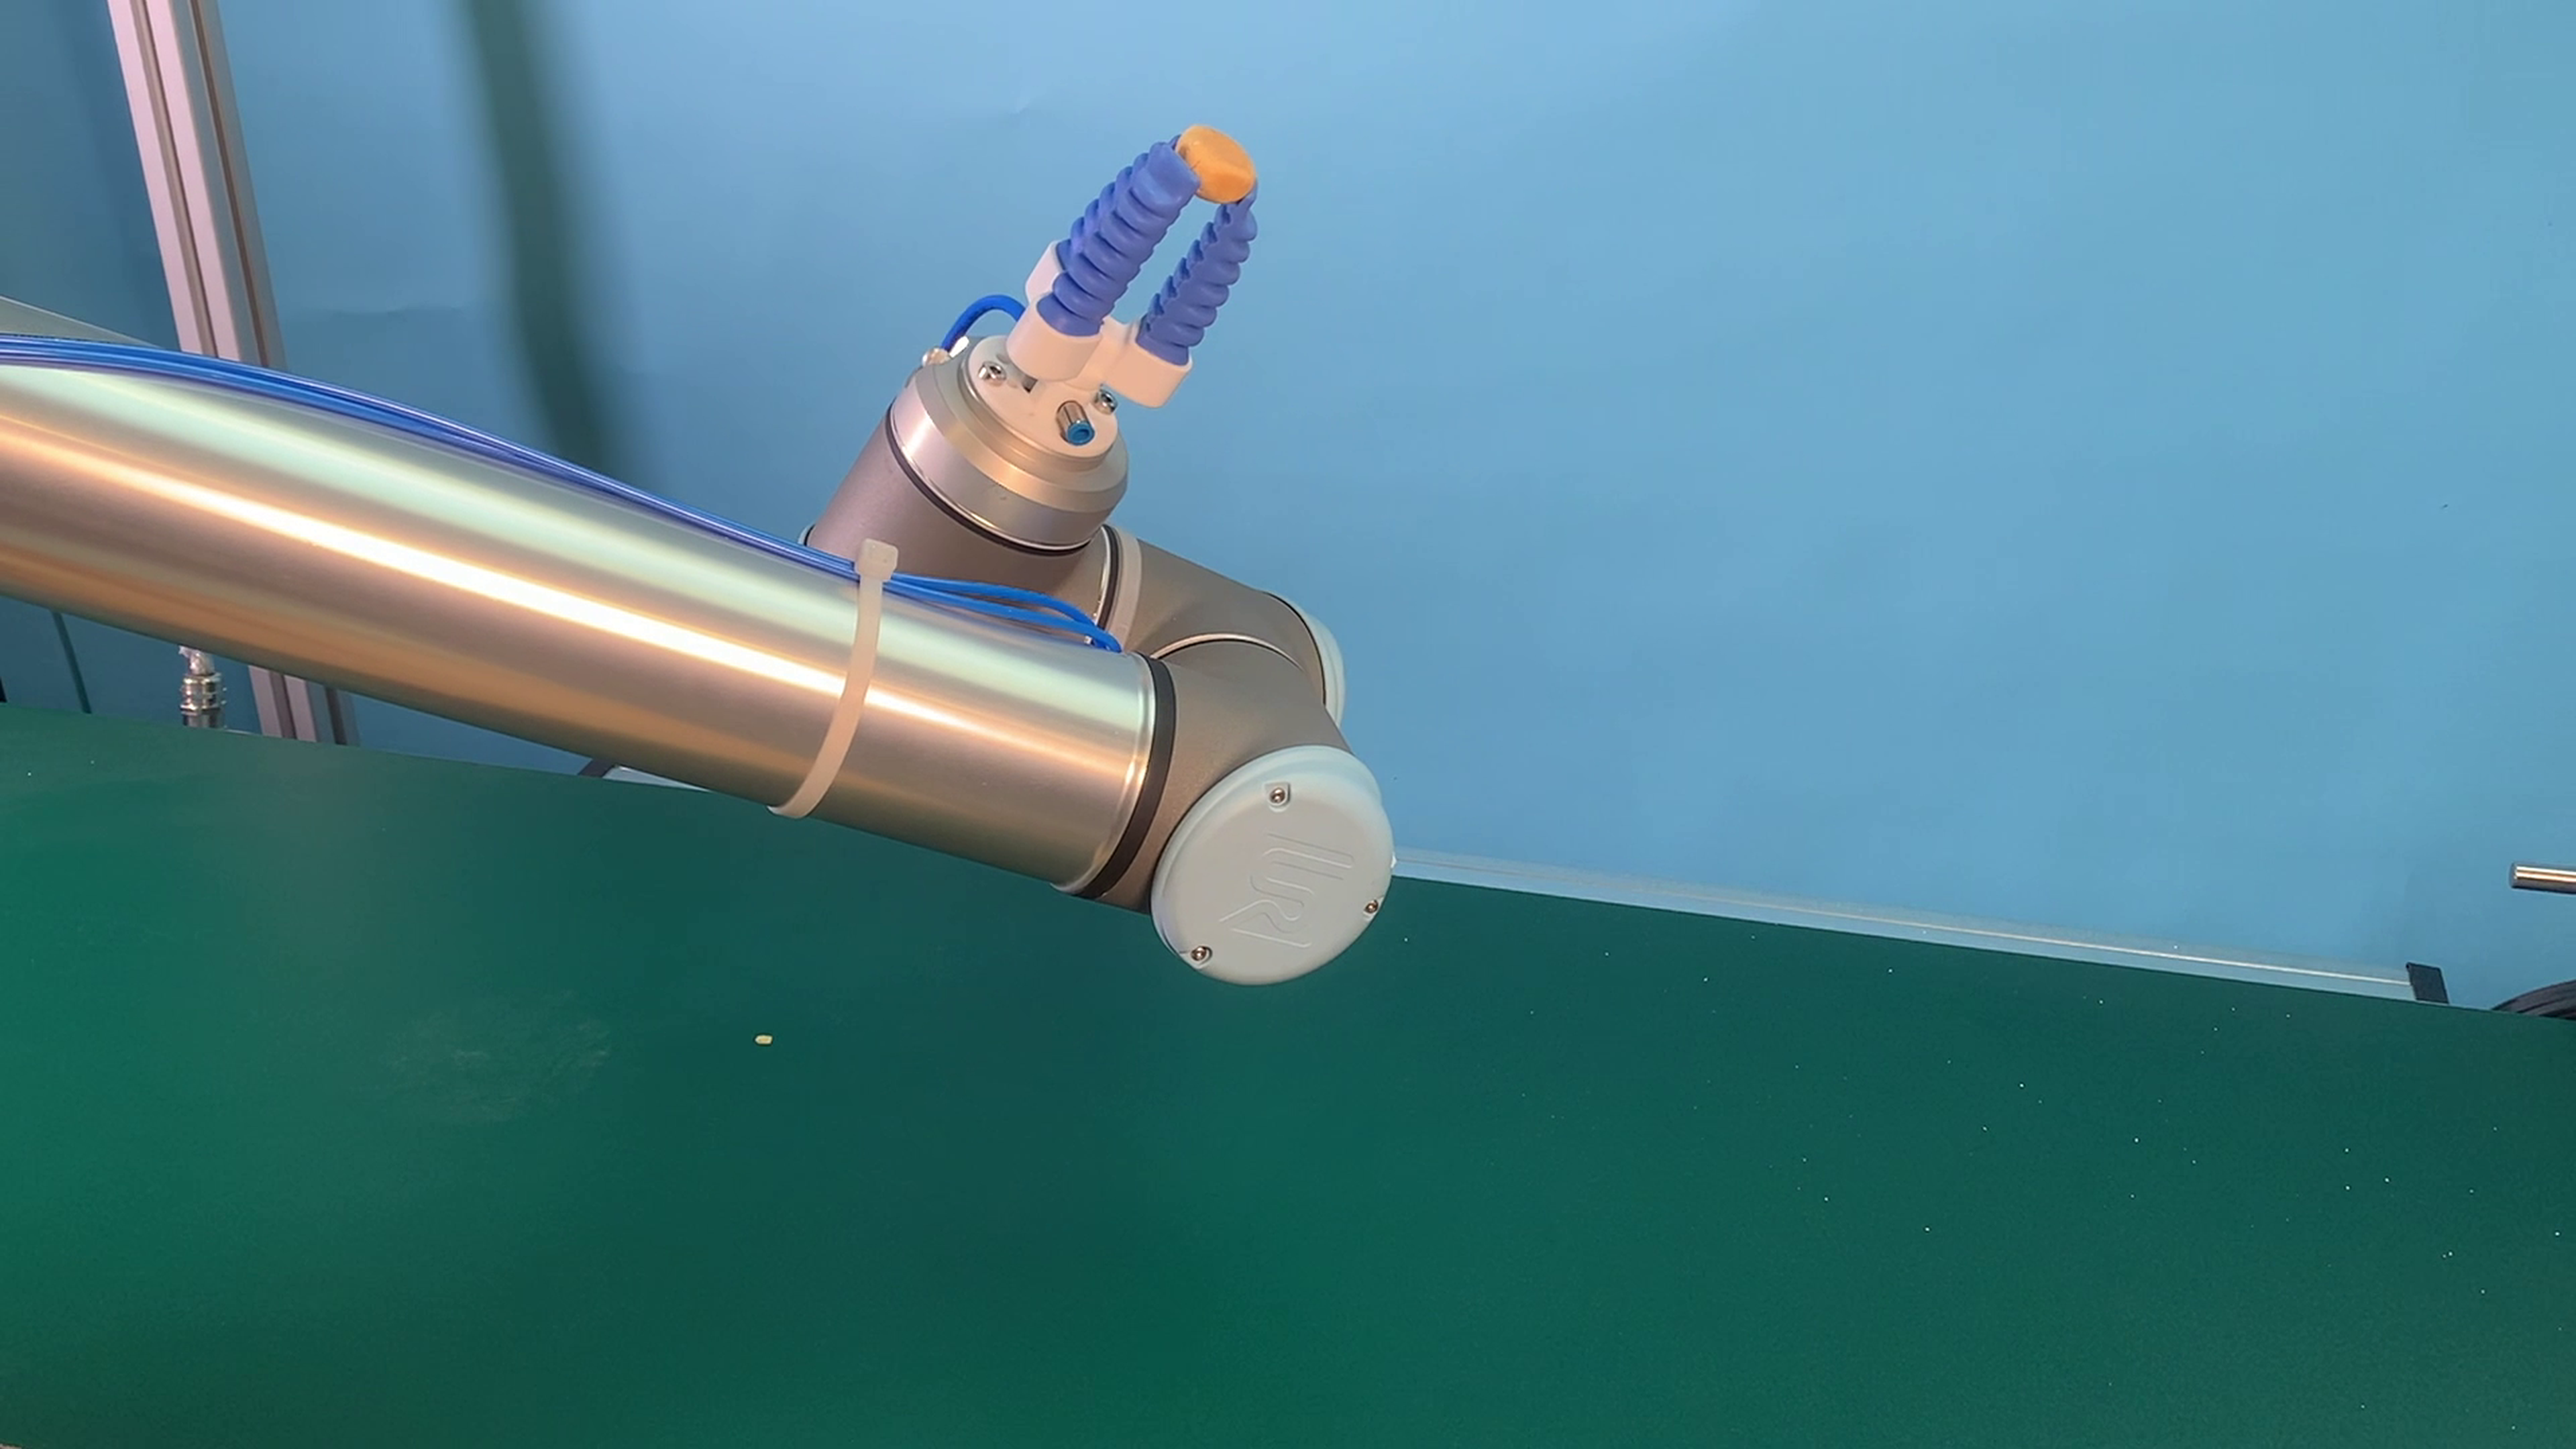
Mengambil kue dengan gripper 3 jari


Harga Hardware:
Project costs
before invest
£
Volume
Silent
Precision
High
Penanganan Kue yang Lembut dengan SoftGripping dan Universal Robots
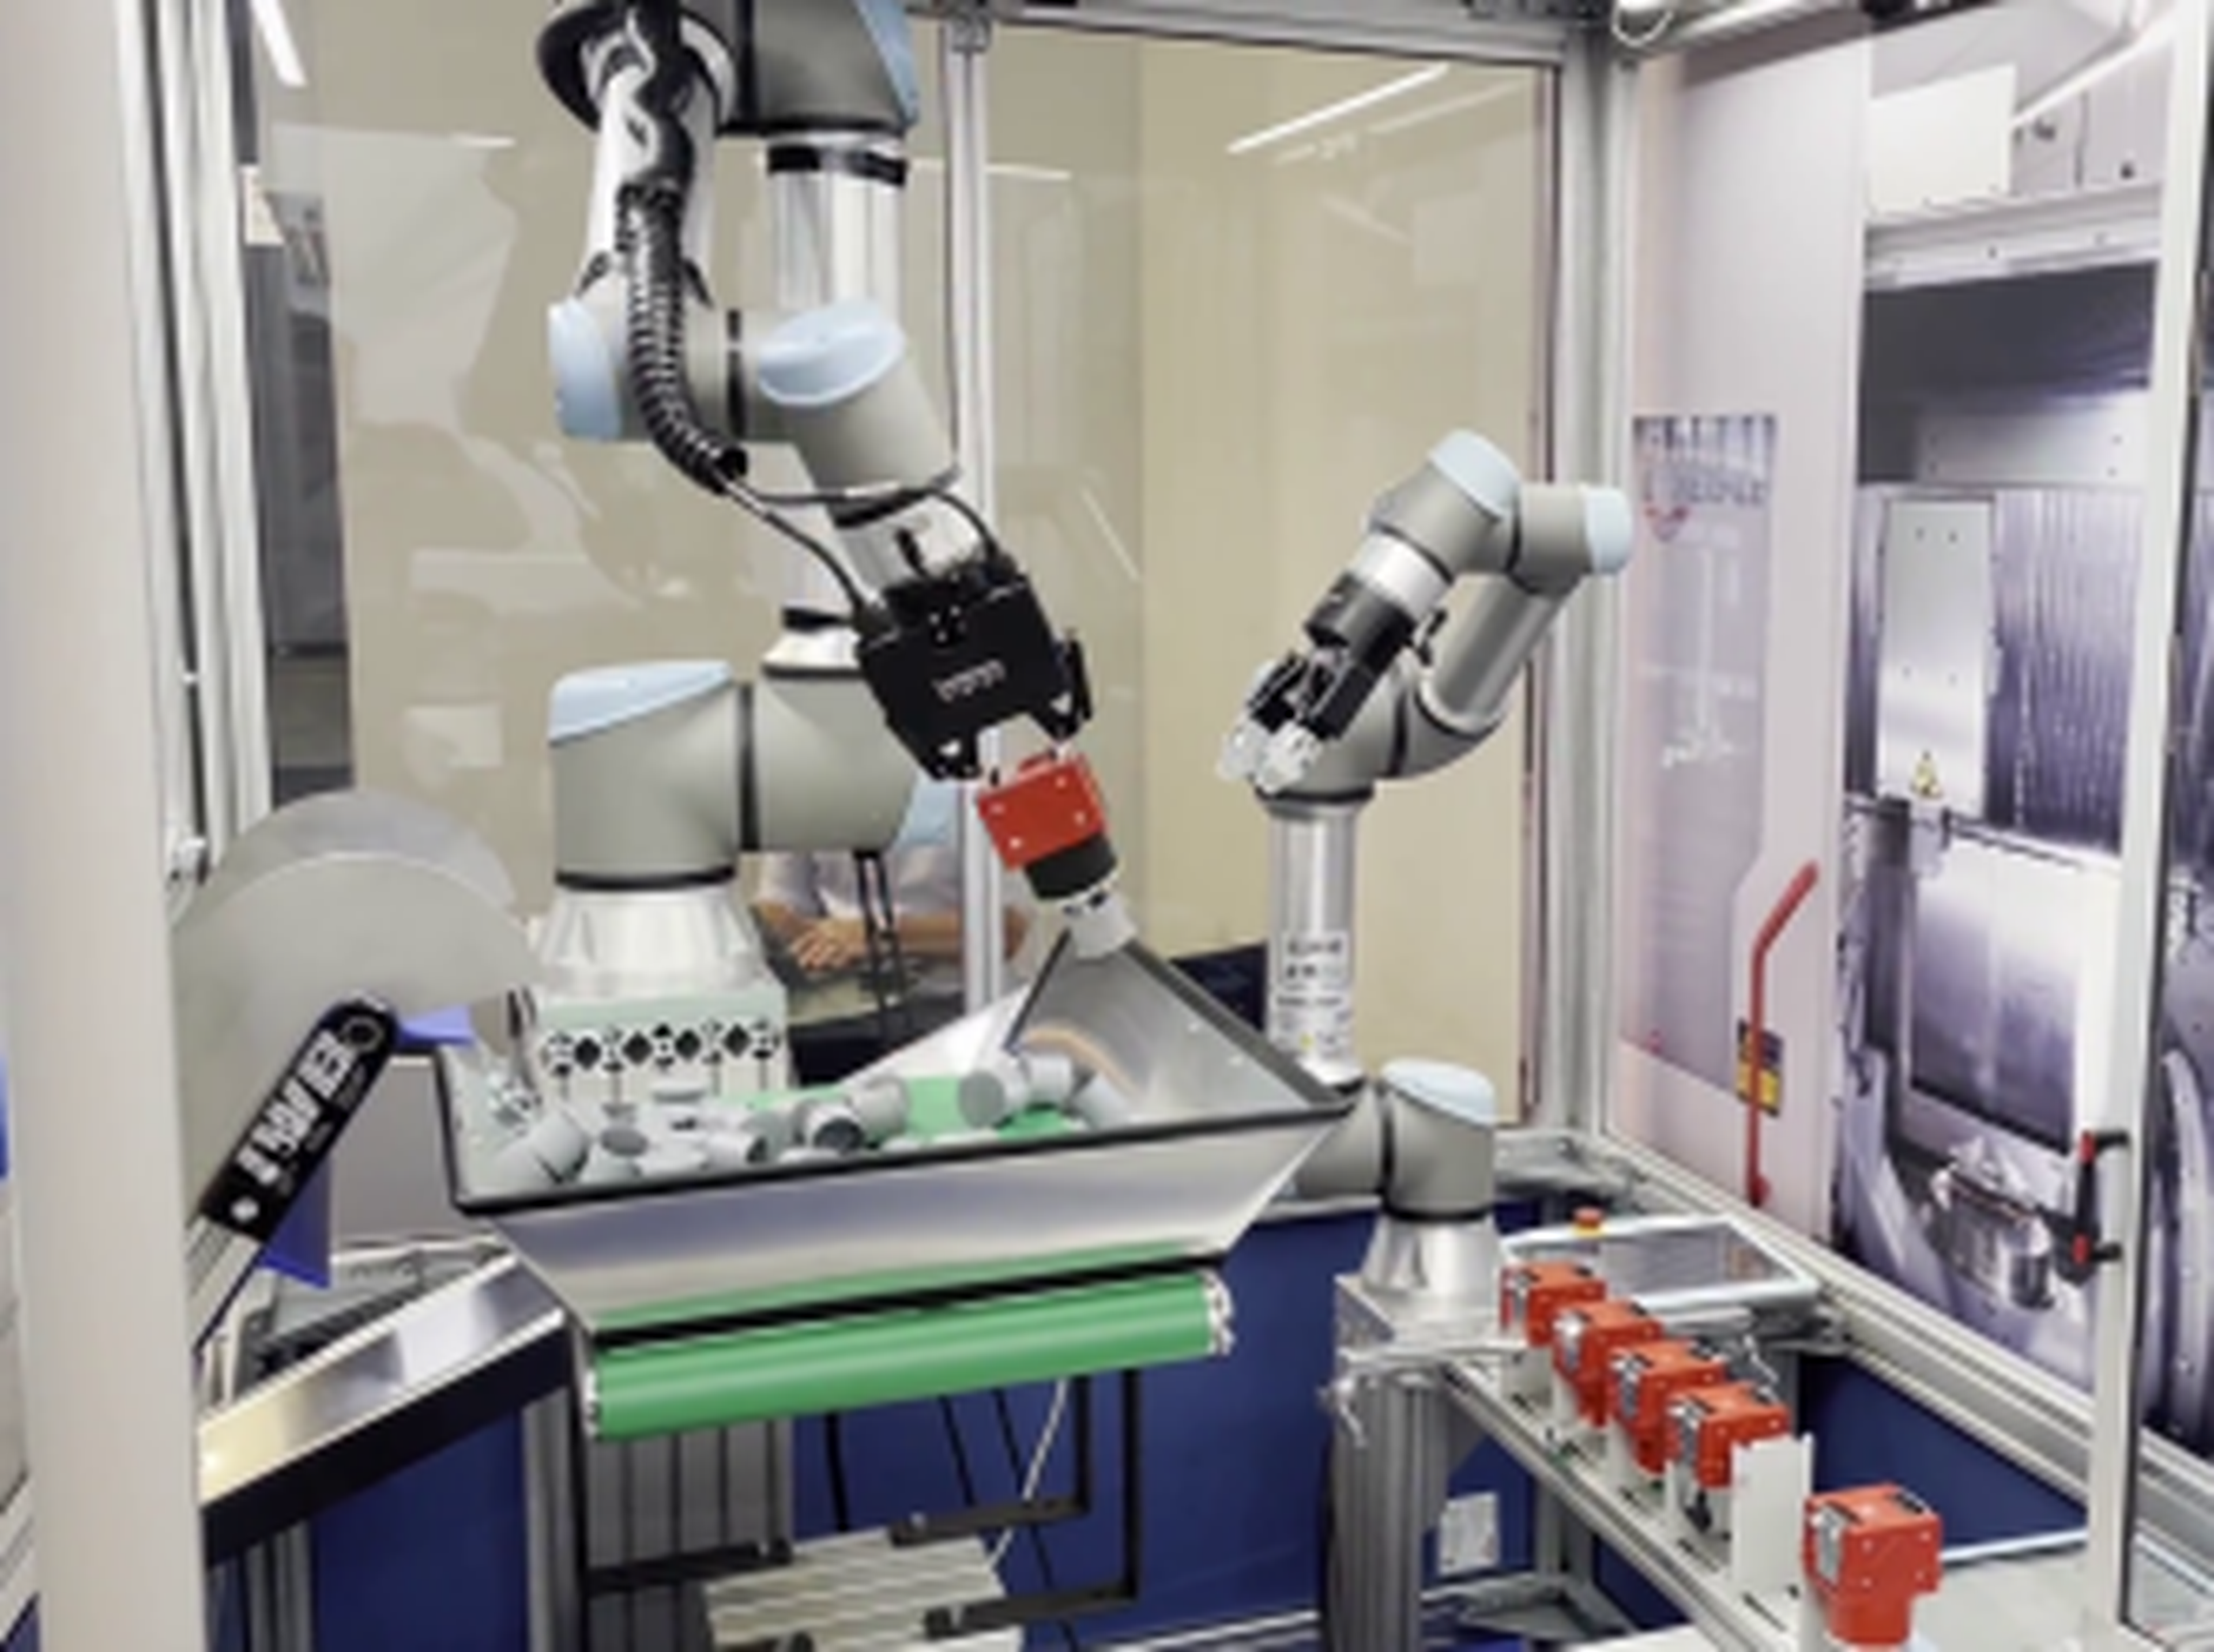
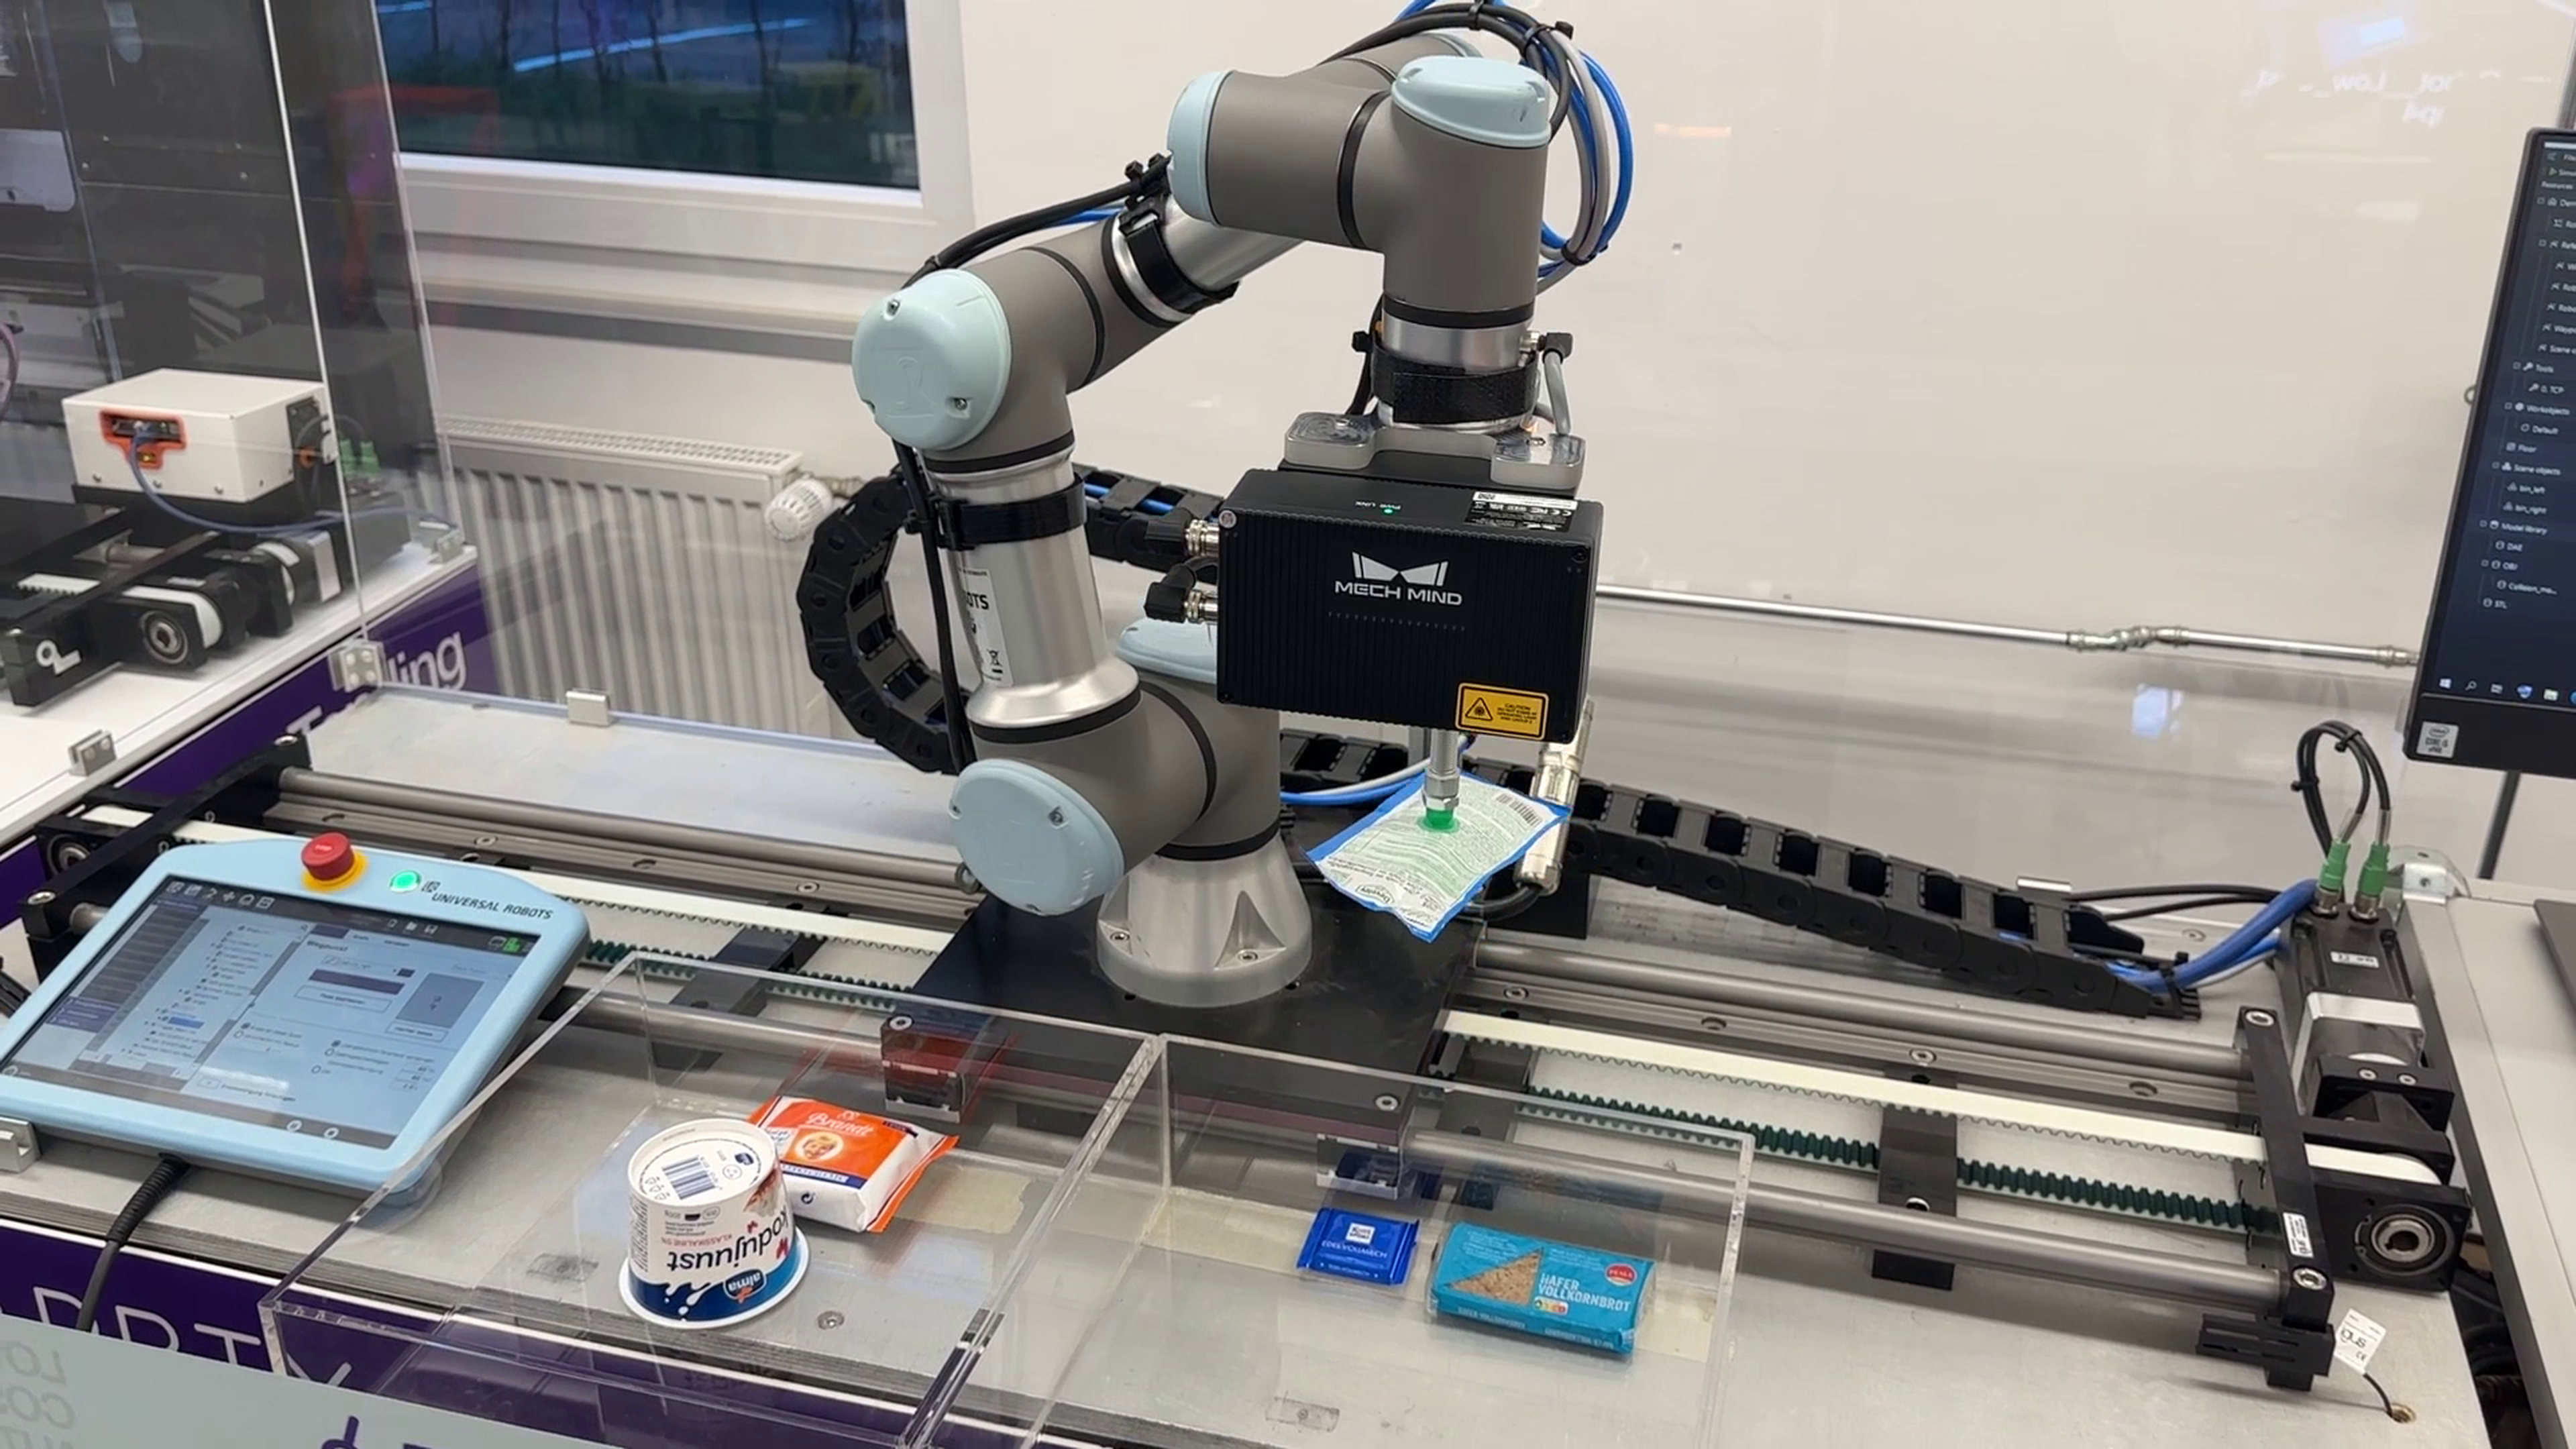
Aplikasi ini menunjukkan kemampuan robot di industri makanan, khususnya untuk tugas pick-and-place yang melibatkan barang rapuh seperti kue. Dengan menggunakan Kit Konstruksi SoftGripping, hingga empat gripper berbeda dapat dikonfigurasi, sehingga memberikan fleksibilitas untuk berbagai aplikasi. Untuk setup ini, dipilih gripper 3 jari yang dipasang pada robot 6 sumbu dari Universal Robots. Robot tersebut mengambil kue secara efisien dan menempatkannya pada posisi yang ditentukan, sehingga menunjukkan presisi dan penanganan yang lembut. Solusi ini menegaskan kesesuaian robotik untuk alur kerja produksi makanan, sekaligus menjaga integritas produk selama proses otomasi.
Apa Aplikasi Ini?
Sistem ini mengotomatiskan penanganan kue dan memberikan solusi andal untuk tugas pick-and-place di lingkungan produksi serta pengemasan makanan.
Apa Keunggulan Solusi Ini?
Penanganan Lembut: Memastikan kue diambil dan dipindahkan tanpa kerusakan.
Fleksibilitas: Mendukung berbagai konfigurasi gripper dengan kit konstruksi.
Efisiensi Meningkat: Mengurangi upaya penanganan manual dan mempercepat proses.
Apa Keunggulan Robotnya?
Robot 6 sumbu Universal Robots yang dipadukan dengan SoftGripping memberikan:
Gerakan Presisi: Dioptimalkan untuk penempatan barang rapuh secara akurat.
Kemudahan Integrasi: Dapat dipasang dengan mulus ke lini produksi makanan yang sudah ada.
Operasi Andal: Performa konsisten dalam alur kerja berulang.
Transformasi Penanganan Makanan dengan Solusi Robotik
Aplikasi ini, yang mengandalkan teknologi SoftGripping dan Universal Robots, menunjukkan bagaimana otomasi dapat menyederhanakan alur kerja industri makanan sekaligus memastikan penanganan produk rapuh secara lembut. Dengan kemampuan adaptasi dan presisinya, sistem ini memberi produsen solusi efisien untuk meningkatkan produktivitas dan penanganan produk.
2 Komponen