 1 / 3
Logistik Pabrik yang Efisien dengan Robot Mobile ADIR


Harga Hardware:
DOF
2
Kecepatan maks.
4
km/h
Kemiringan maks.
10
persen
Transportasi Otonom yang Efisien dengan Robot ADIR dari Ant Robotics
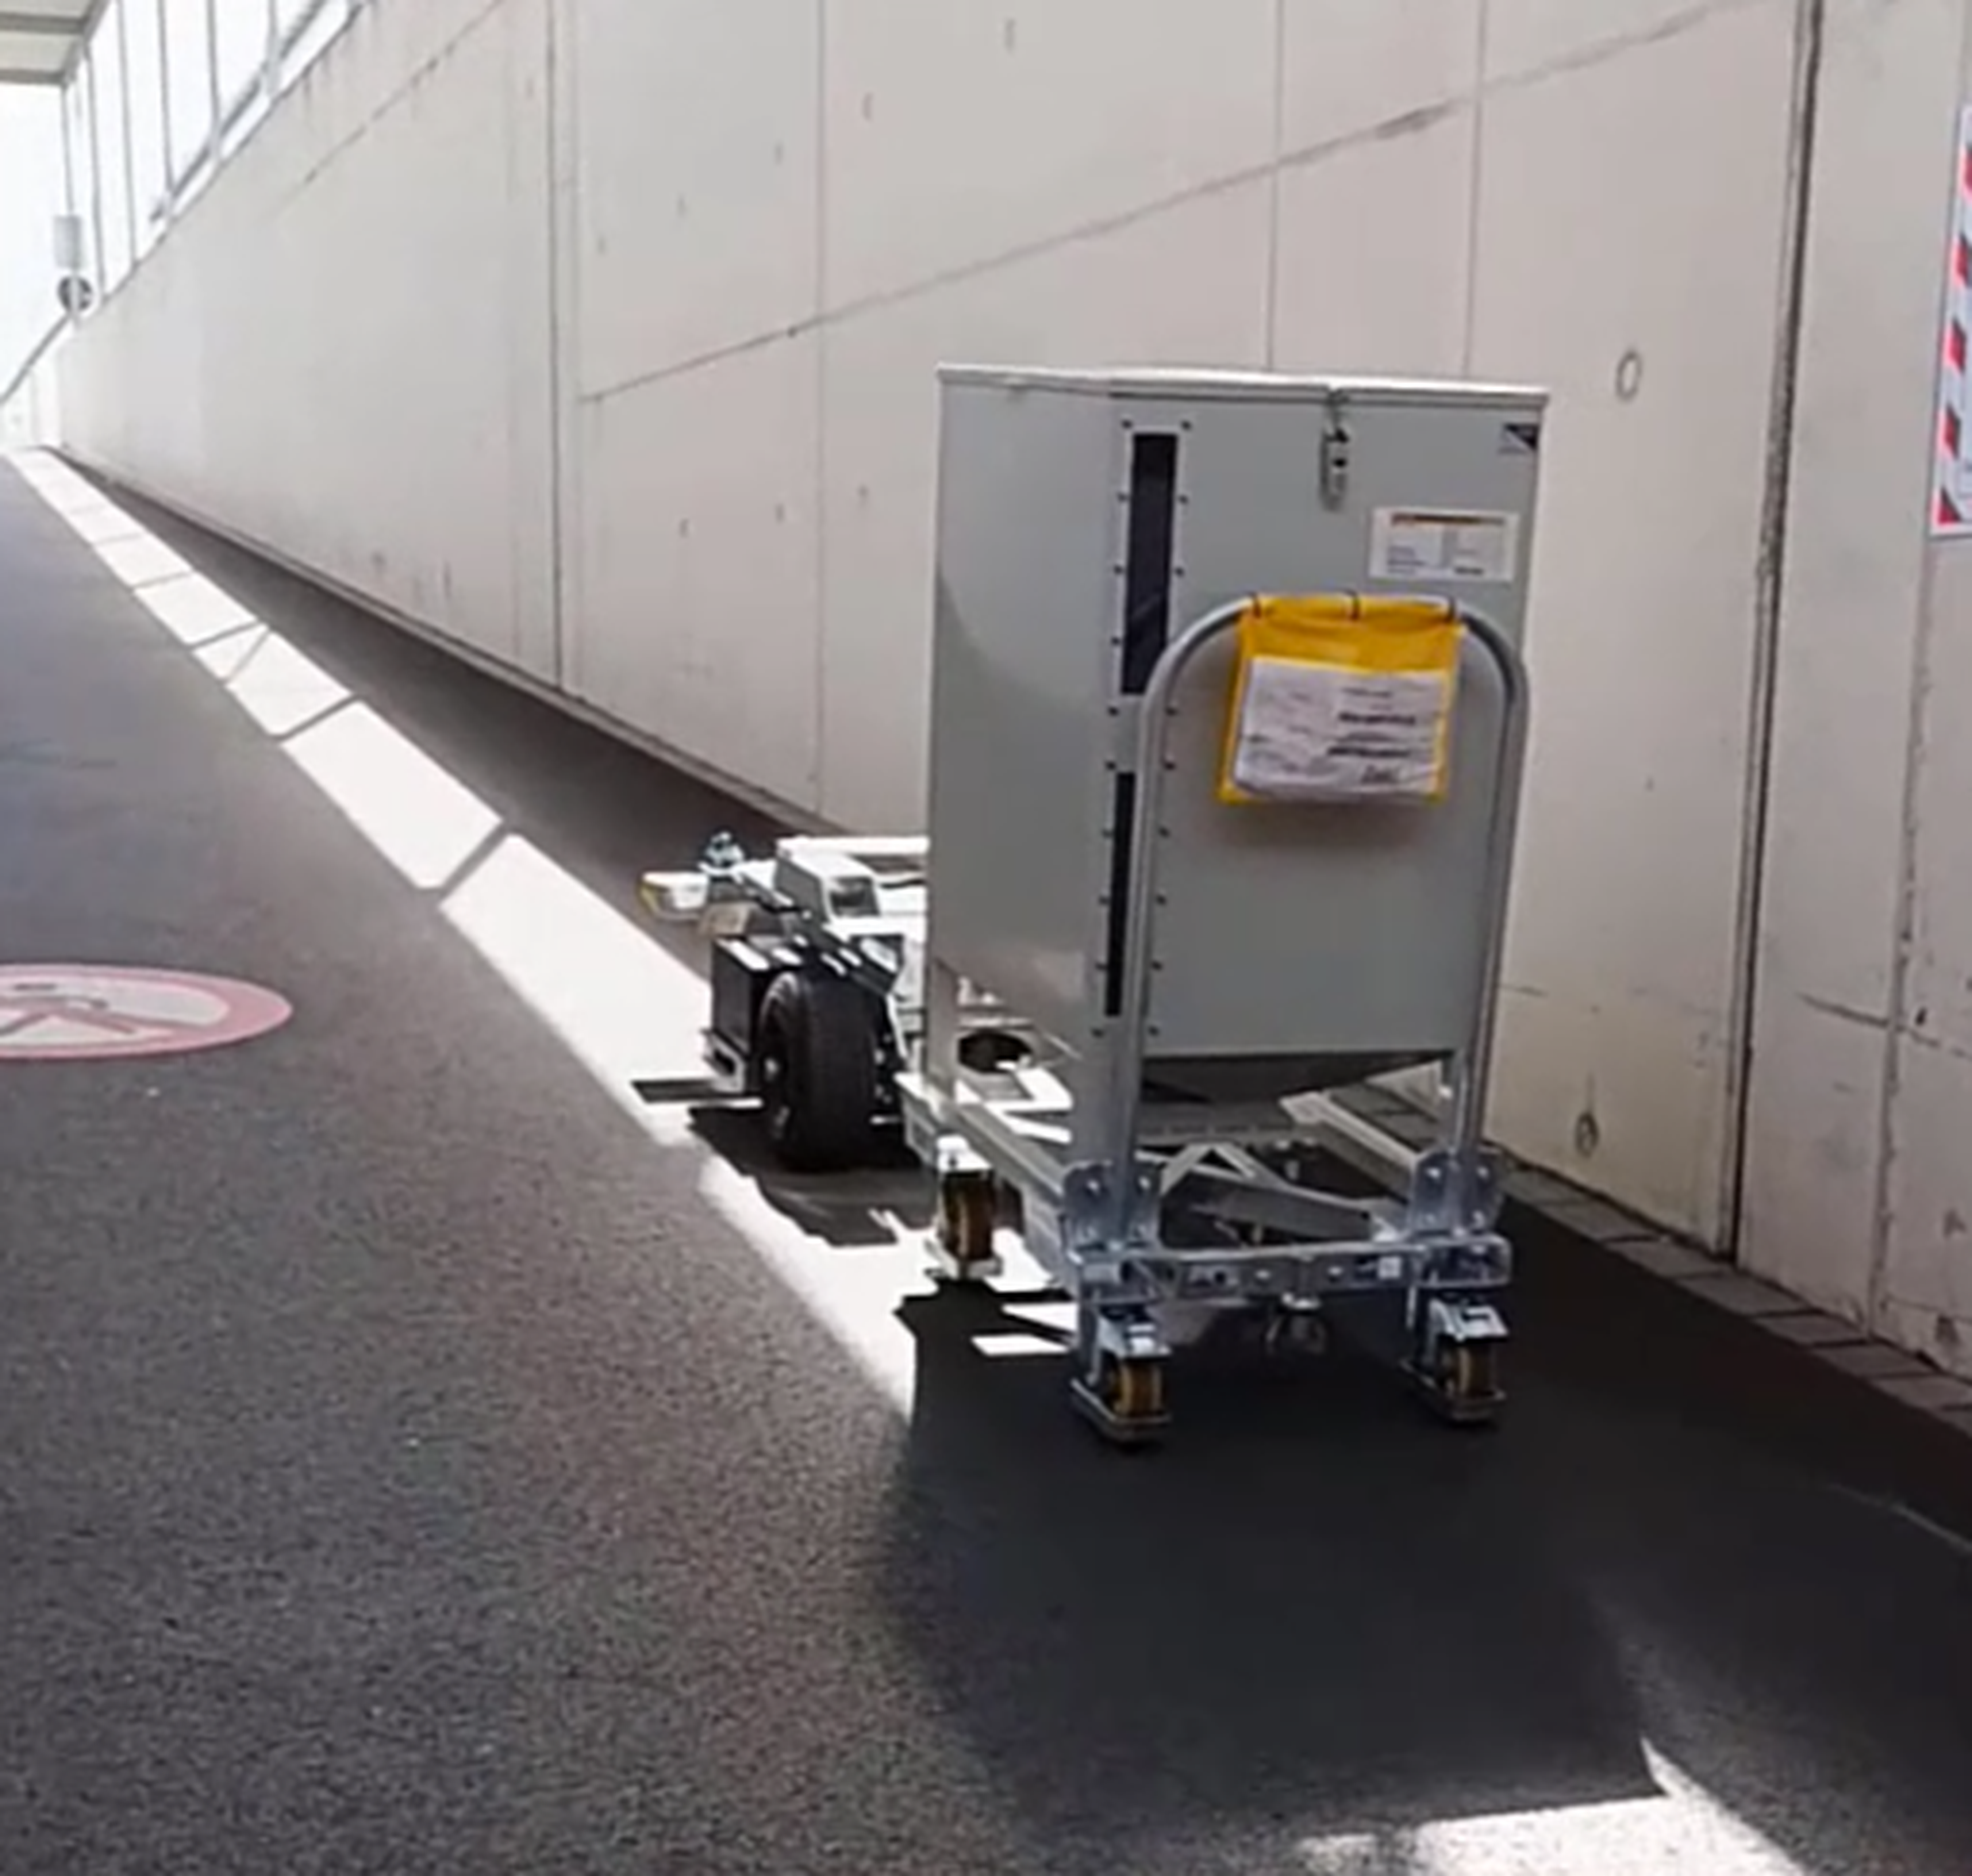
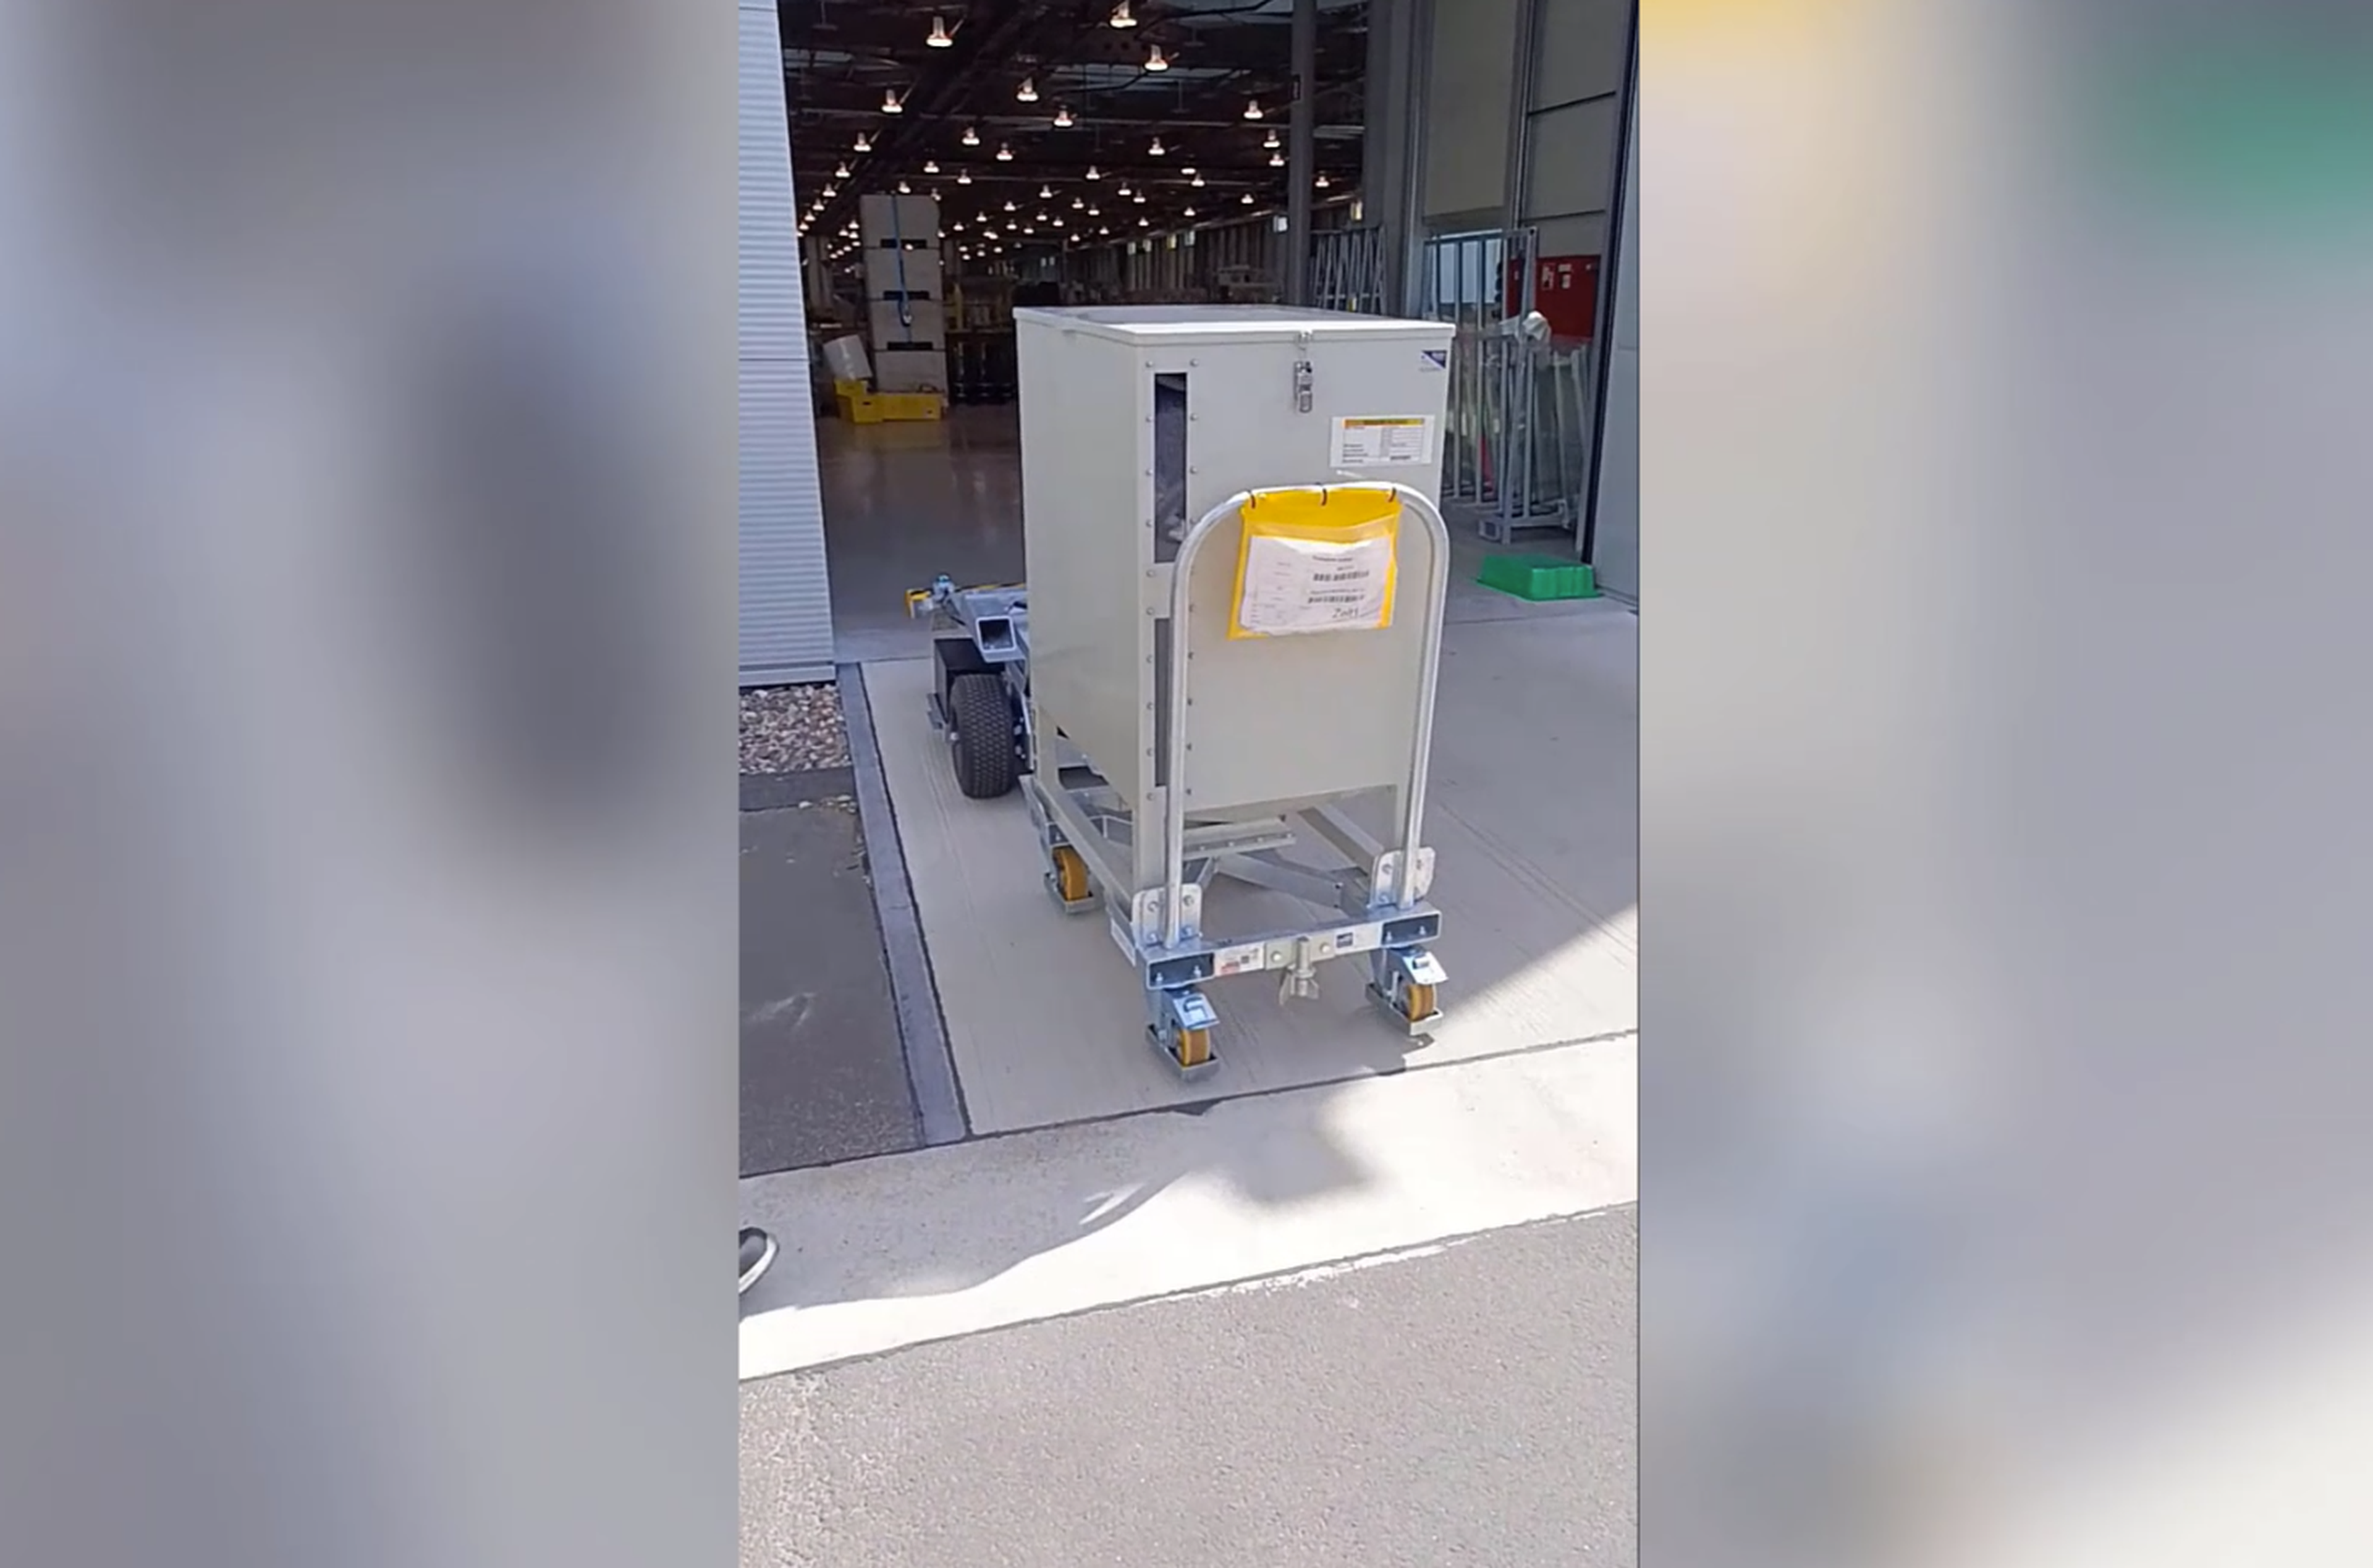
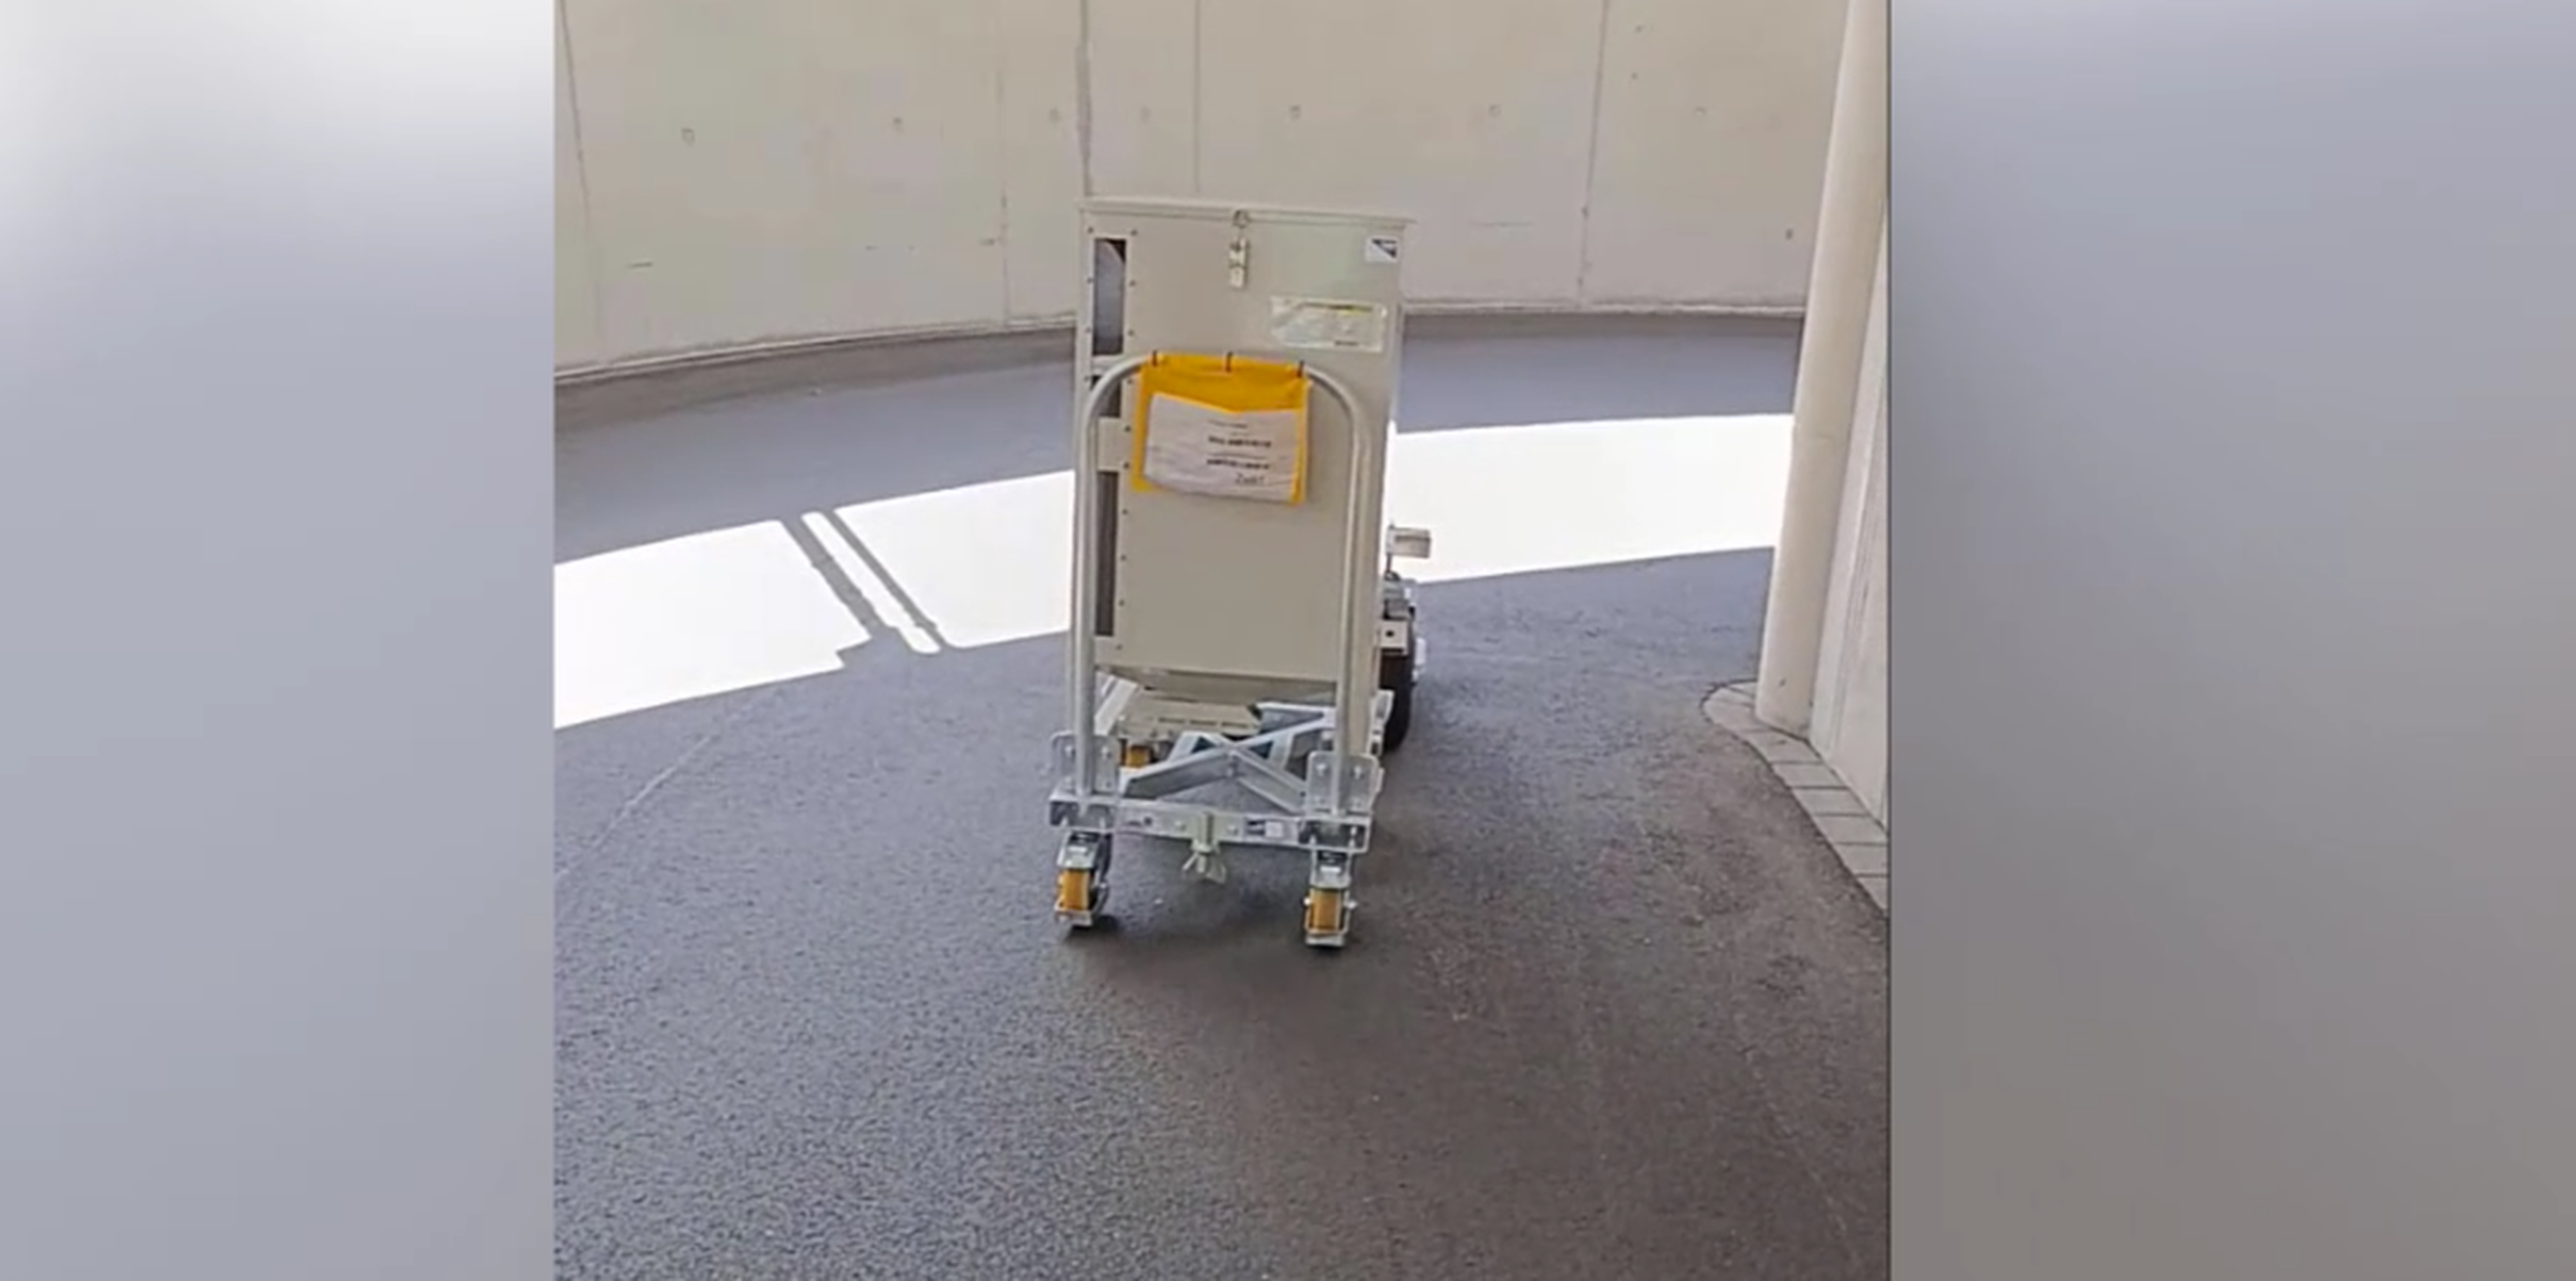
Robot mobile ADIR dari Ant Robotics mengotomasi transportasi troli platform yang membawa lemari logam antara dua hall pabrik. Saat menavigasi melalui terowongan, ADIR mengatasi tantangan kompleks, termasuk tanjakan 10% dan tikungan sempit, sambil menarik beban sekitar 480 kg. Beroperasi pada kecepatan maksimum 4 km/jam, robot ini menjamin aliran material yang efektif dan terkendali. Aplikasi ini menunjukkan bagaimana ADIR menjalankan tugas transportasi yang otonom dan presisi, mengoptimalkan proses logistik internal, dan secara signifikan mengurangi intervensi manual.
Apa Aplikasinya?
Robot ADIR mengotomasi transportasi beban berat antar hall pabrik, memastikan kelancaran logistik melalui medan yang menantang, seperti tanjakan dan lorong sempit.
Apa Keunggulan Solusinya?
Logistik yang Teroptimalkan: Meningkatkan aliran material, mengurangi keterlambatan dan inefisiensi.
Beban Kerja Berkurang: Mengotomasi tugas transportasi yang menuntut, meminimalkan upaya manual.
Kinerja Andal: Beroperasi secara otonom, menangani beban berat dan rute kompleks dengan mudah.
Apa Keunggulan Robotnya?
ADIR unggul dalam transportasi industri berkat:
Navigasi Serbaguna: Menangani tanjakan hingga 10% dan tikungan sempit dengan lancar.
Kapasitas Muatan Tinggi: Memindahkan beban hingga 480 kg dengan keandalan yang konsisten.
Kecepatan Terkendali: Beroperasi secara efisien pada 4 km/jam, memastikan alur kerja yang aman dan lancar.
Transformasi Logistik Internal dengan Otomasi ADIR
Robot mobile ADIR menawarkan solusi yang tangguh untuk transportasi material otonom, secara efektif menangani beban berat dan menavigasi rute yang menantang. Dengan menyederhanakan alur kerja, mengurangi upaya manual, dan memastikan operasi logistik yang efisien, ADIR menetapkan tolok ukur baru untuk transportasi otomatis di lingkungan pabrik.
0 Komponen