 1 / 3
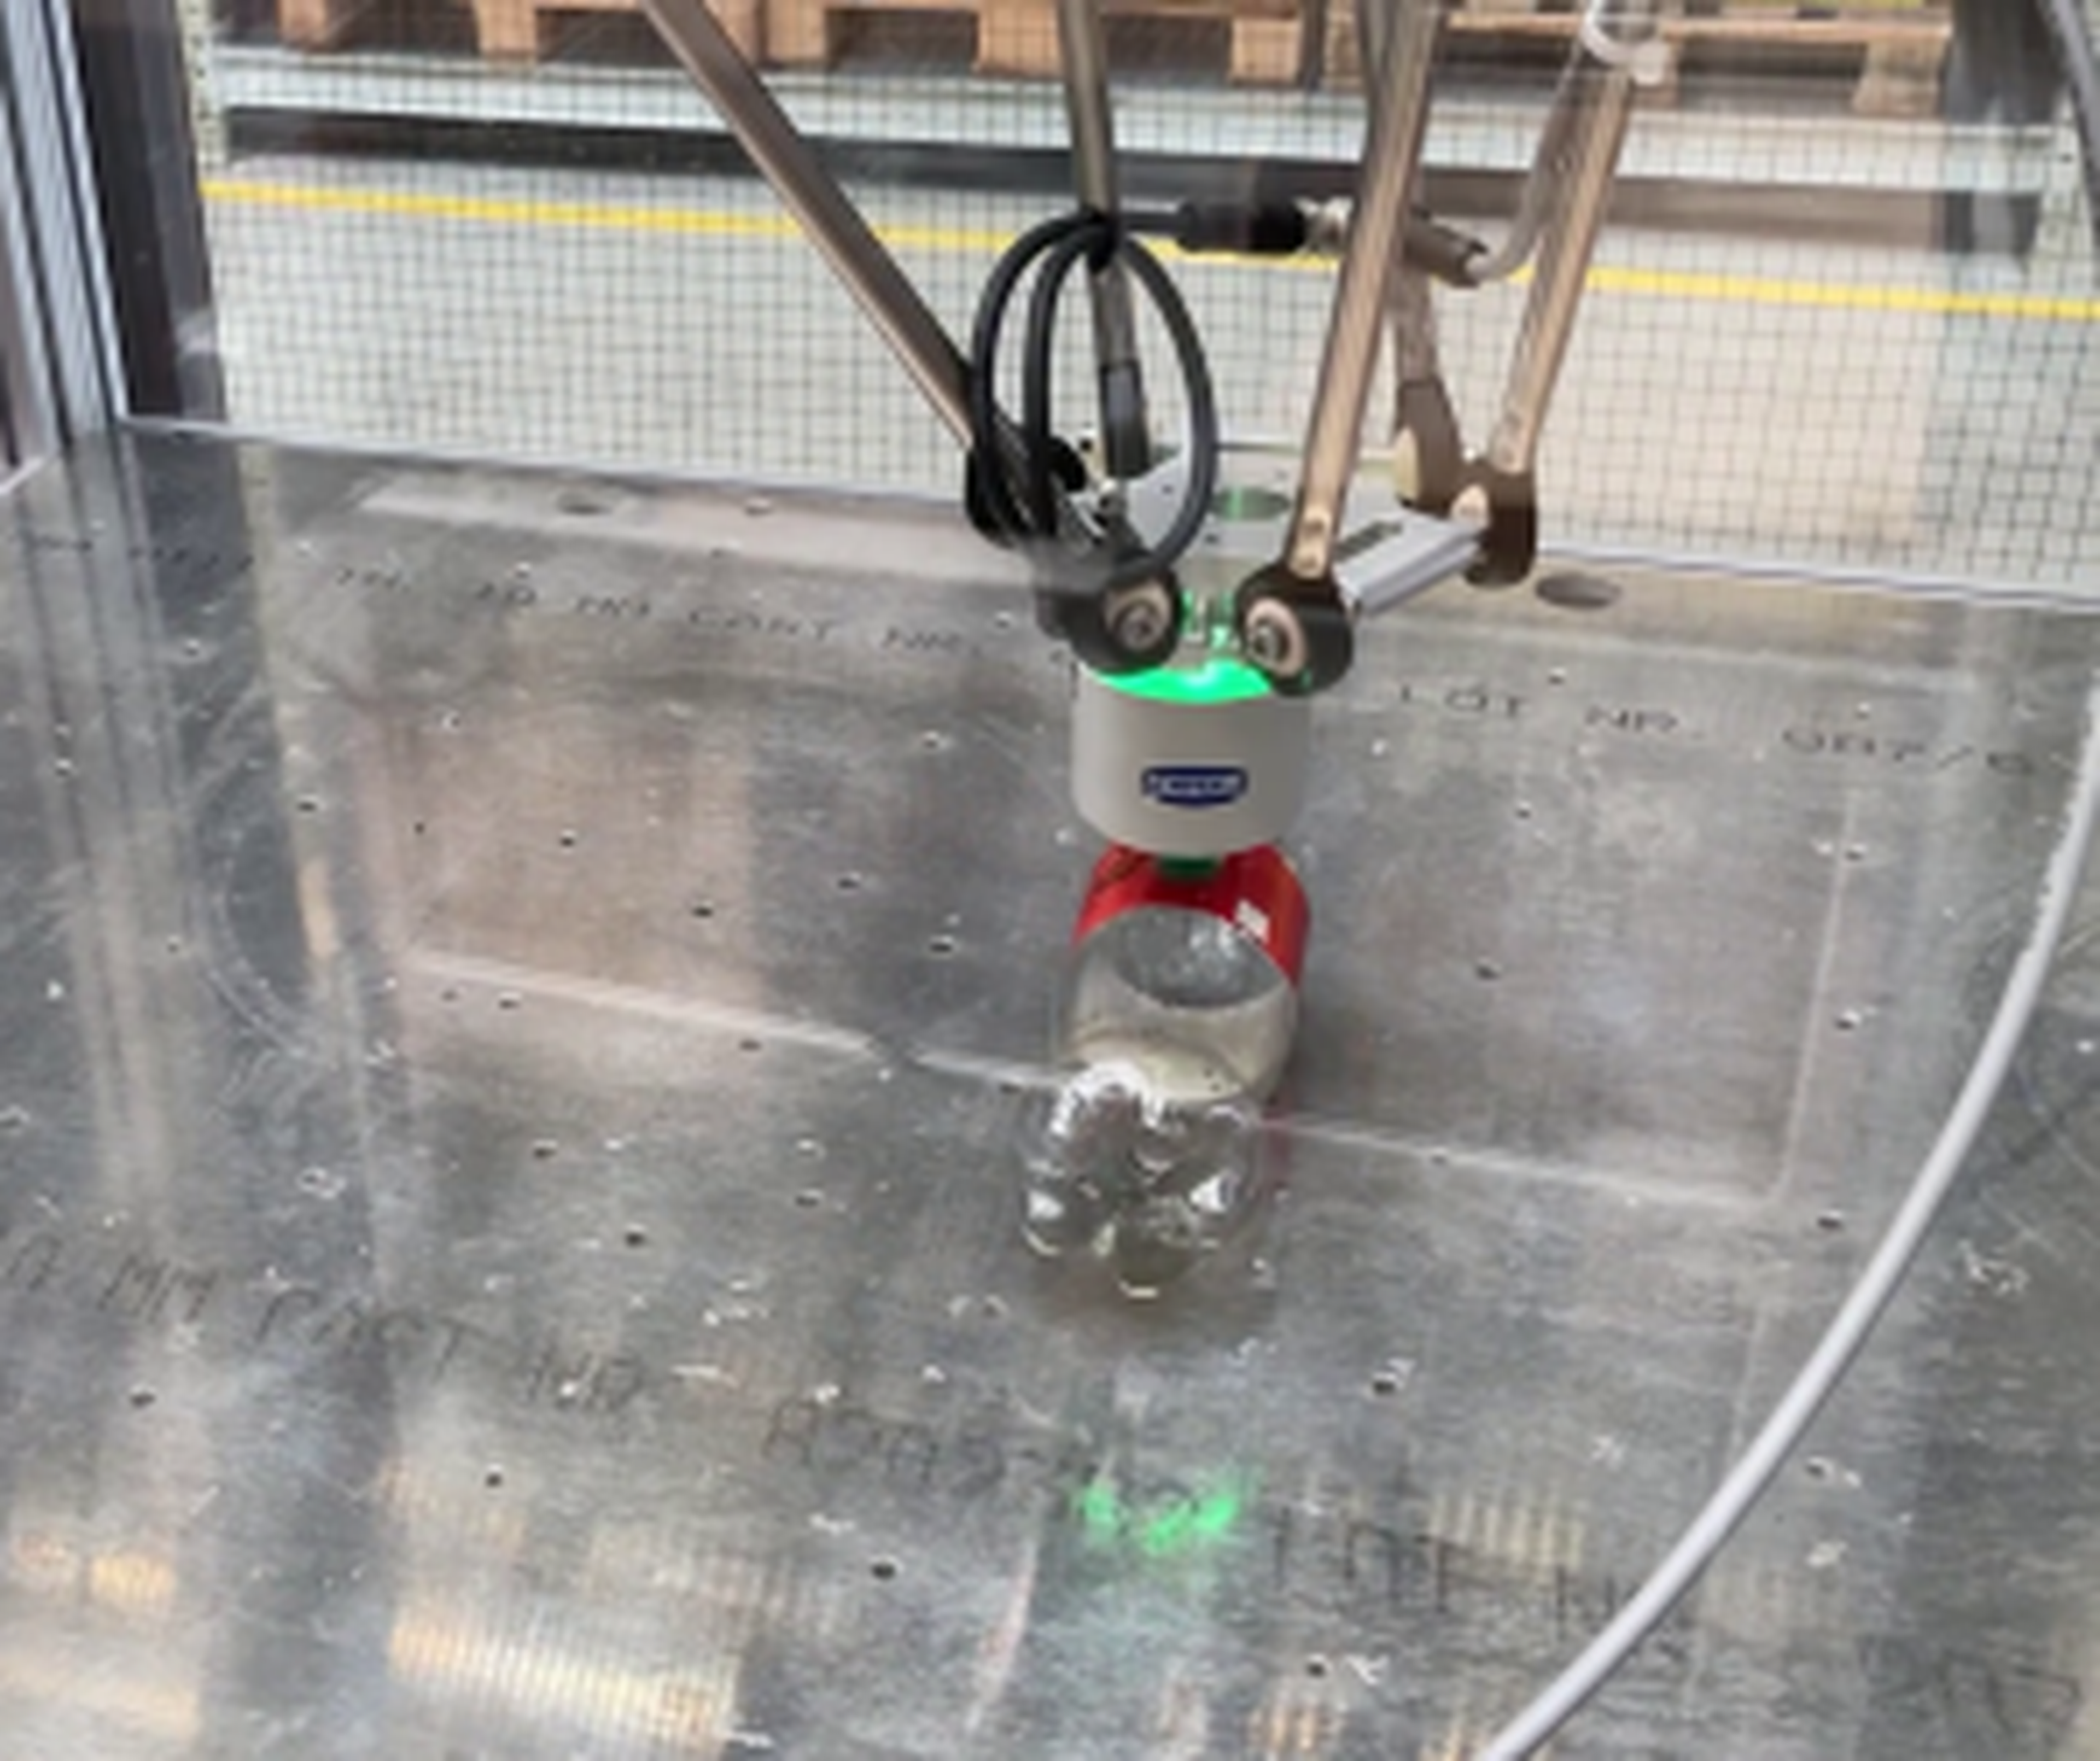
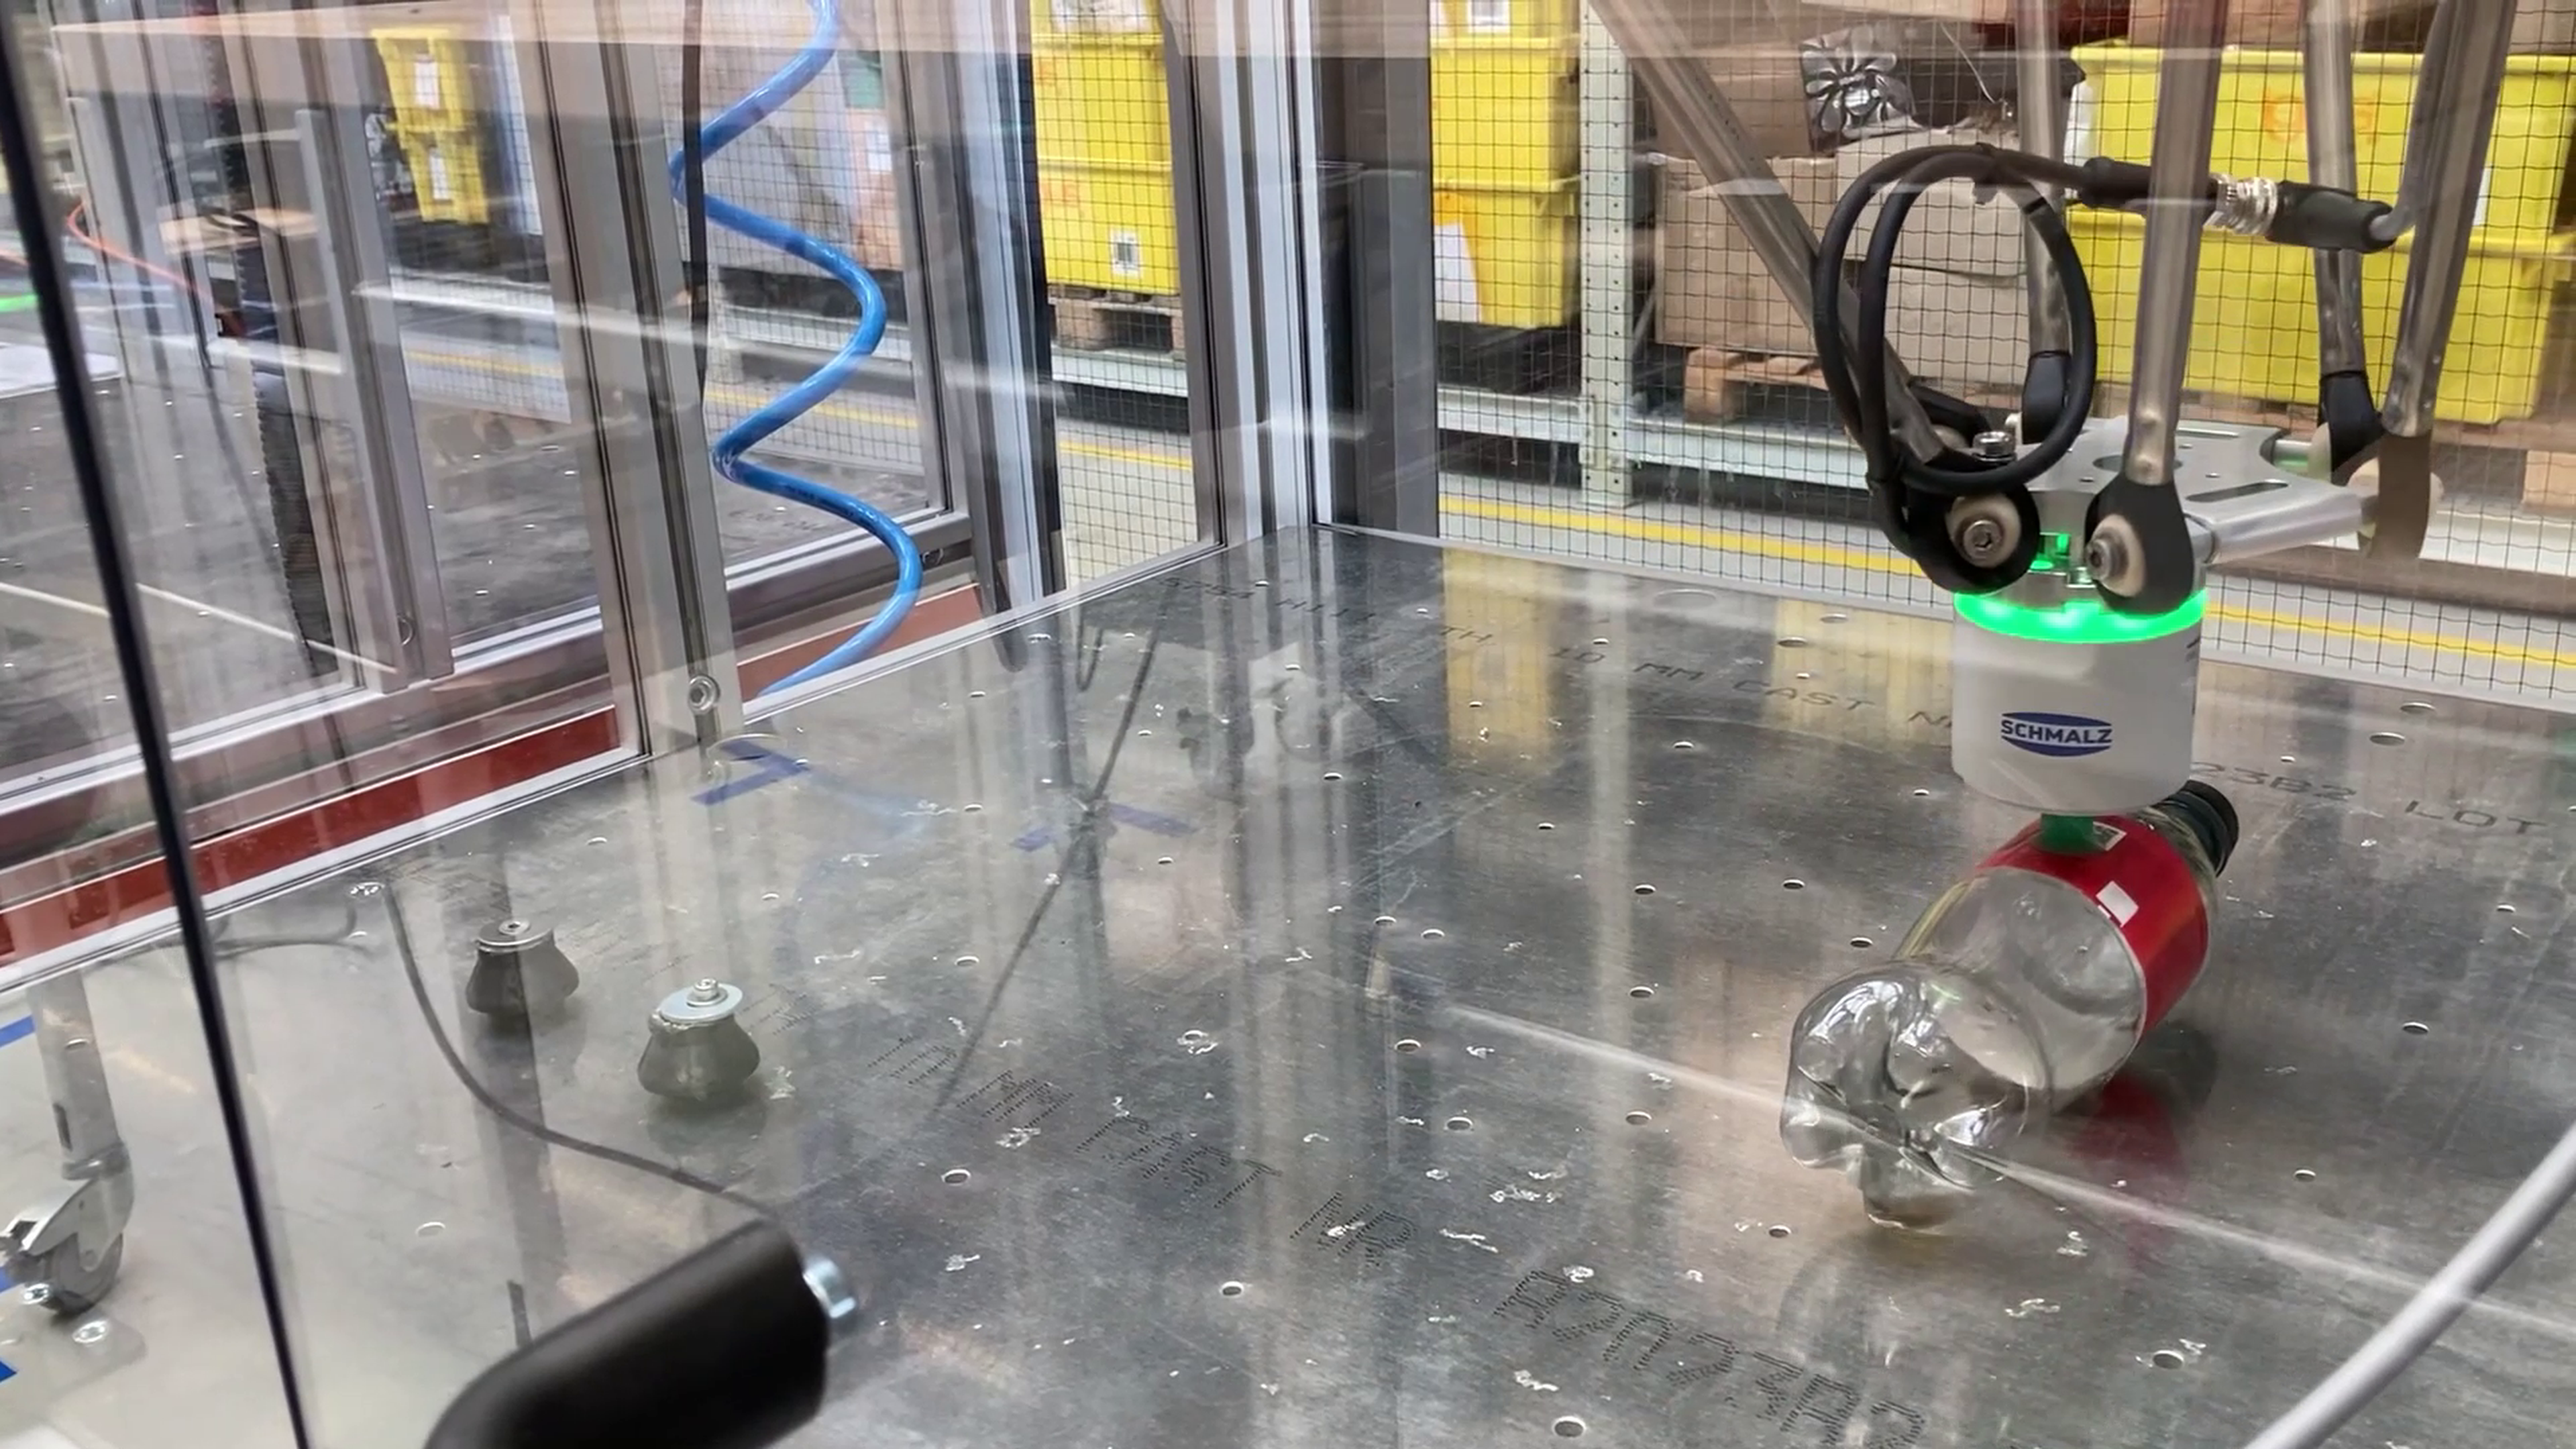
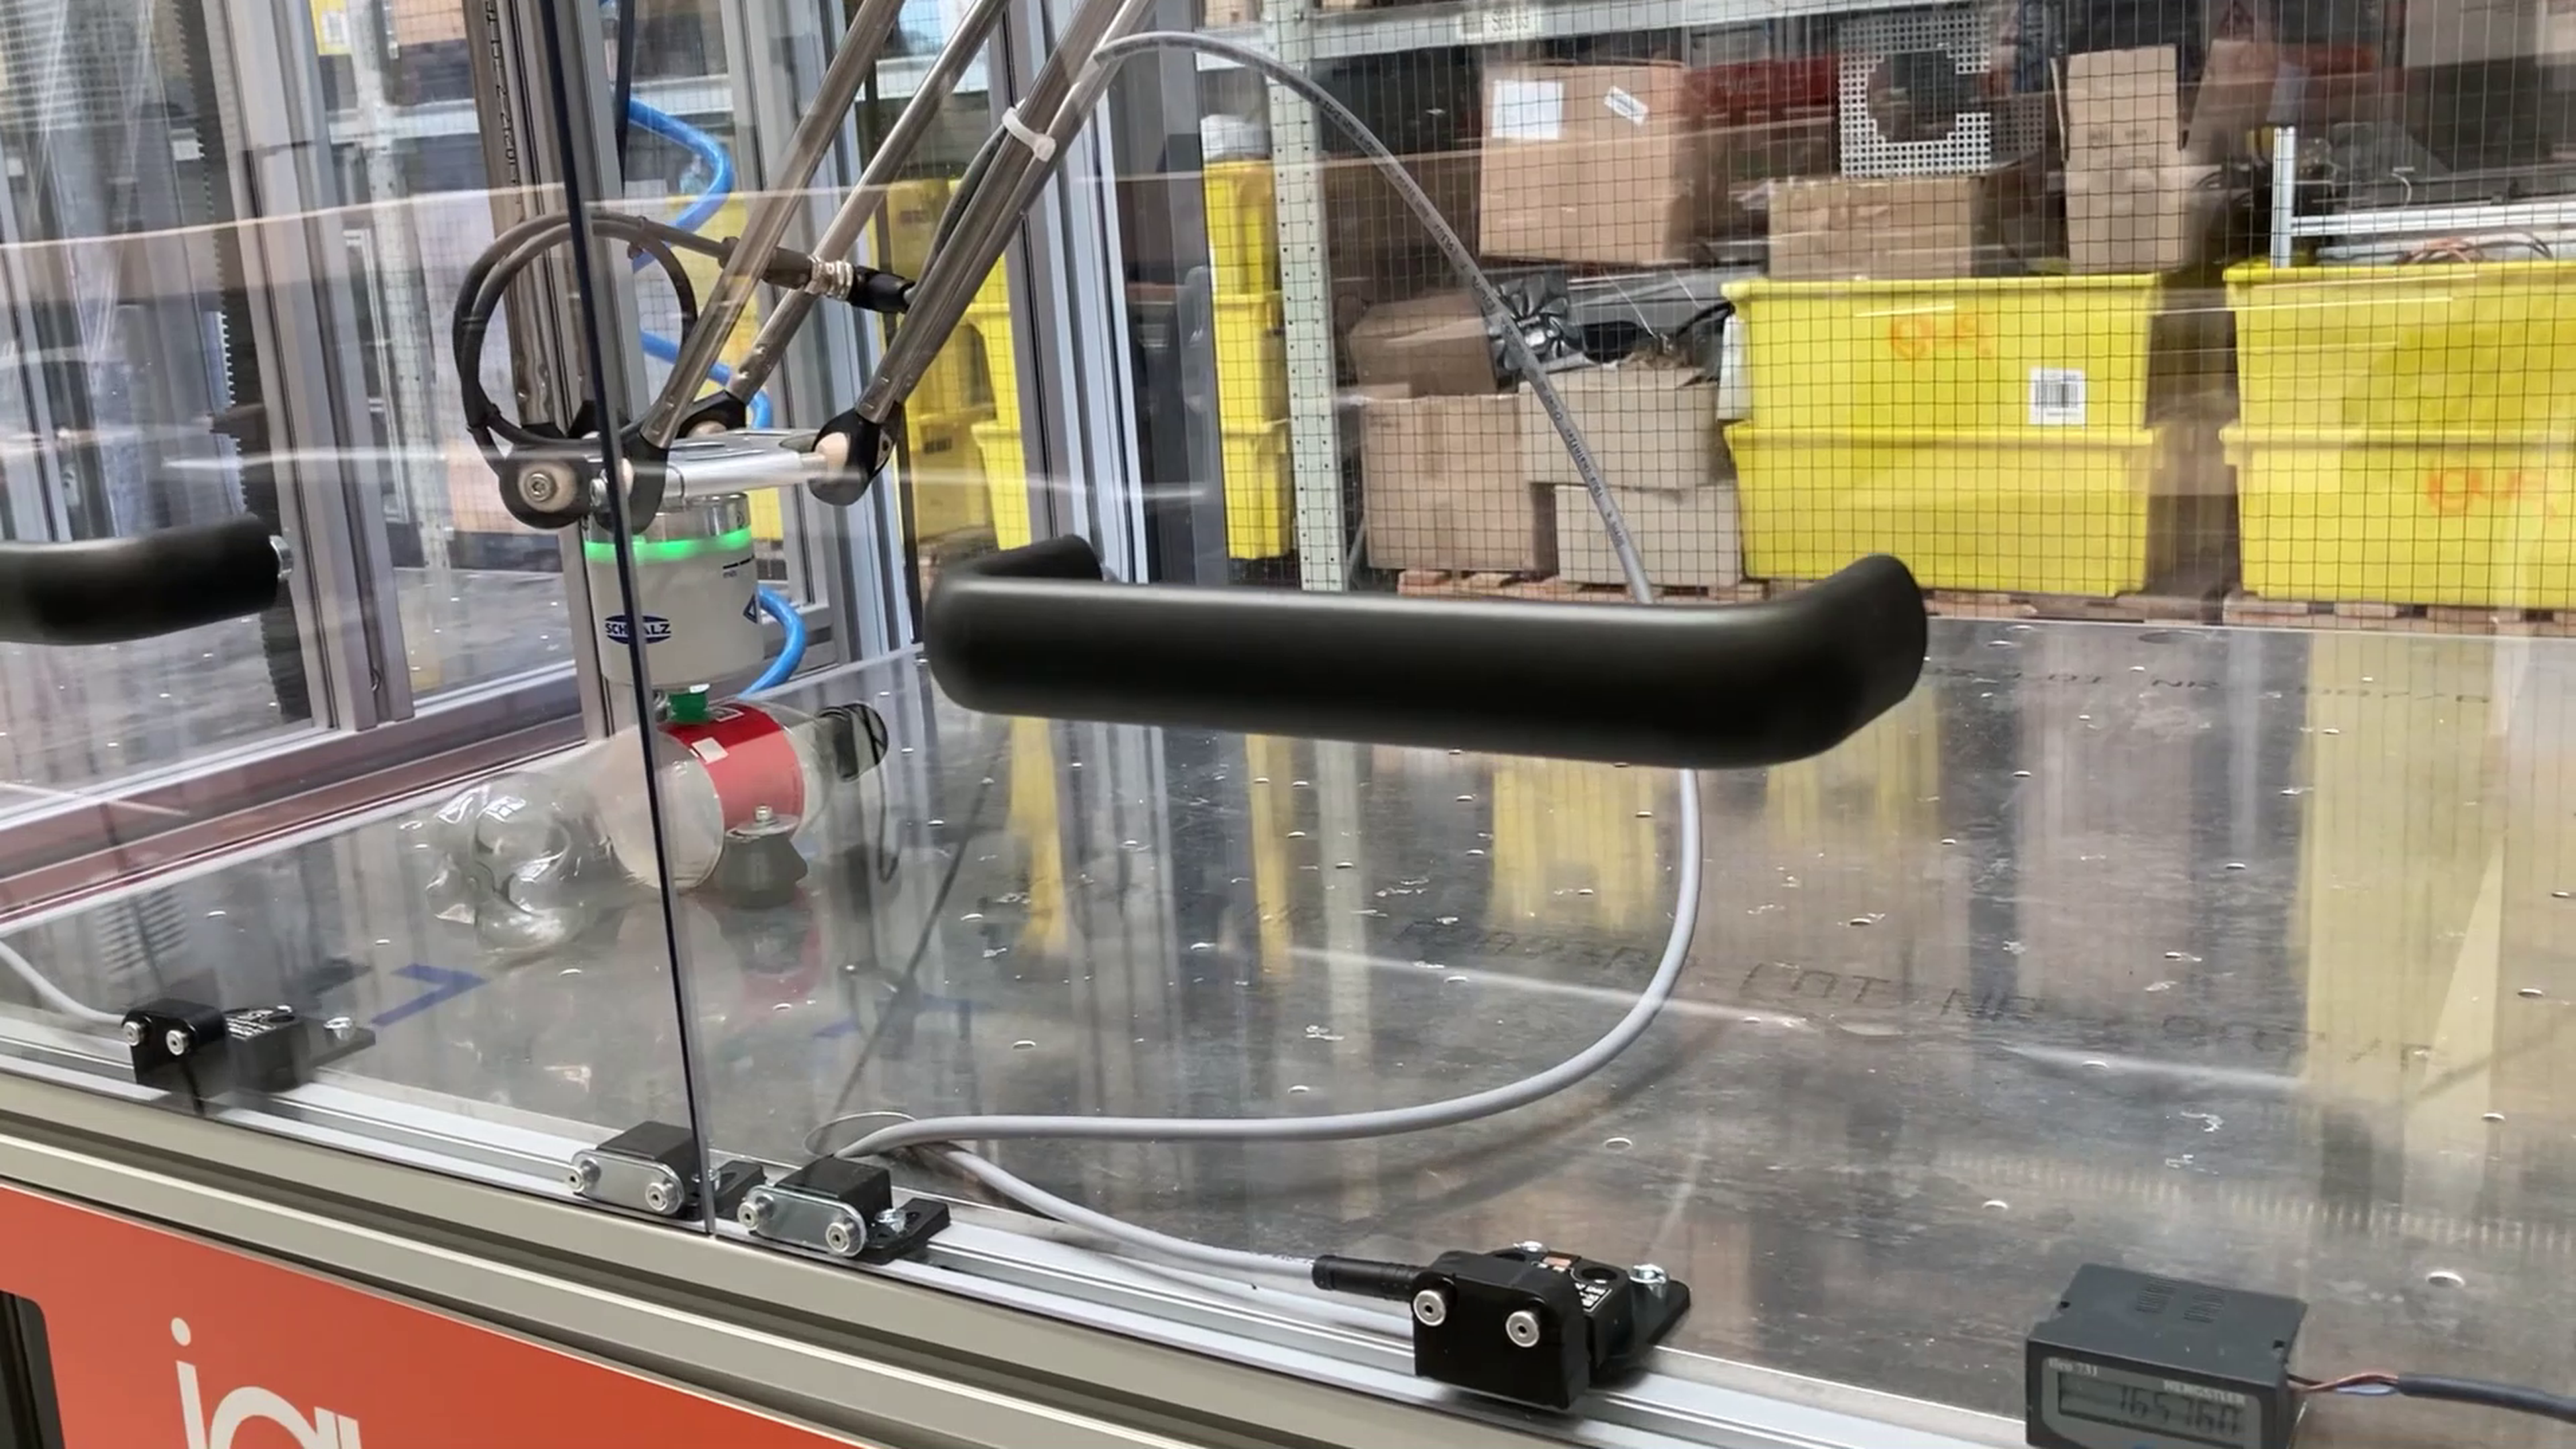
Robot delta pengambil botol kosong


Harga Hardware:
Build
DIY
Volume
Silent
Project costs
before invest
£
Penyortiran Botol Otomatis dengan Robot Delta dan Integrasi Kamera
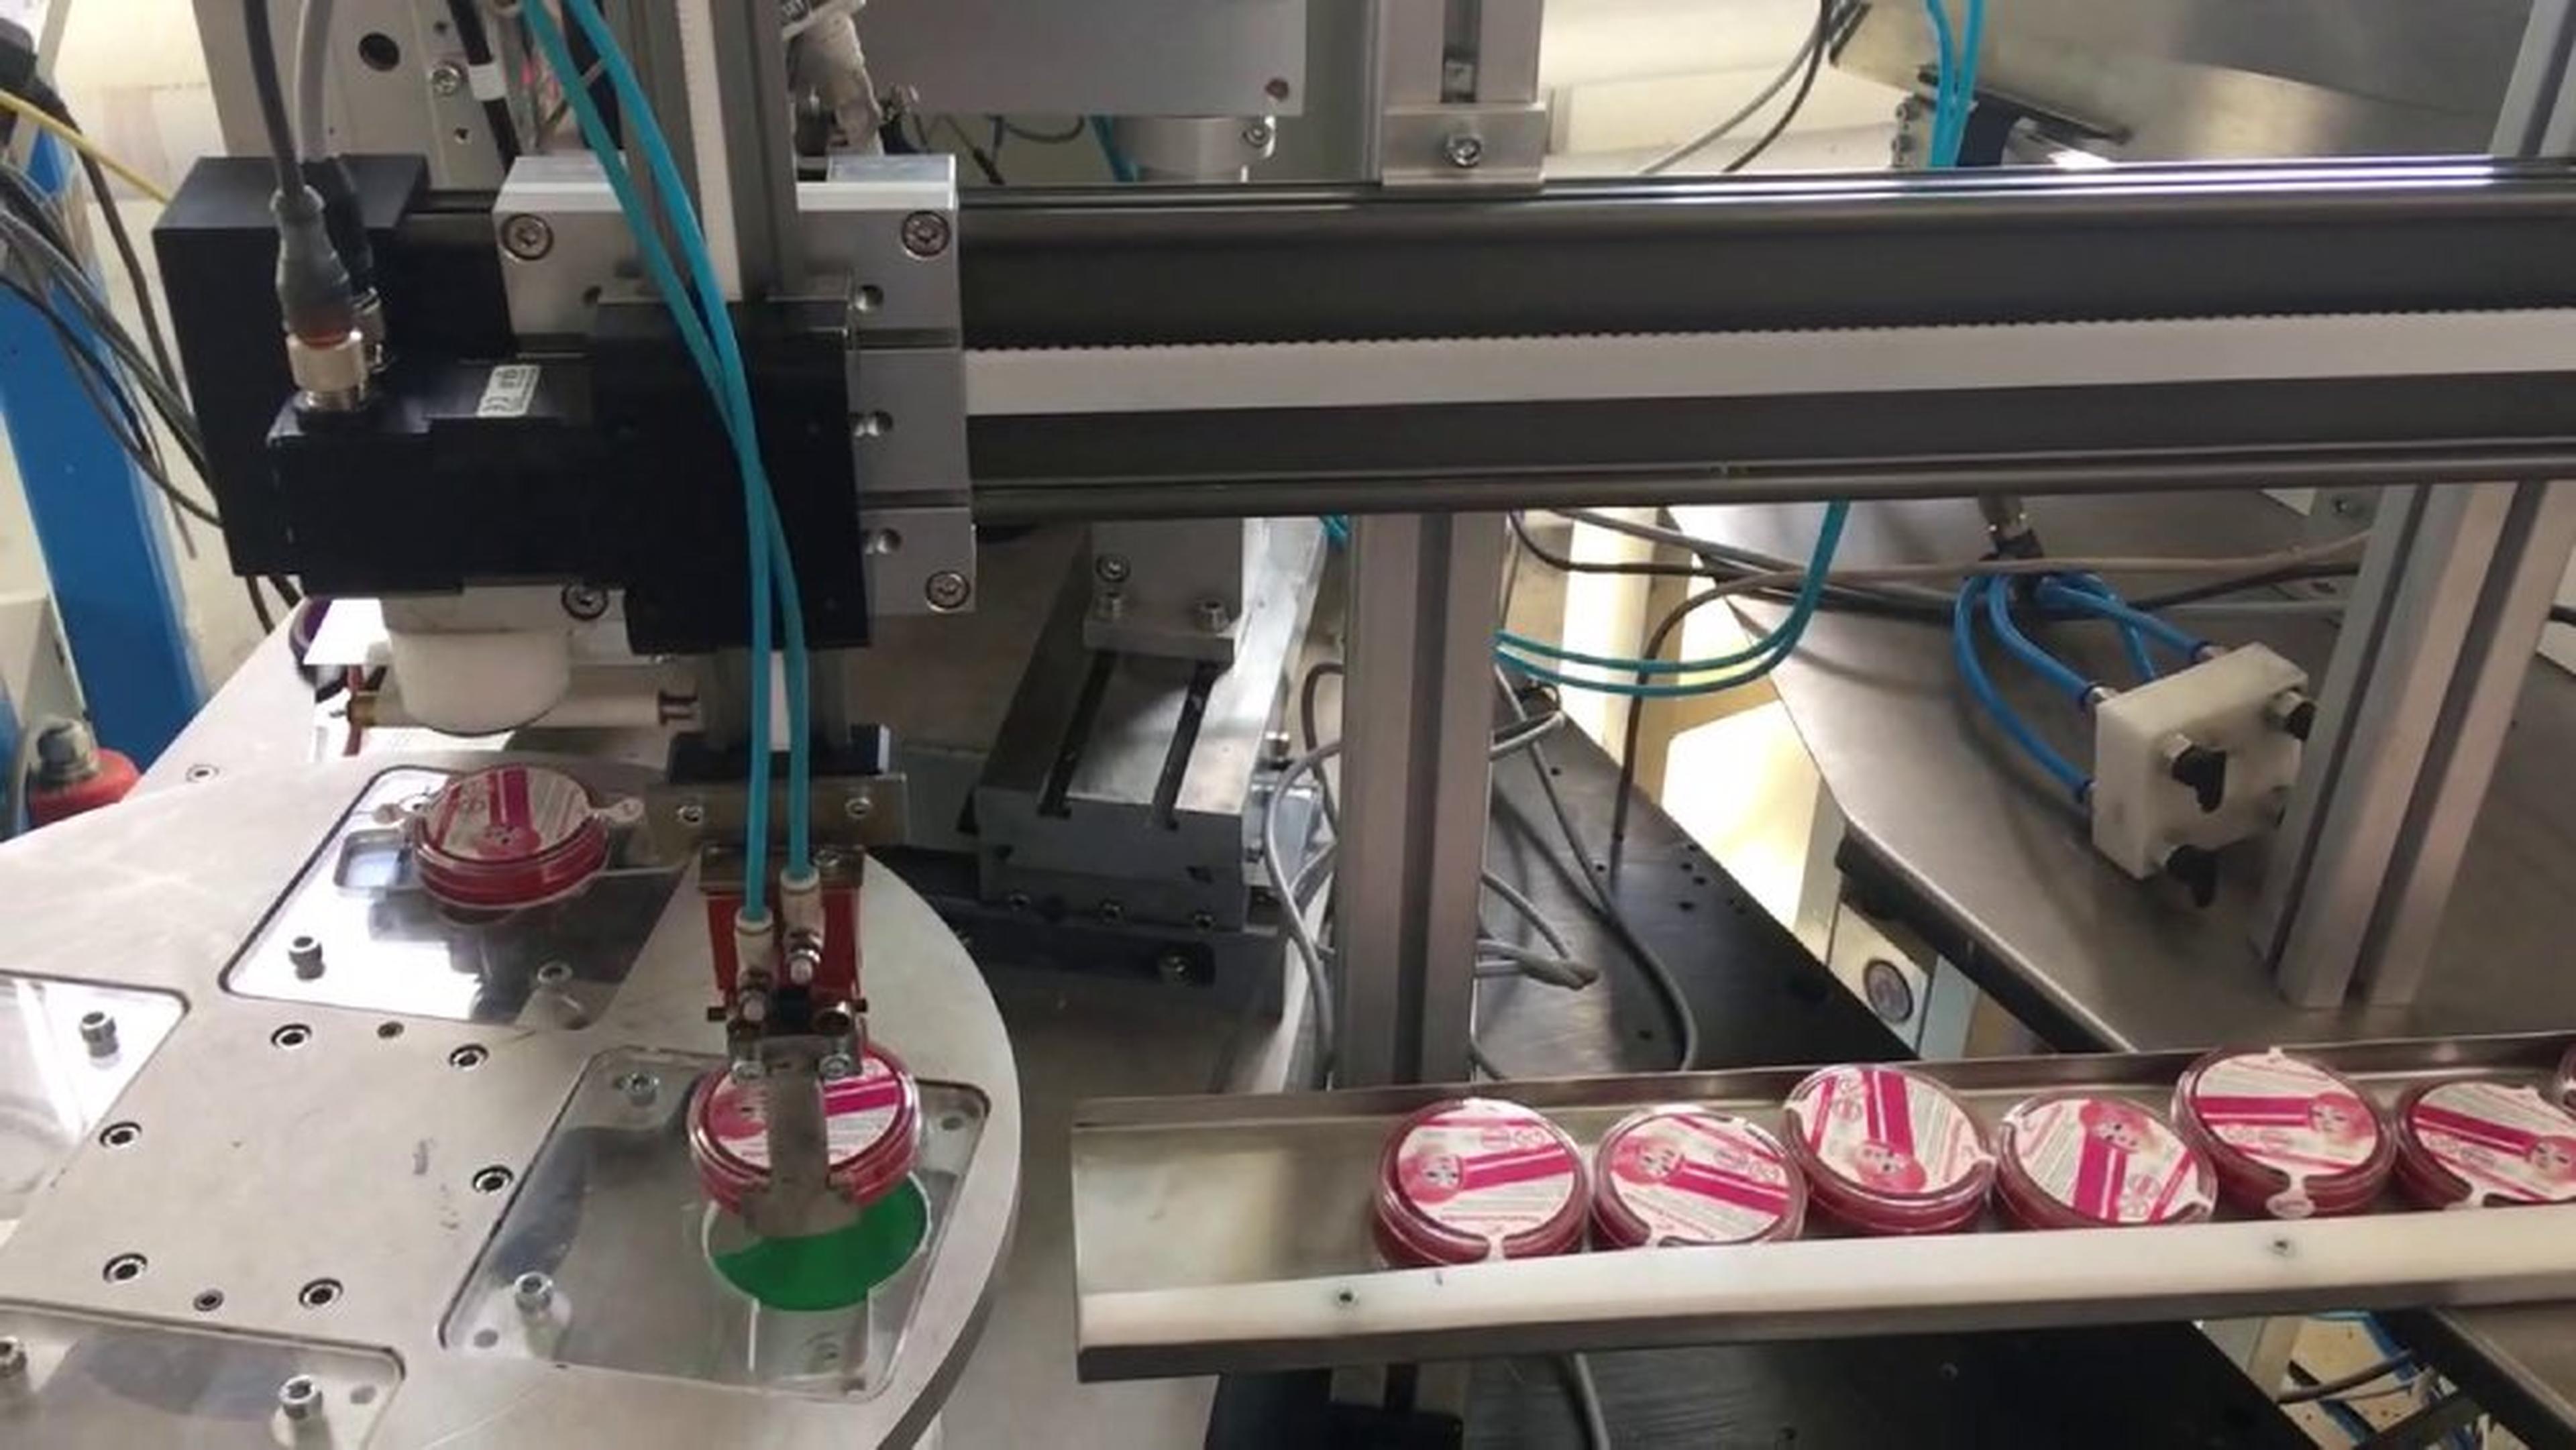
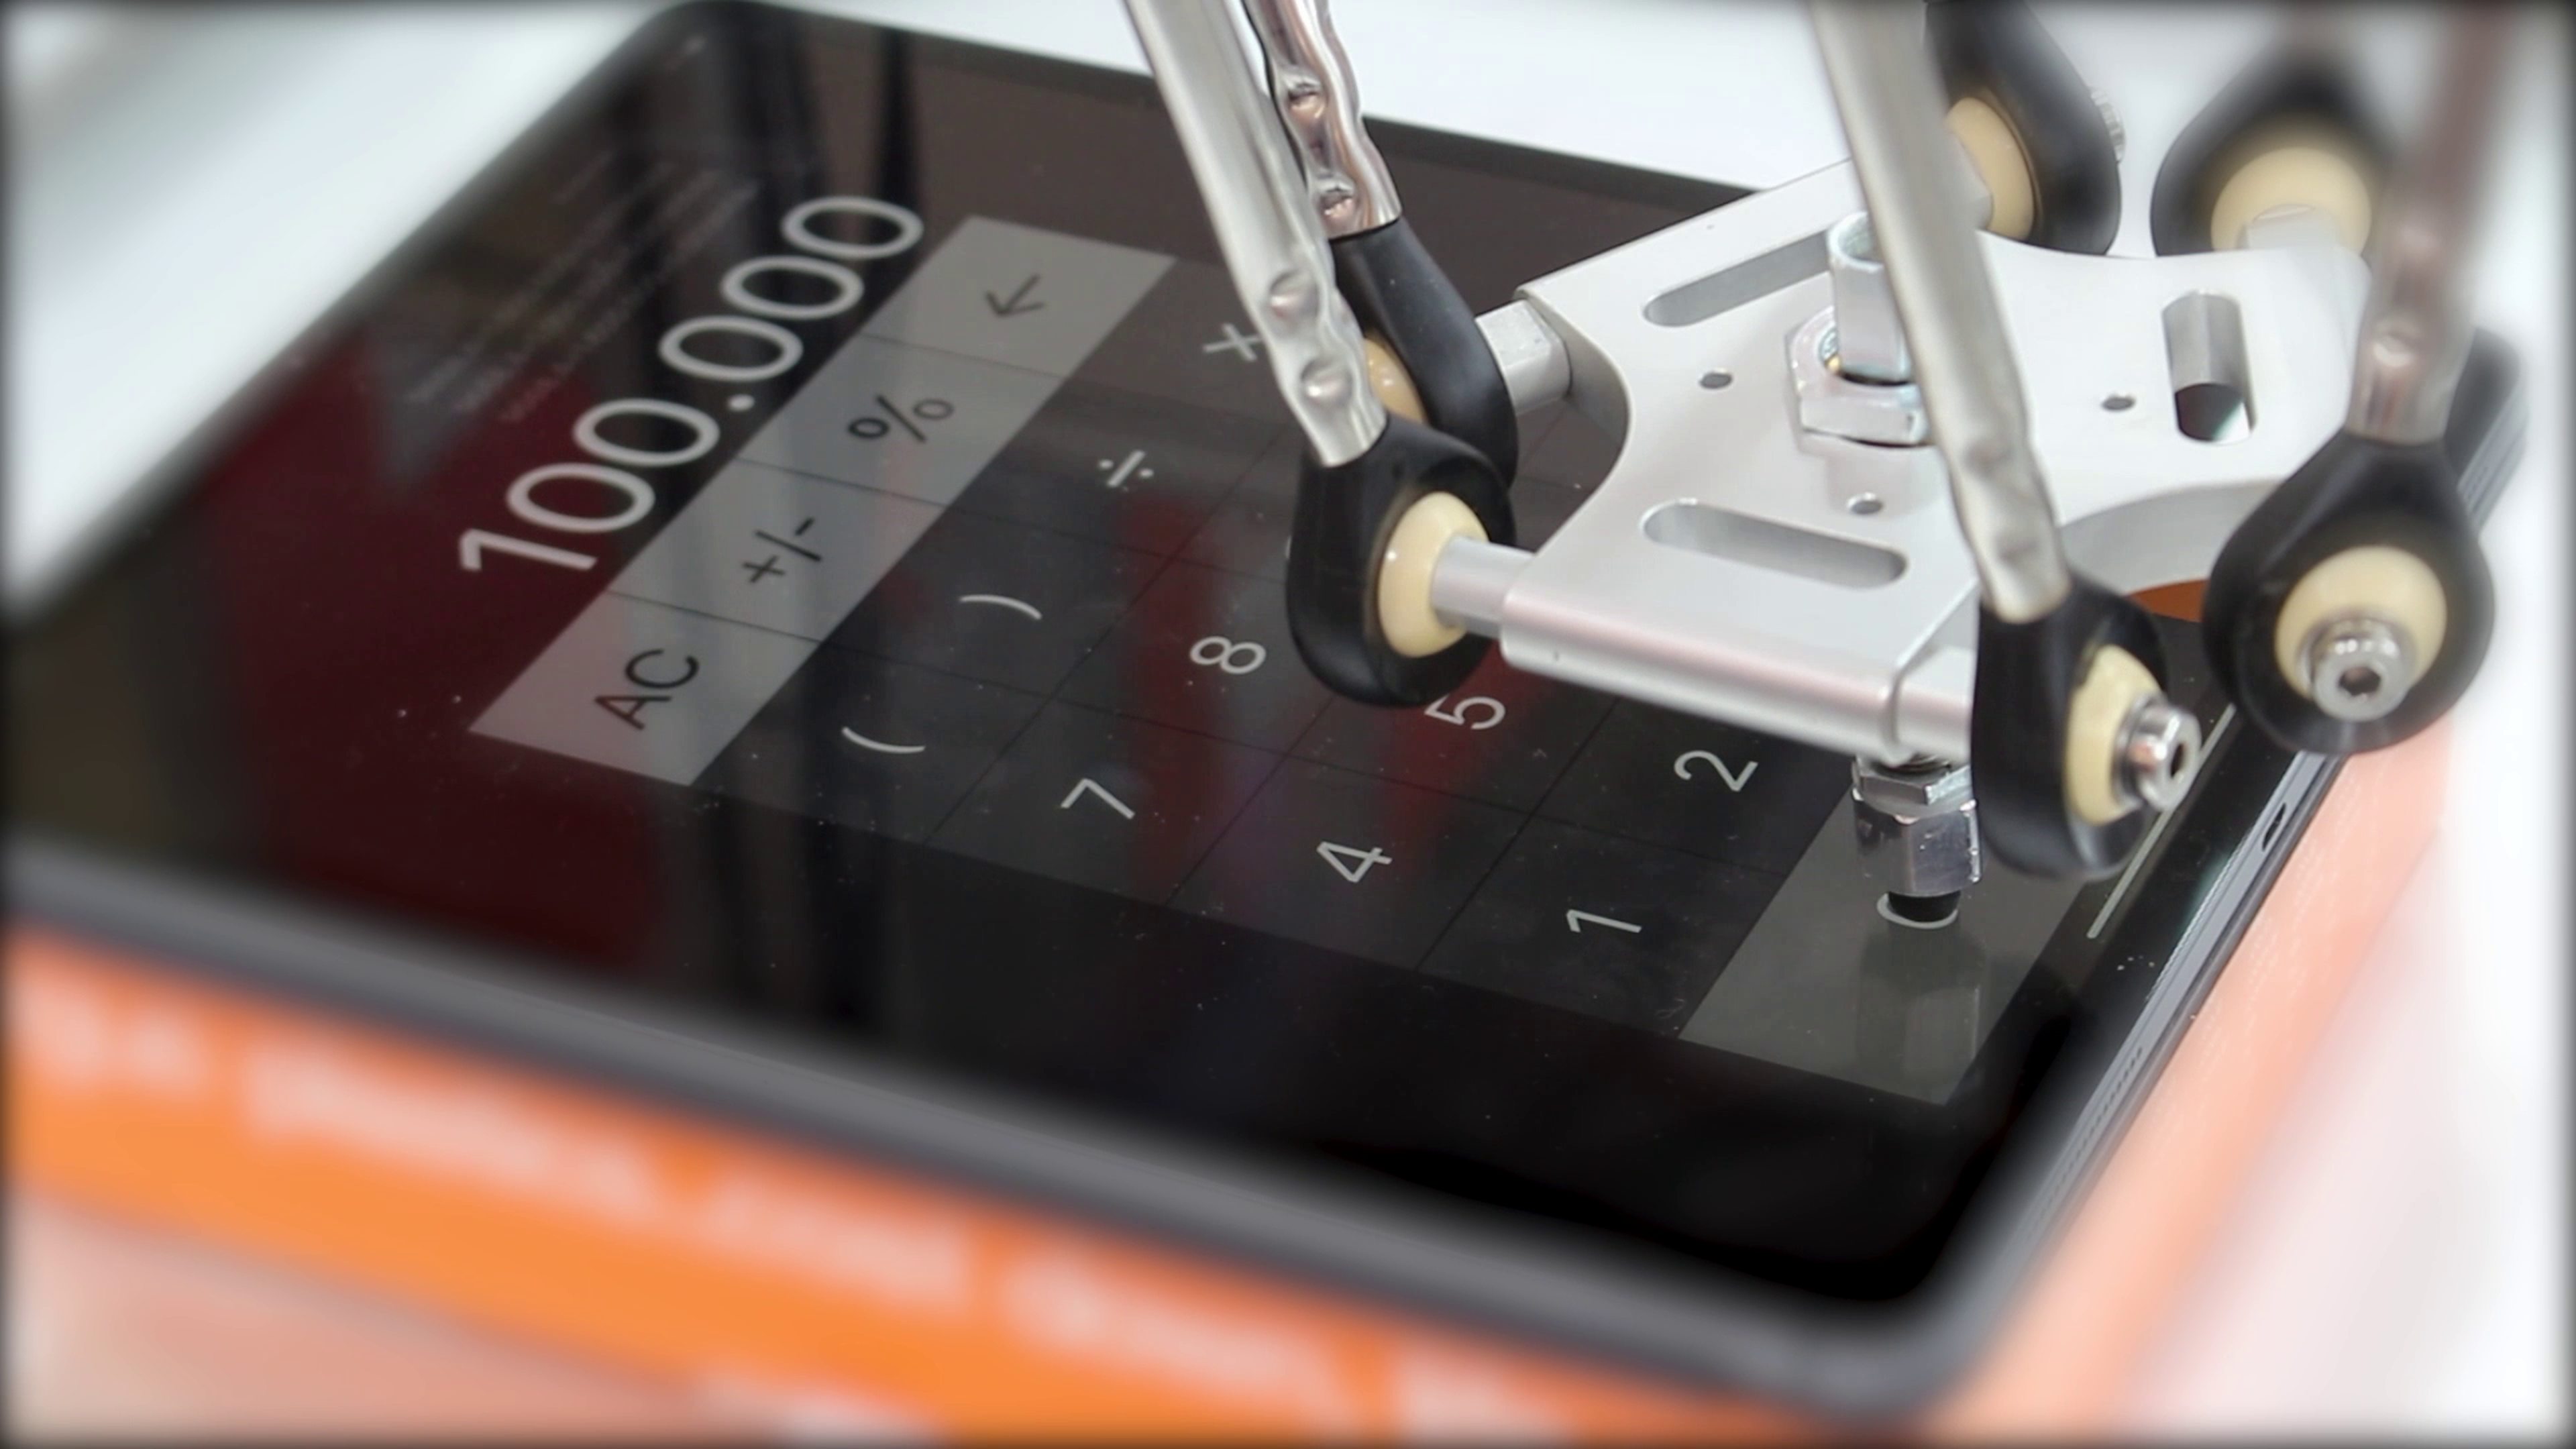
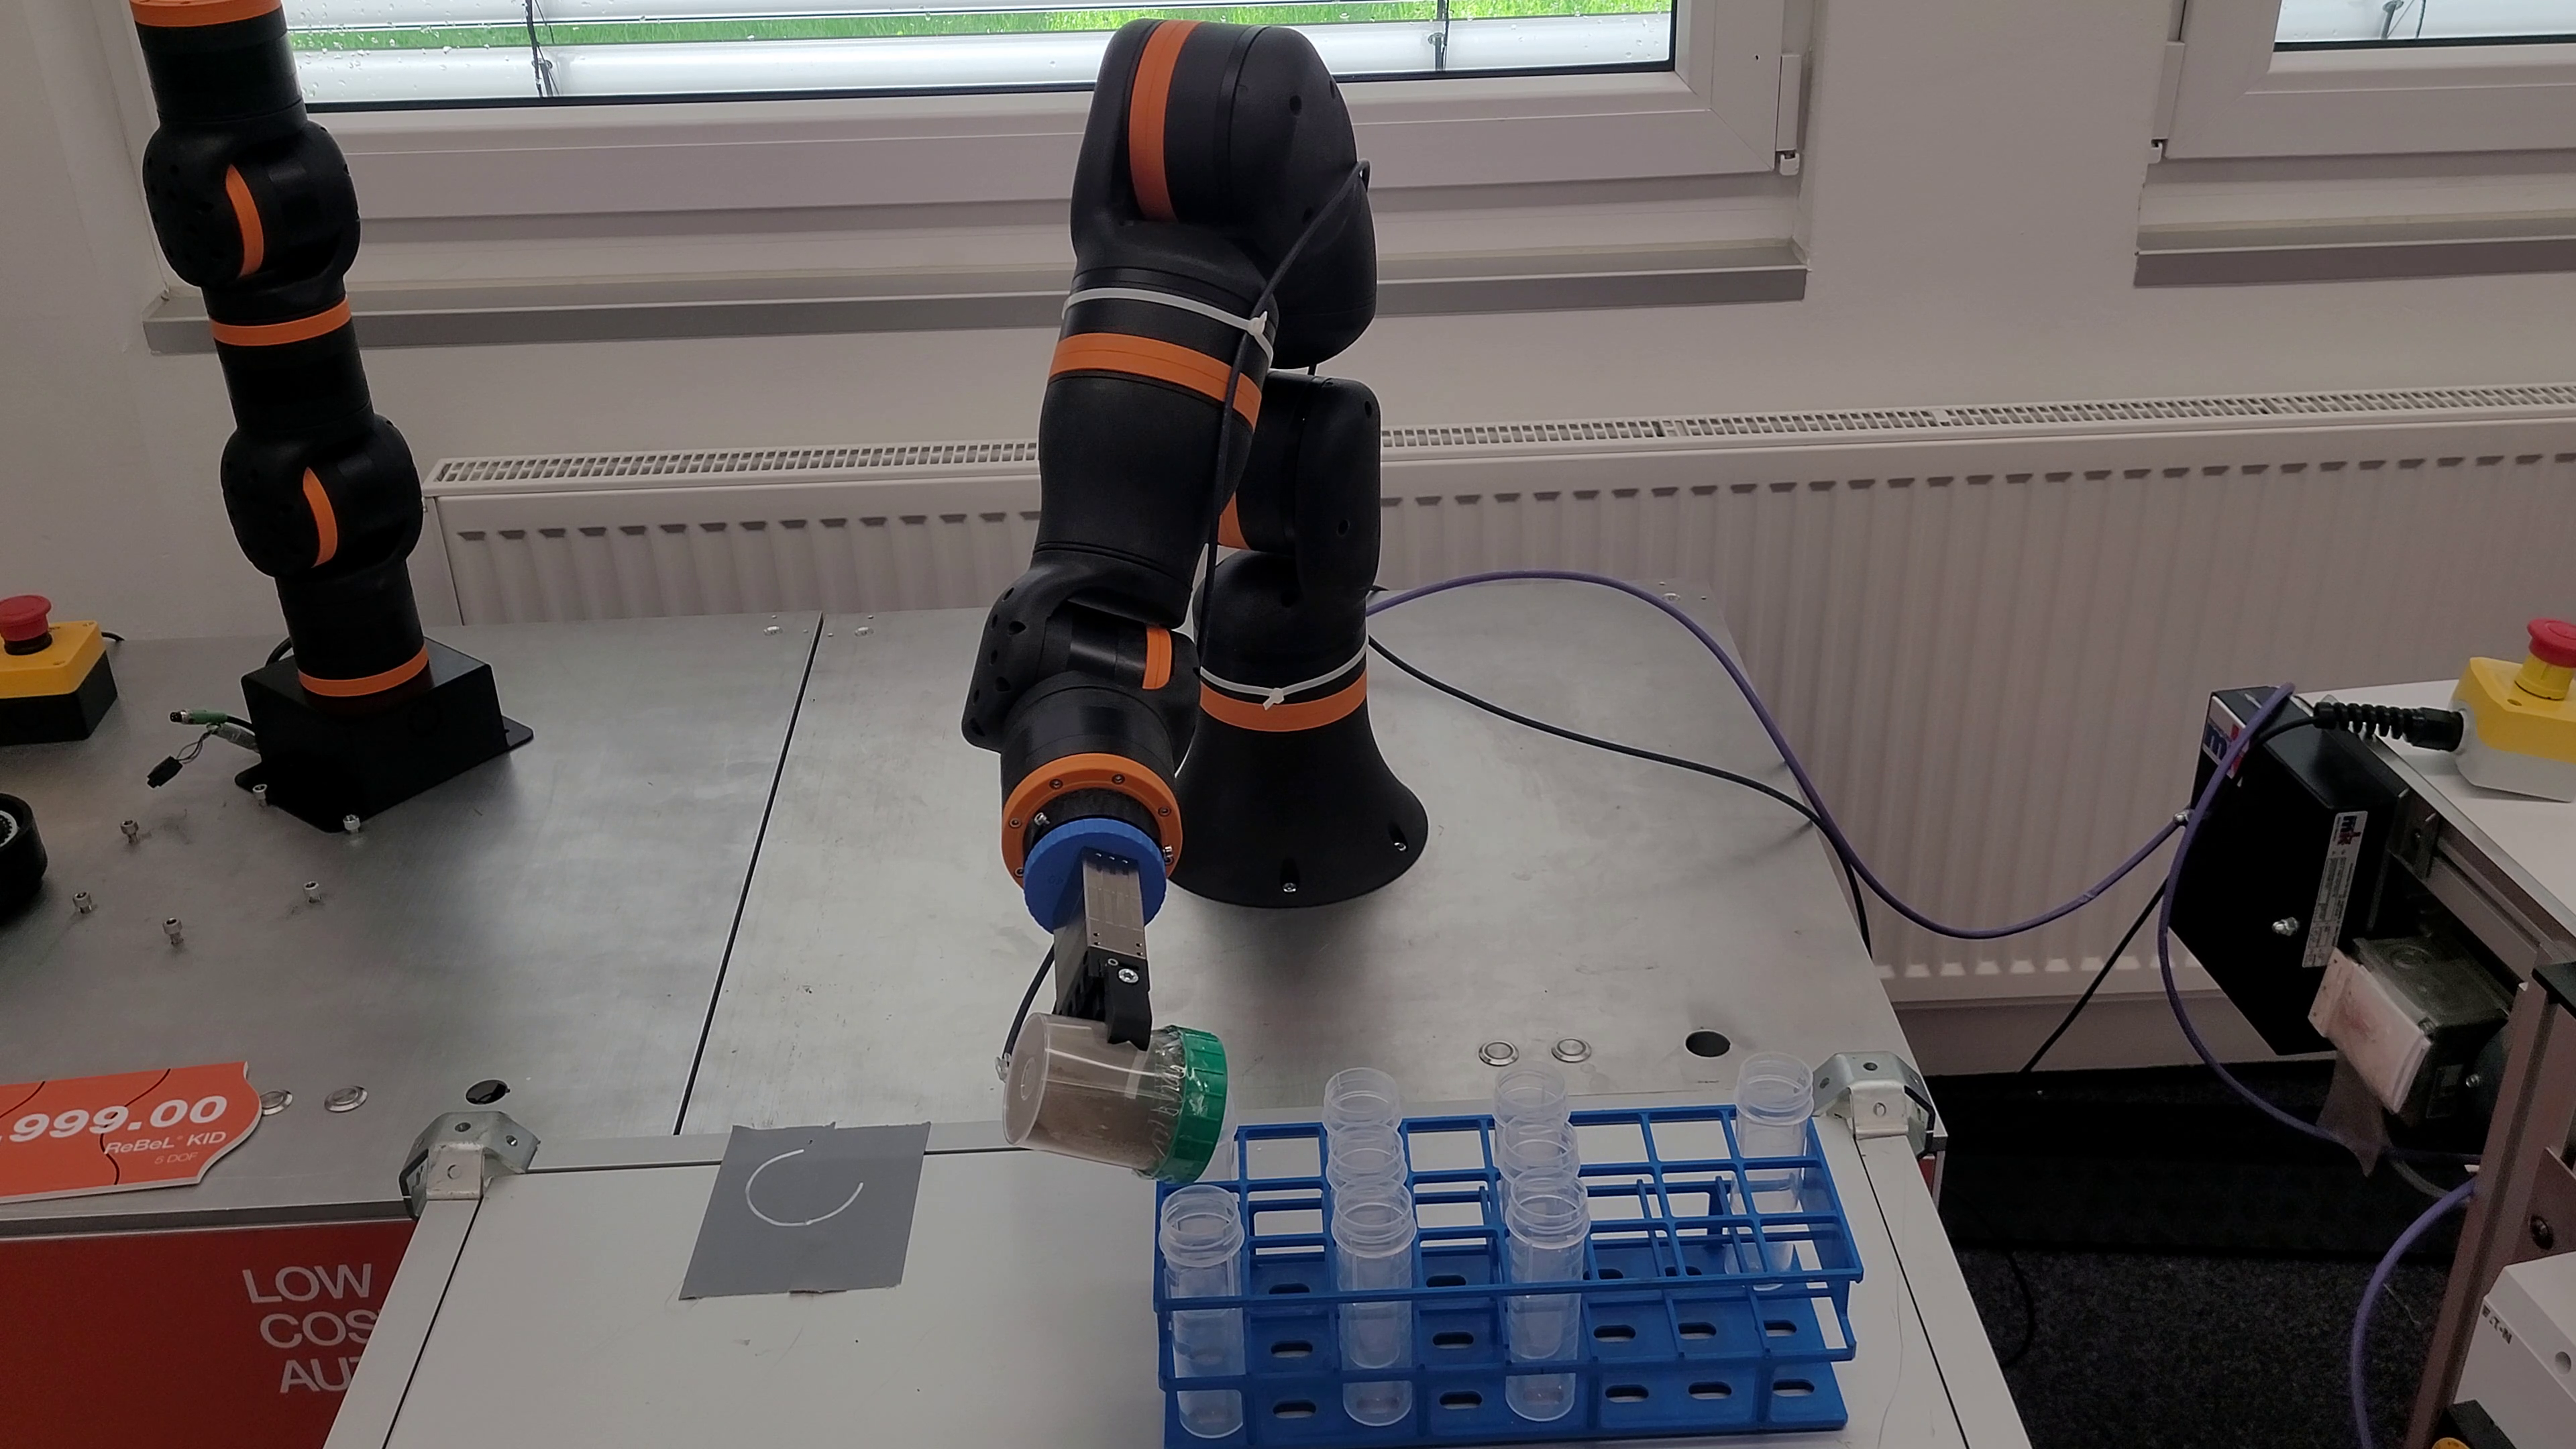
Penyortiran botol yang efisien sangat penting untuk alur kerja daur ulang dan proses produksi. Dalam aplikasi pelanggan ini, sebuah robot delta yang dilengkapi pompa cobot dan sistem kamera terintegrasi menyimulasikan penyortiran otomatis botol yang dapat dikembalikan. Kamera memungkinkan robot mengenali dan mengidentifikasi botol yang benar secara visual. Setelah teridentifikasi, robot delta mengambil botol dengan pompa cobot dan menempatkannya secara akurat di area penyortiran yang ditentukan, menunjukkan potensi otomasi untuk tugas yang berulang dan presisi.
Apa Itu Aplikasi Ini?
Sistem ini mengotomatiskan penyortiran botol yang dapat dikembalikan, memastikan identifikasi dan penempatan yang akurat berdasarkan pengenalan visual, ideal untuk pusat daur ulang atau lingkungan manufaktur.
Apa Saja Keunggulan Solusi Ini?
Presisi Tinggi: Deteksi visual berbantuan kamera memastikan identifikasi yang tepat.
Alur Kerja yang Efisien: Menggabungkan penyortiran dan penempatan untuk operasi yang lebih cepat.
Mengurangi Tenaga Kerja Manual: Mengotomatiskan tugas berulang sehingga meningkatkan efisiensi.
Apa Saja Keunggulan Robotnya?
Robot delta dengan sistem terintegrasi menyediakan fungsionalitas yang andal:
Deteksi Akurat: Kamera canggih memastikan identifikasi yang andal.
Penanganan yang Aman: Pompa cobot mengambil dan menempatkan botol dengan presisi.
Desain Kompak: Mudah diintegrasikan ke dalam instalasi daur ulang atau produksi yang sudah ada.
Penyortiran Botol Otomatis dengan Robotika
Robot delta dengan kamera dan pompa cobot menawarkan solusi yang andal untuk penyortiran dan penempatan botol. Dengan menggabungkan pengenalan visual dan penanganan yang presisi, sistem ini mengoptimalkan alur kerja, mengurangi upaya manual, dan menghadirkan opsi otomasi yang dapat diskalakan untuk kebutuhan daur ulang dan manufaktur modern.
3 Komponen