 1 / 3
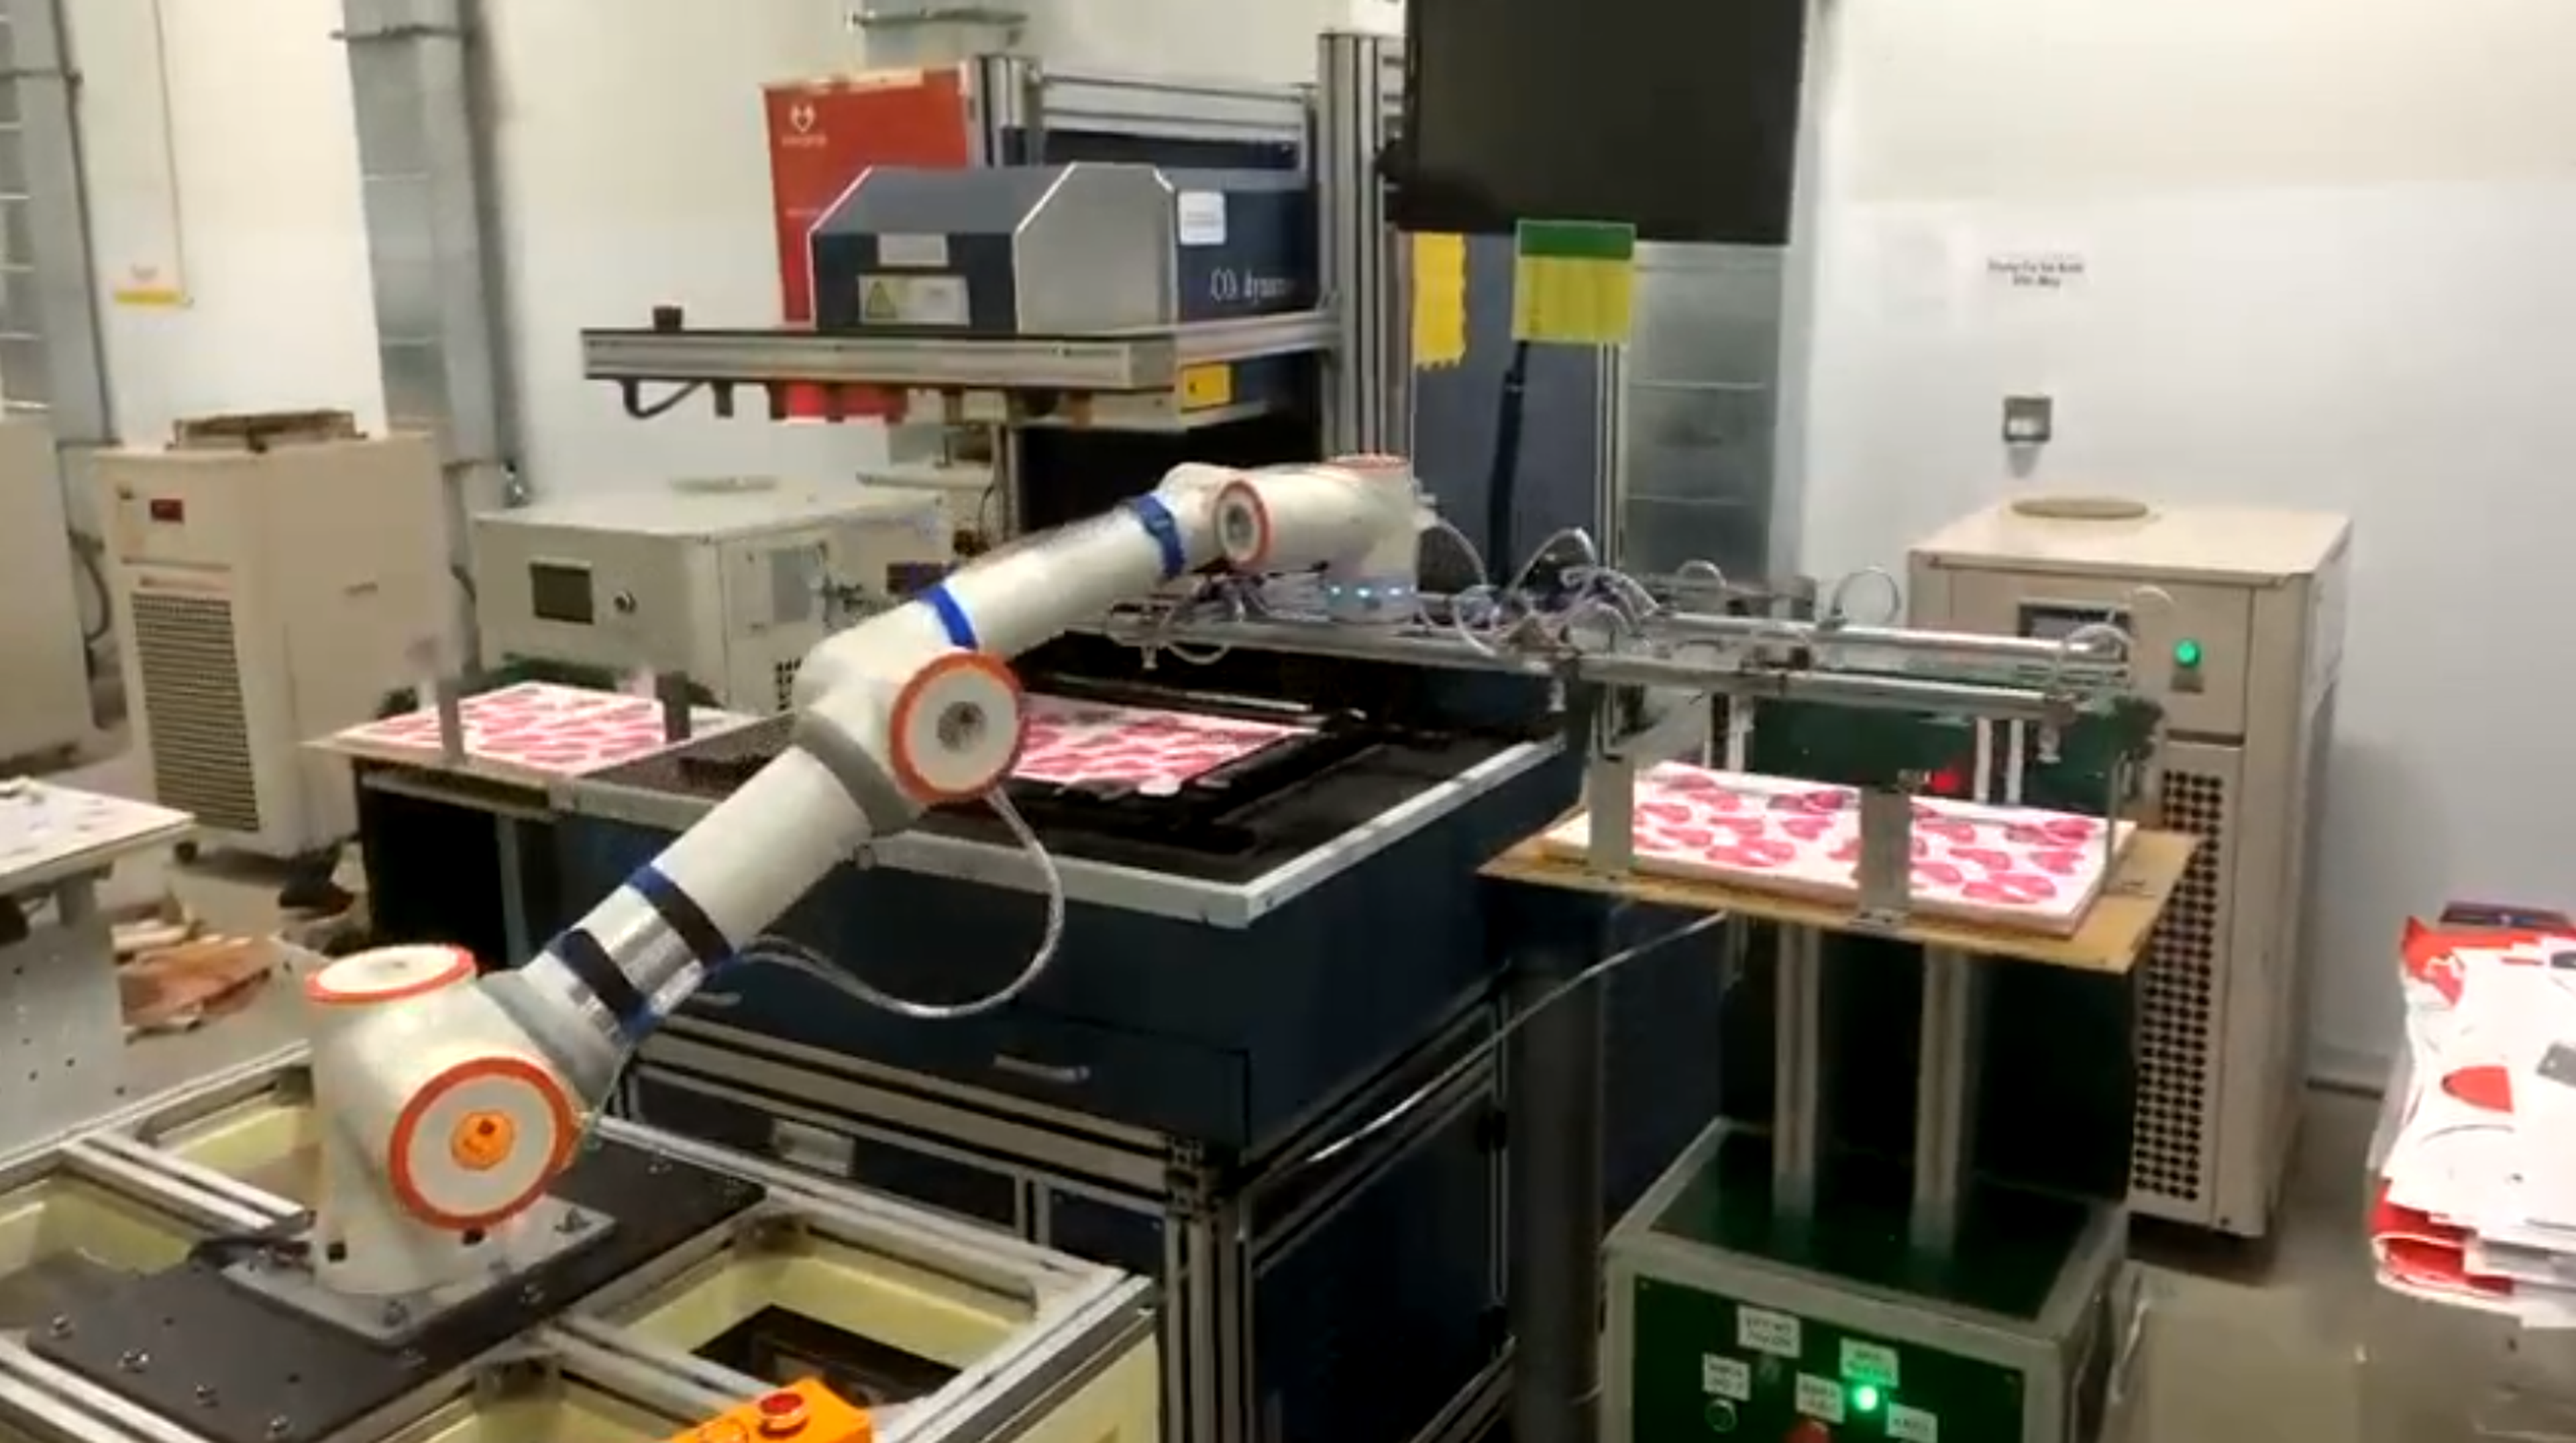
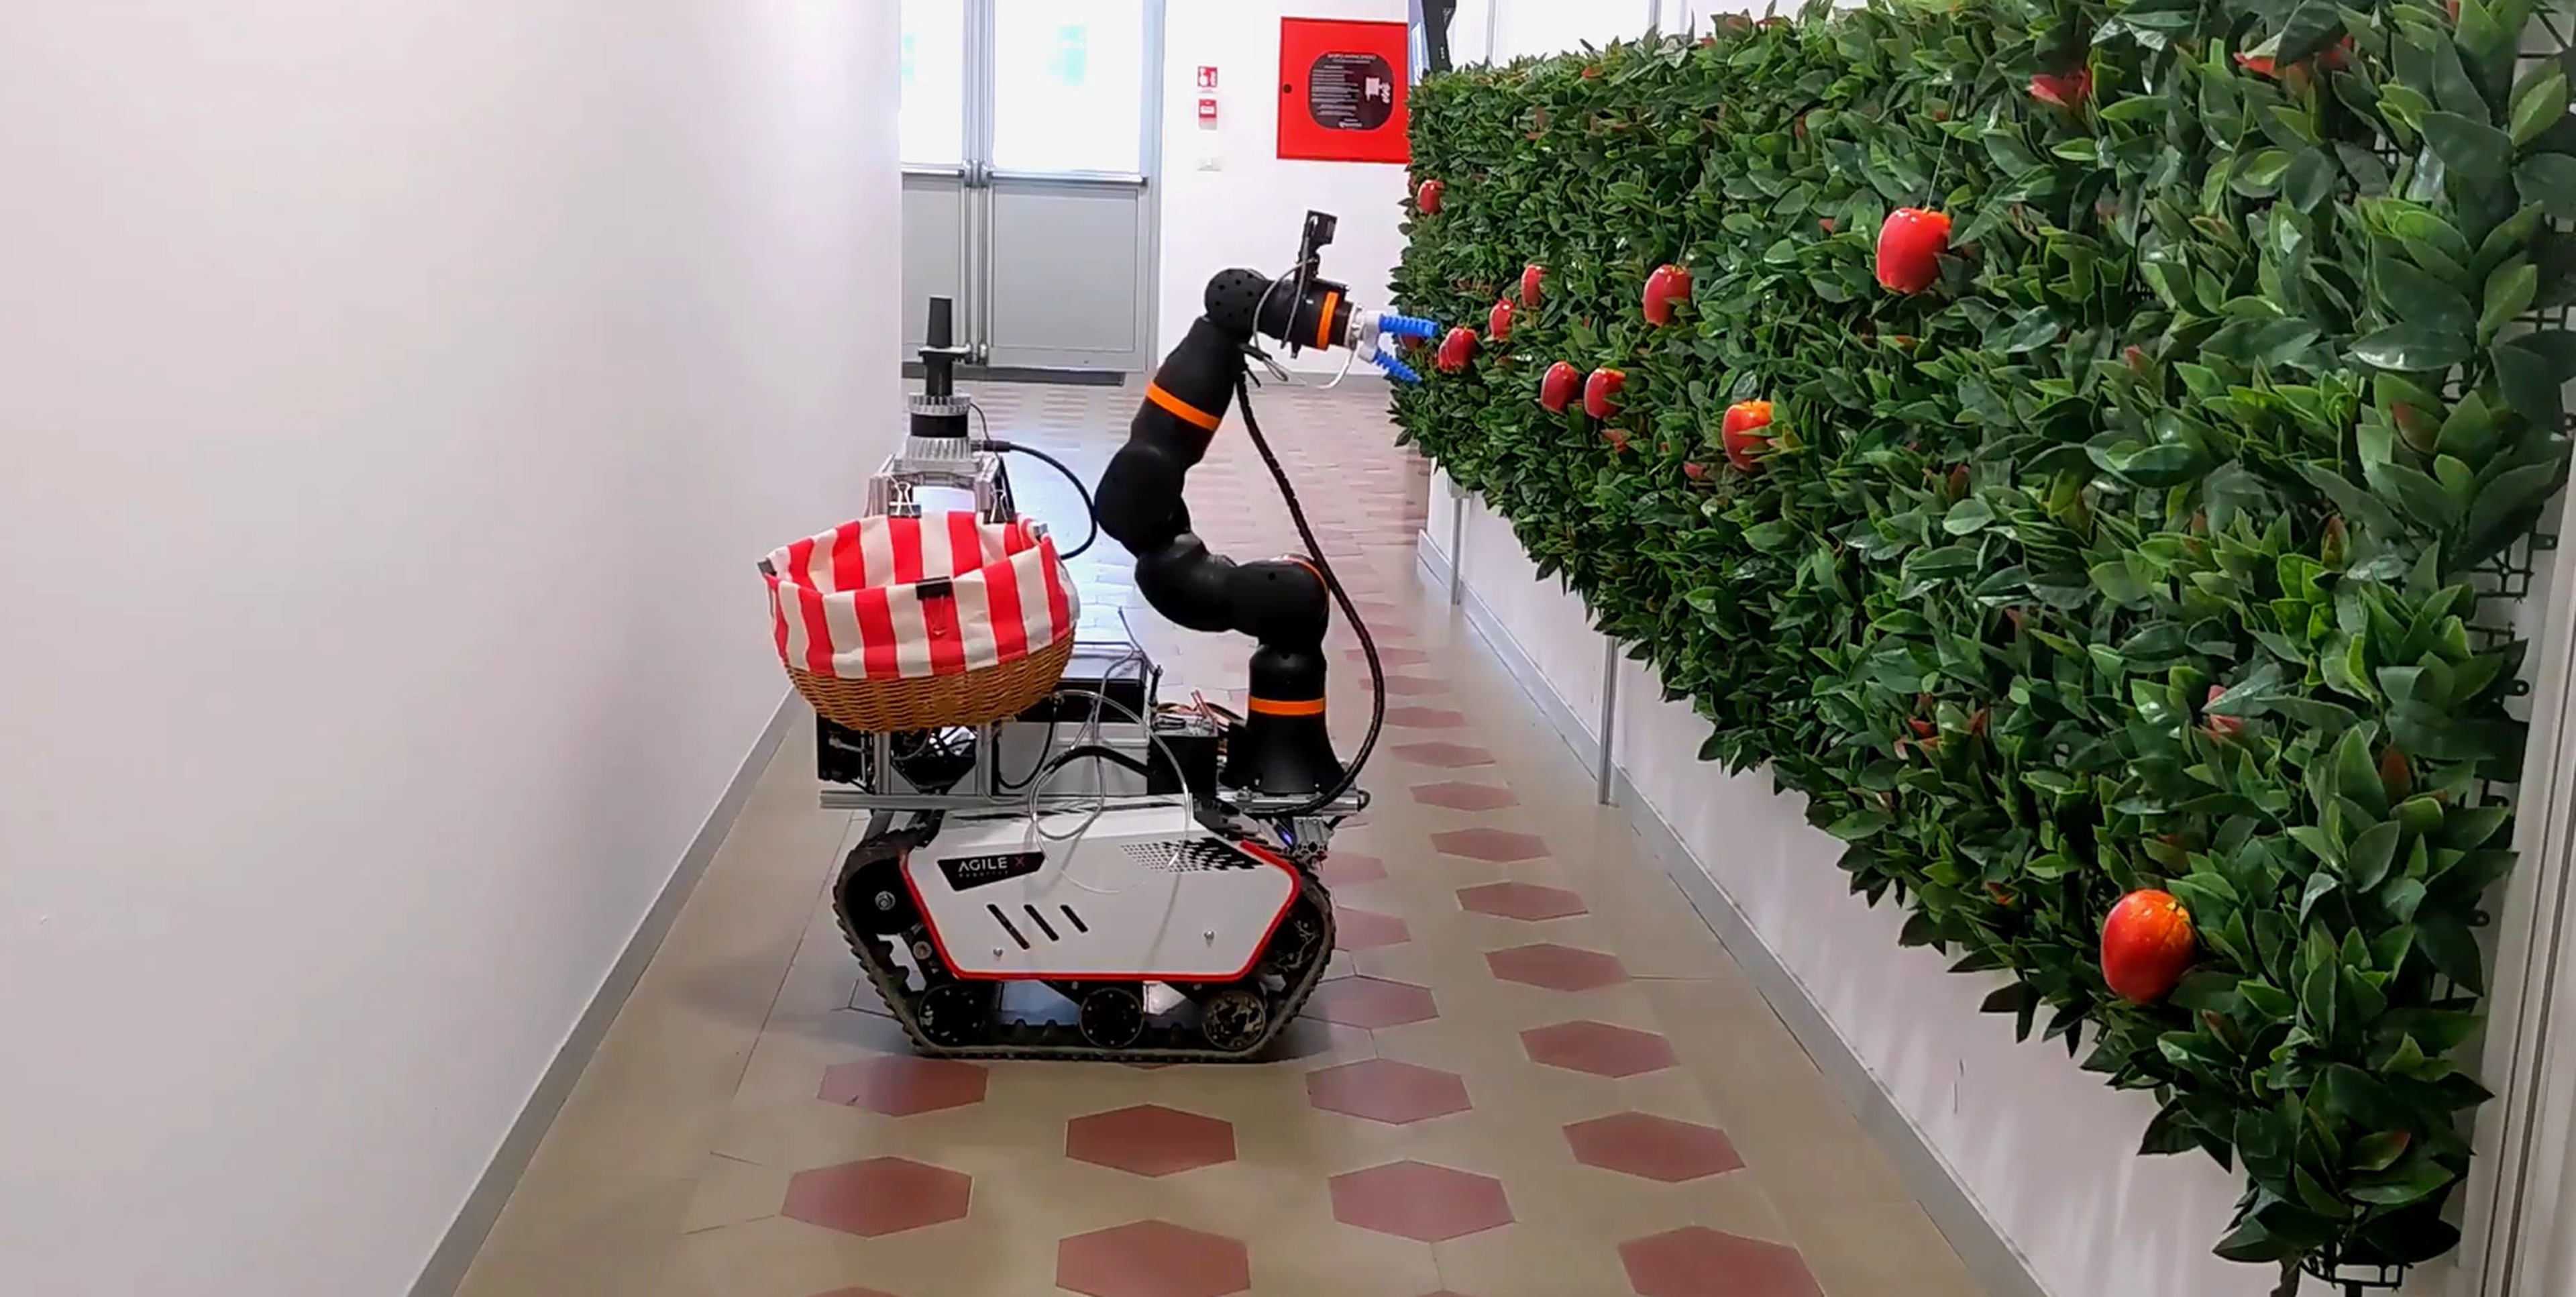
Aplikasi pick and place kolaboratif di bidang manufaktur


Harga Hardware:
ROI
3 - 9
bulan
efficiency
high
velocity
high
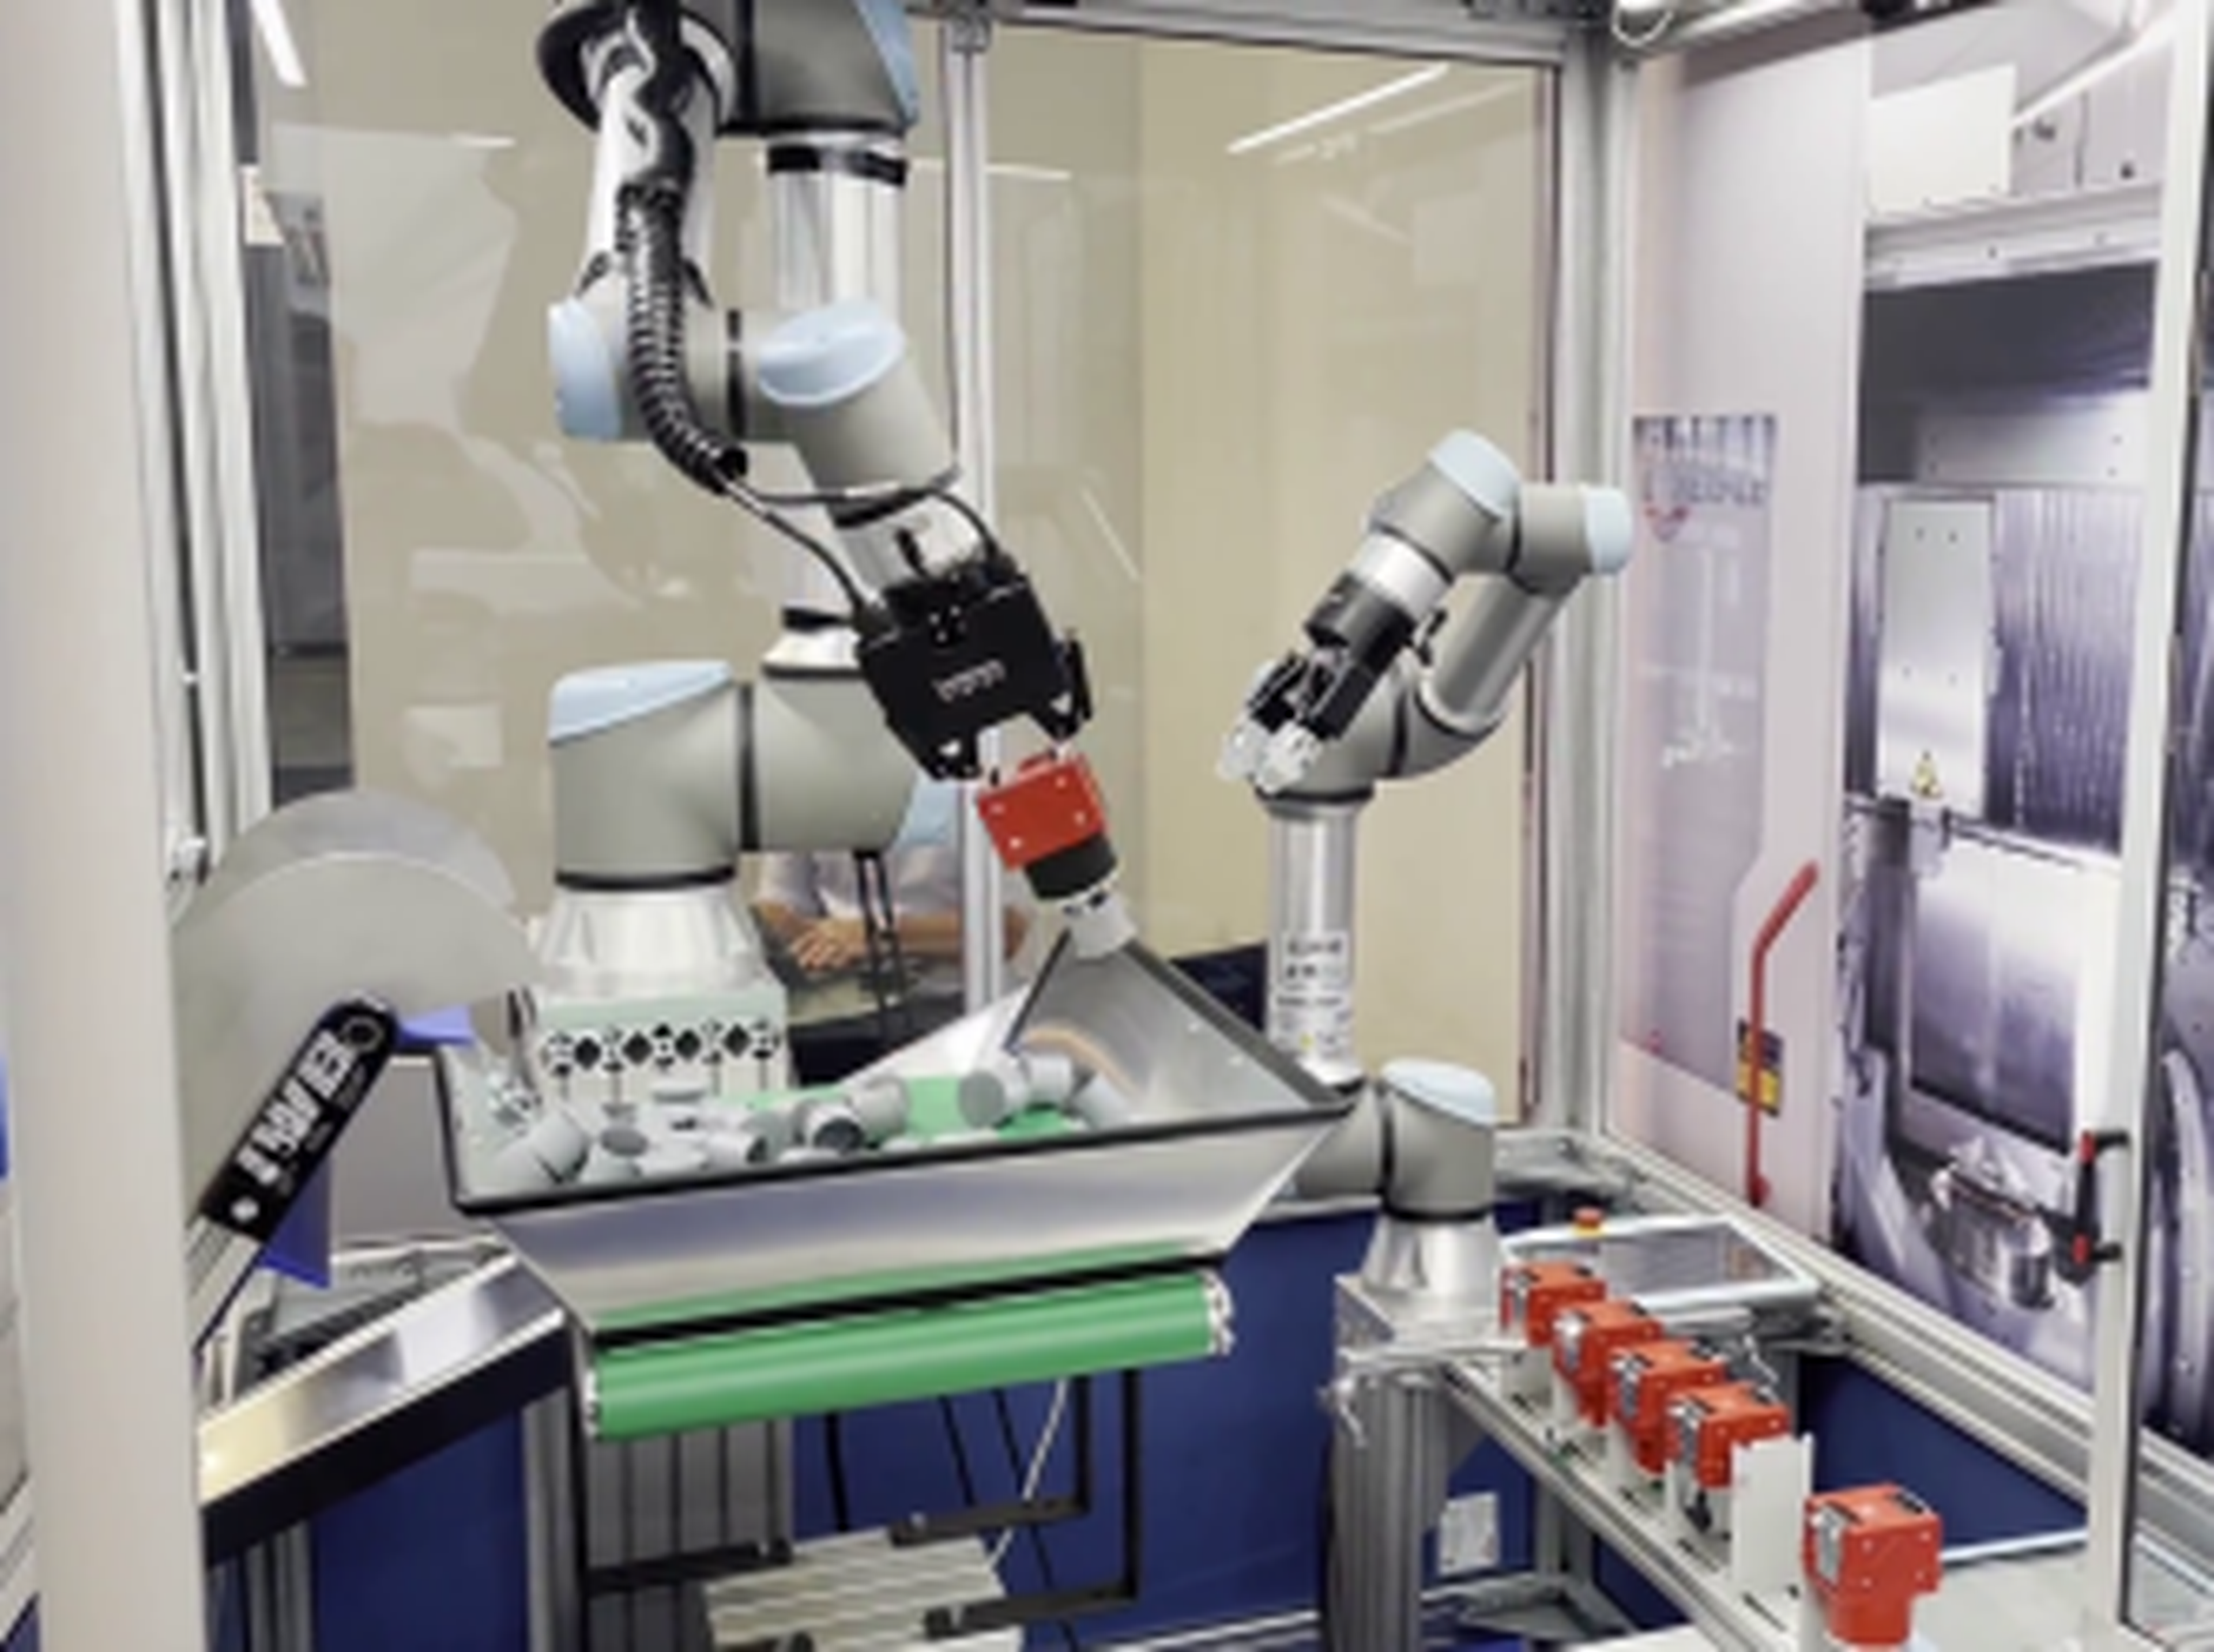
Alur Kerja Robotik yang Tersinkronisasi: Meneliti Kecepatan Produksi di KIT Karlsruhe
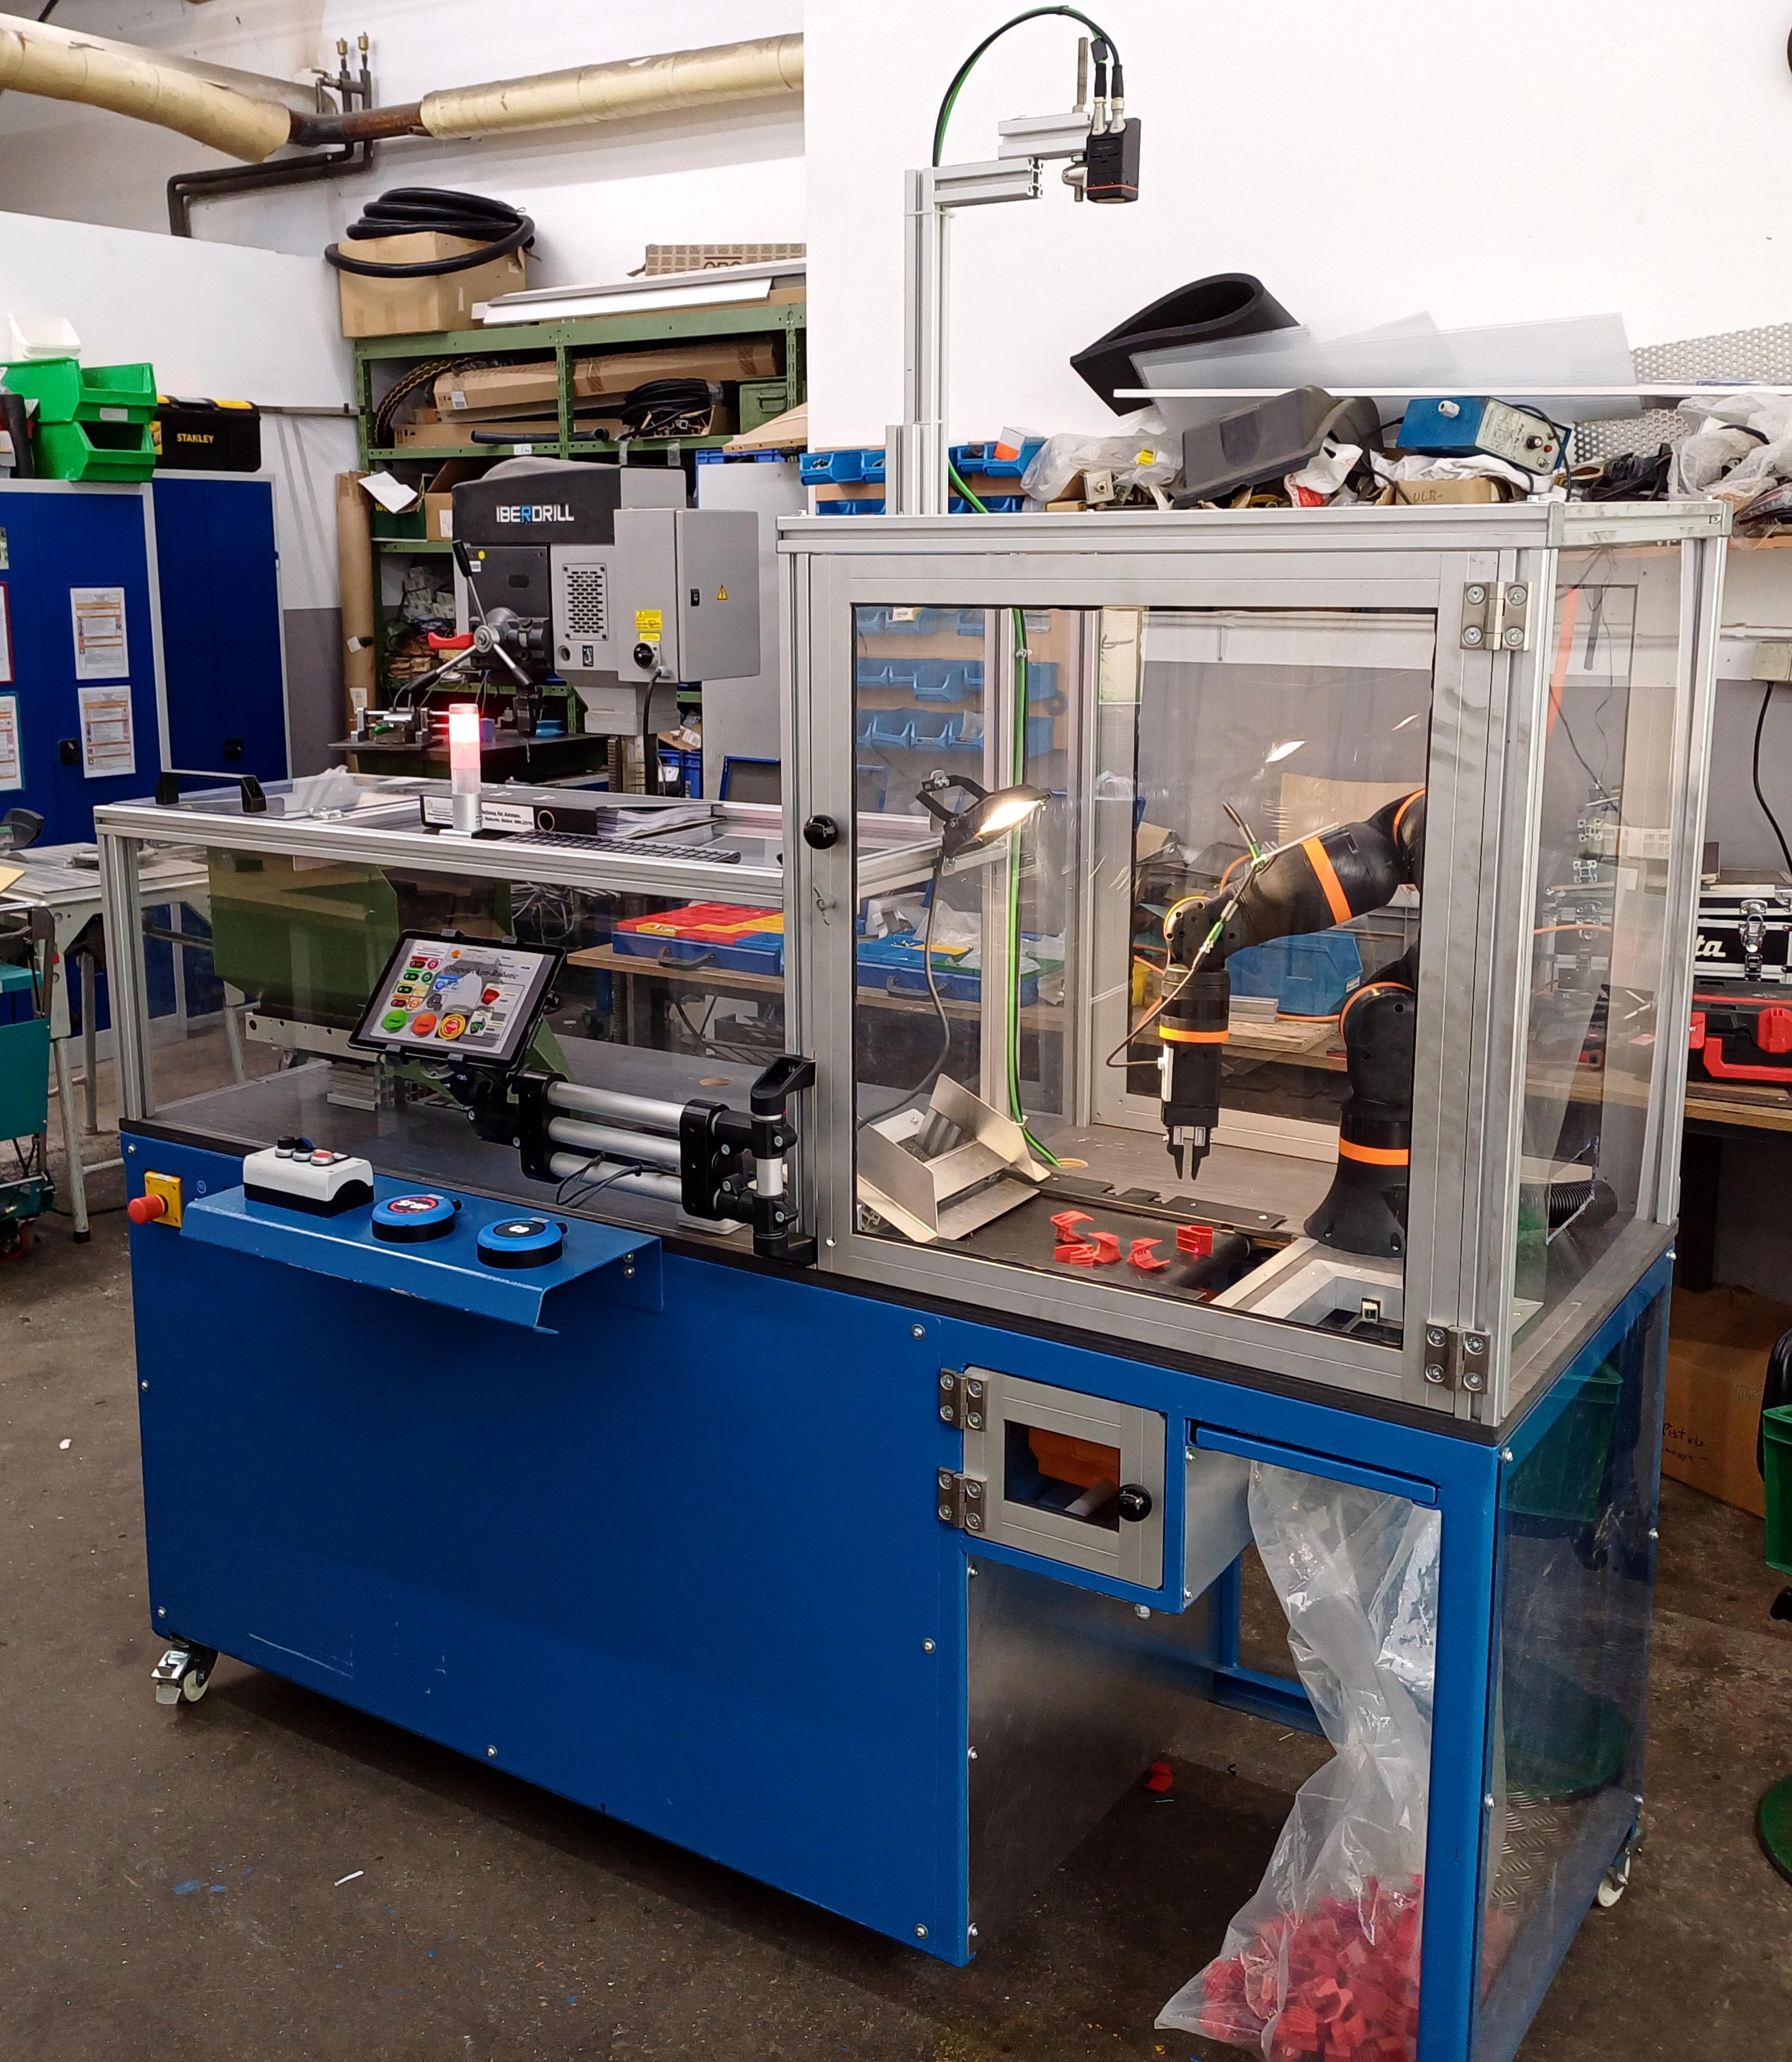
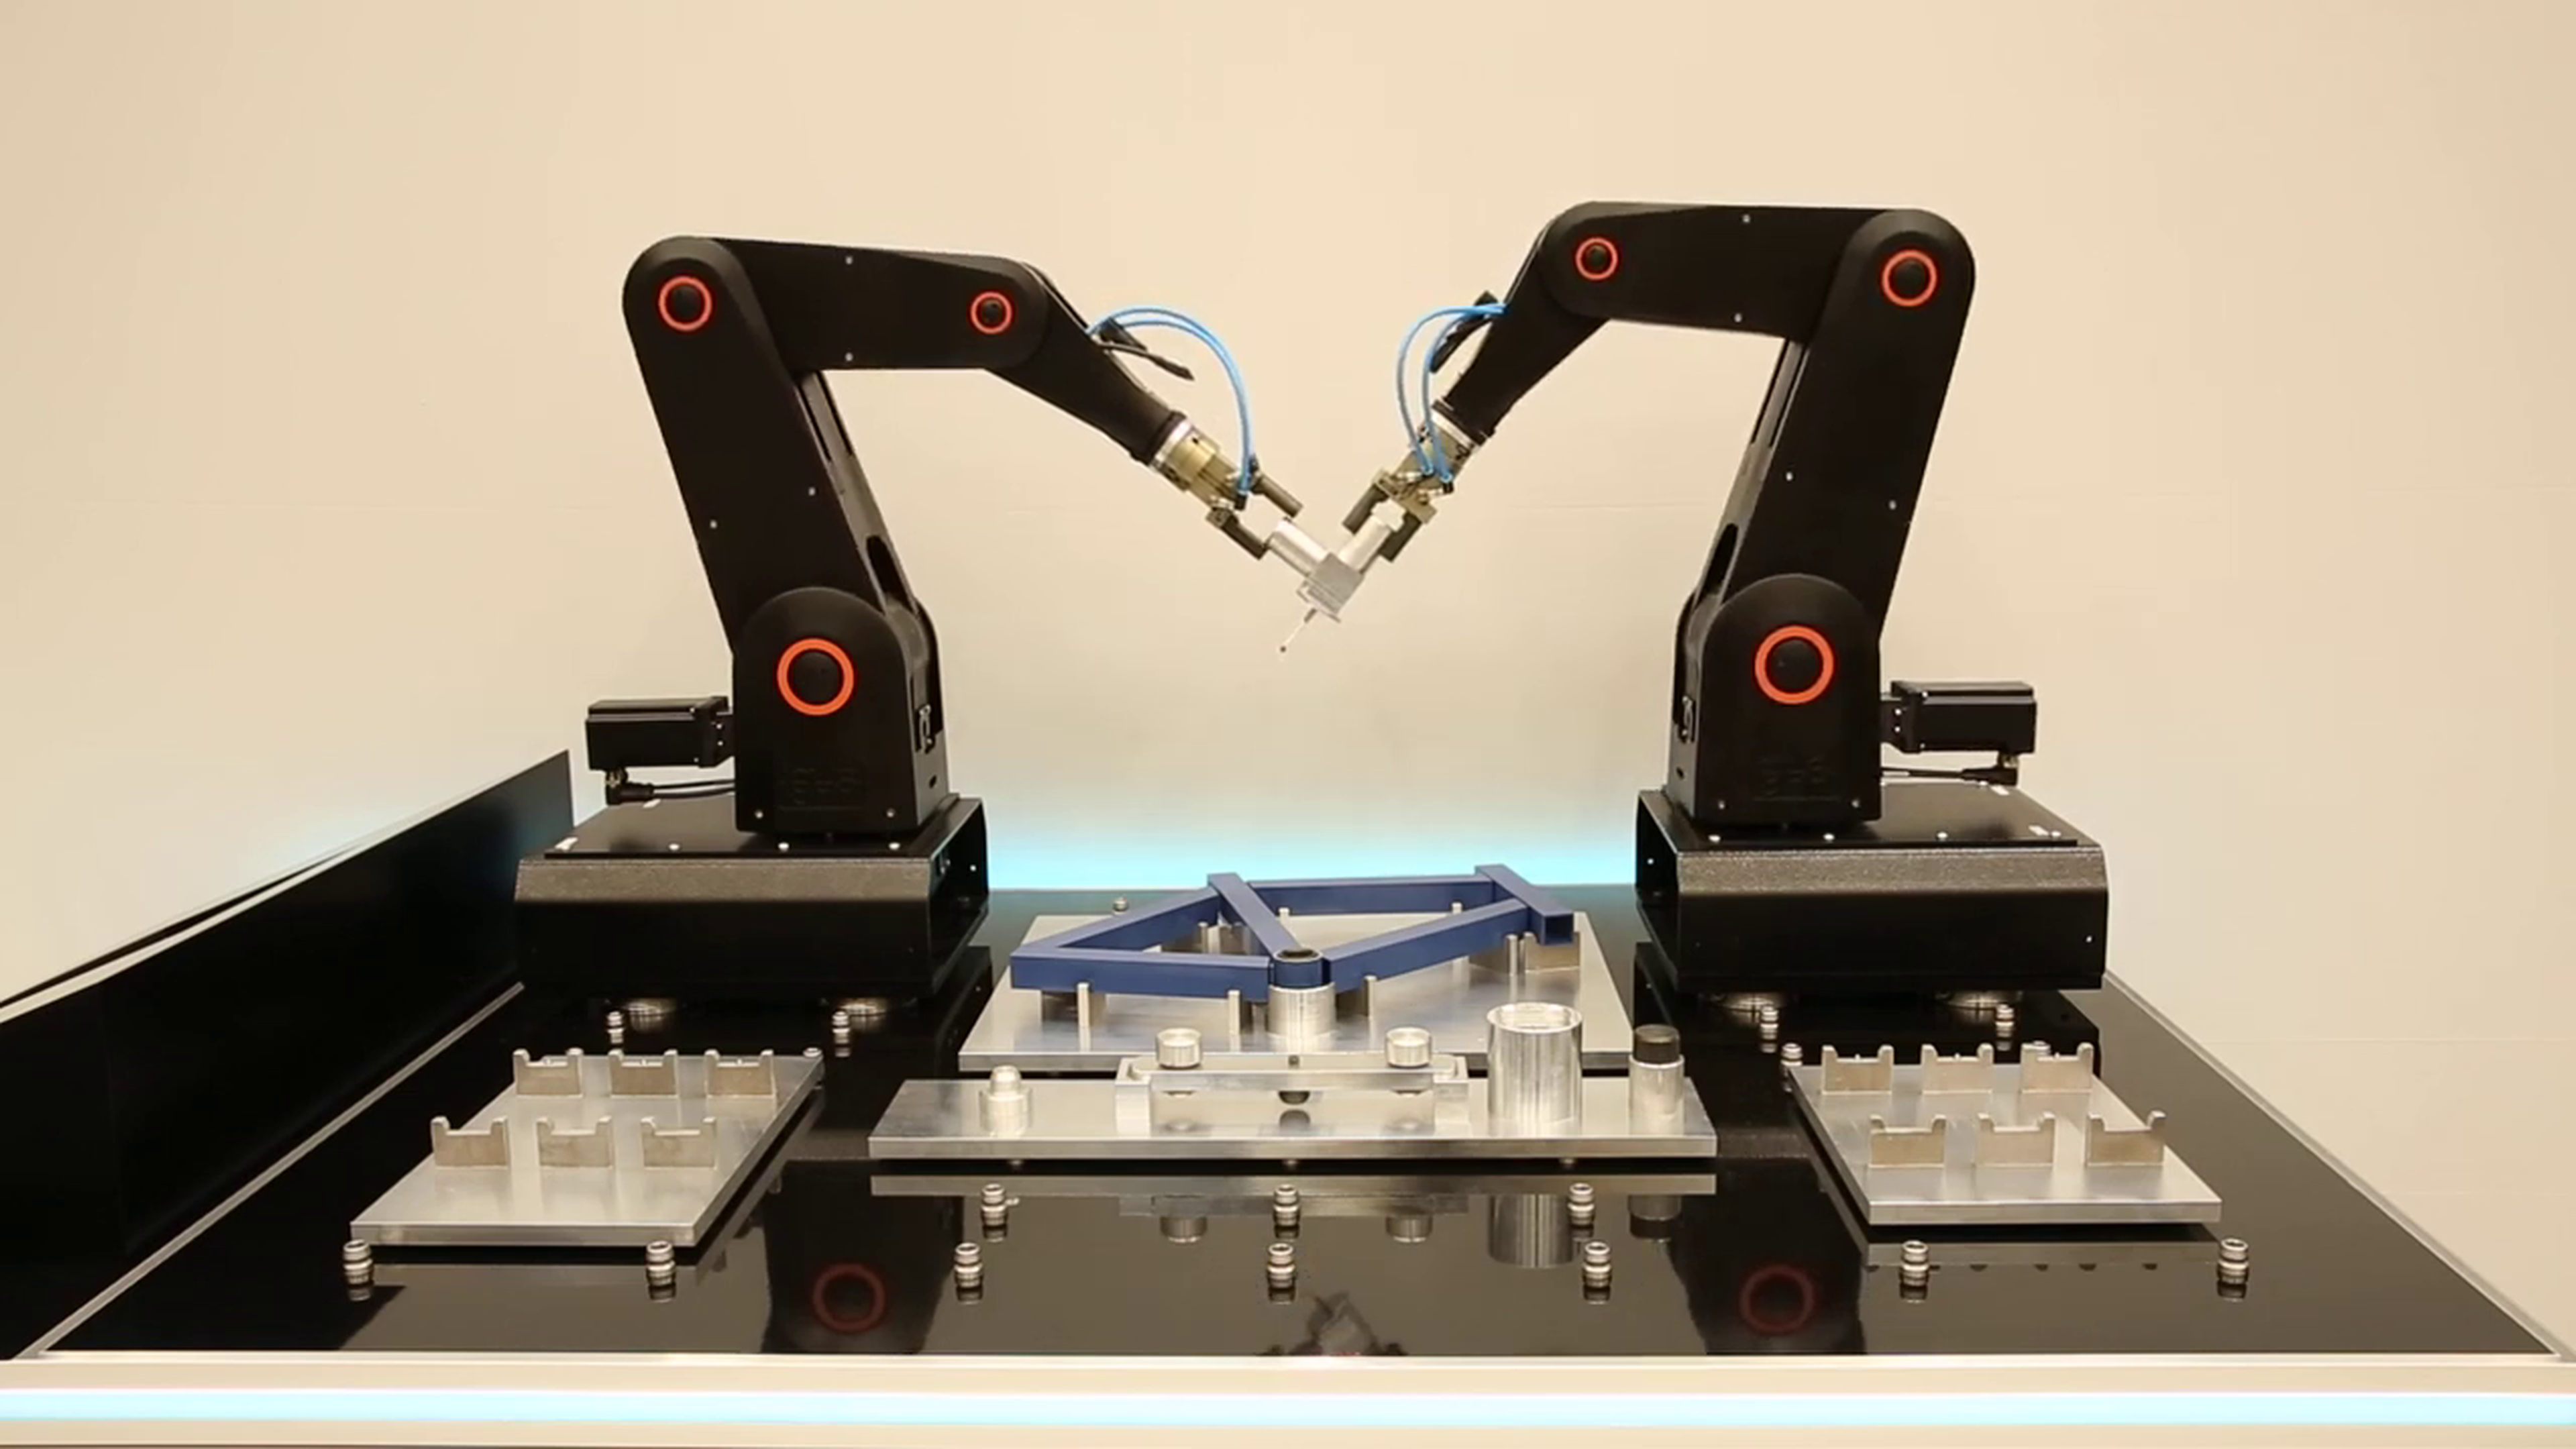
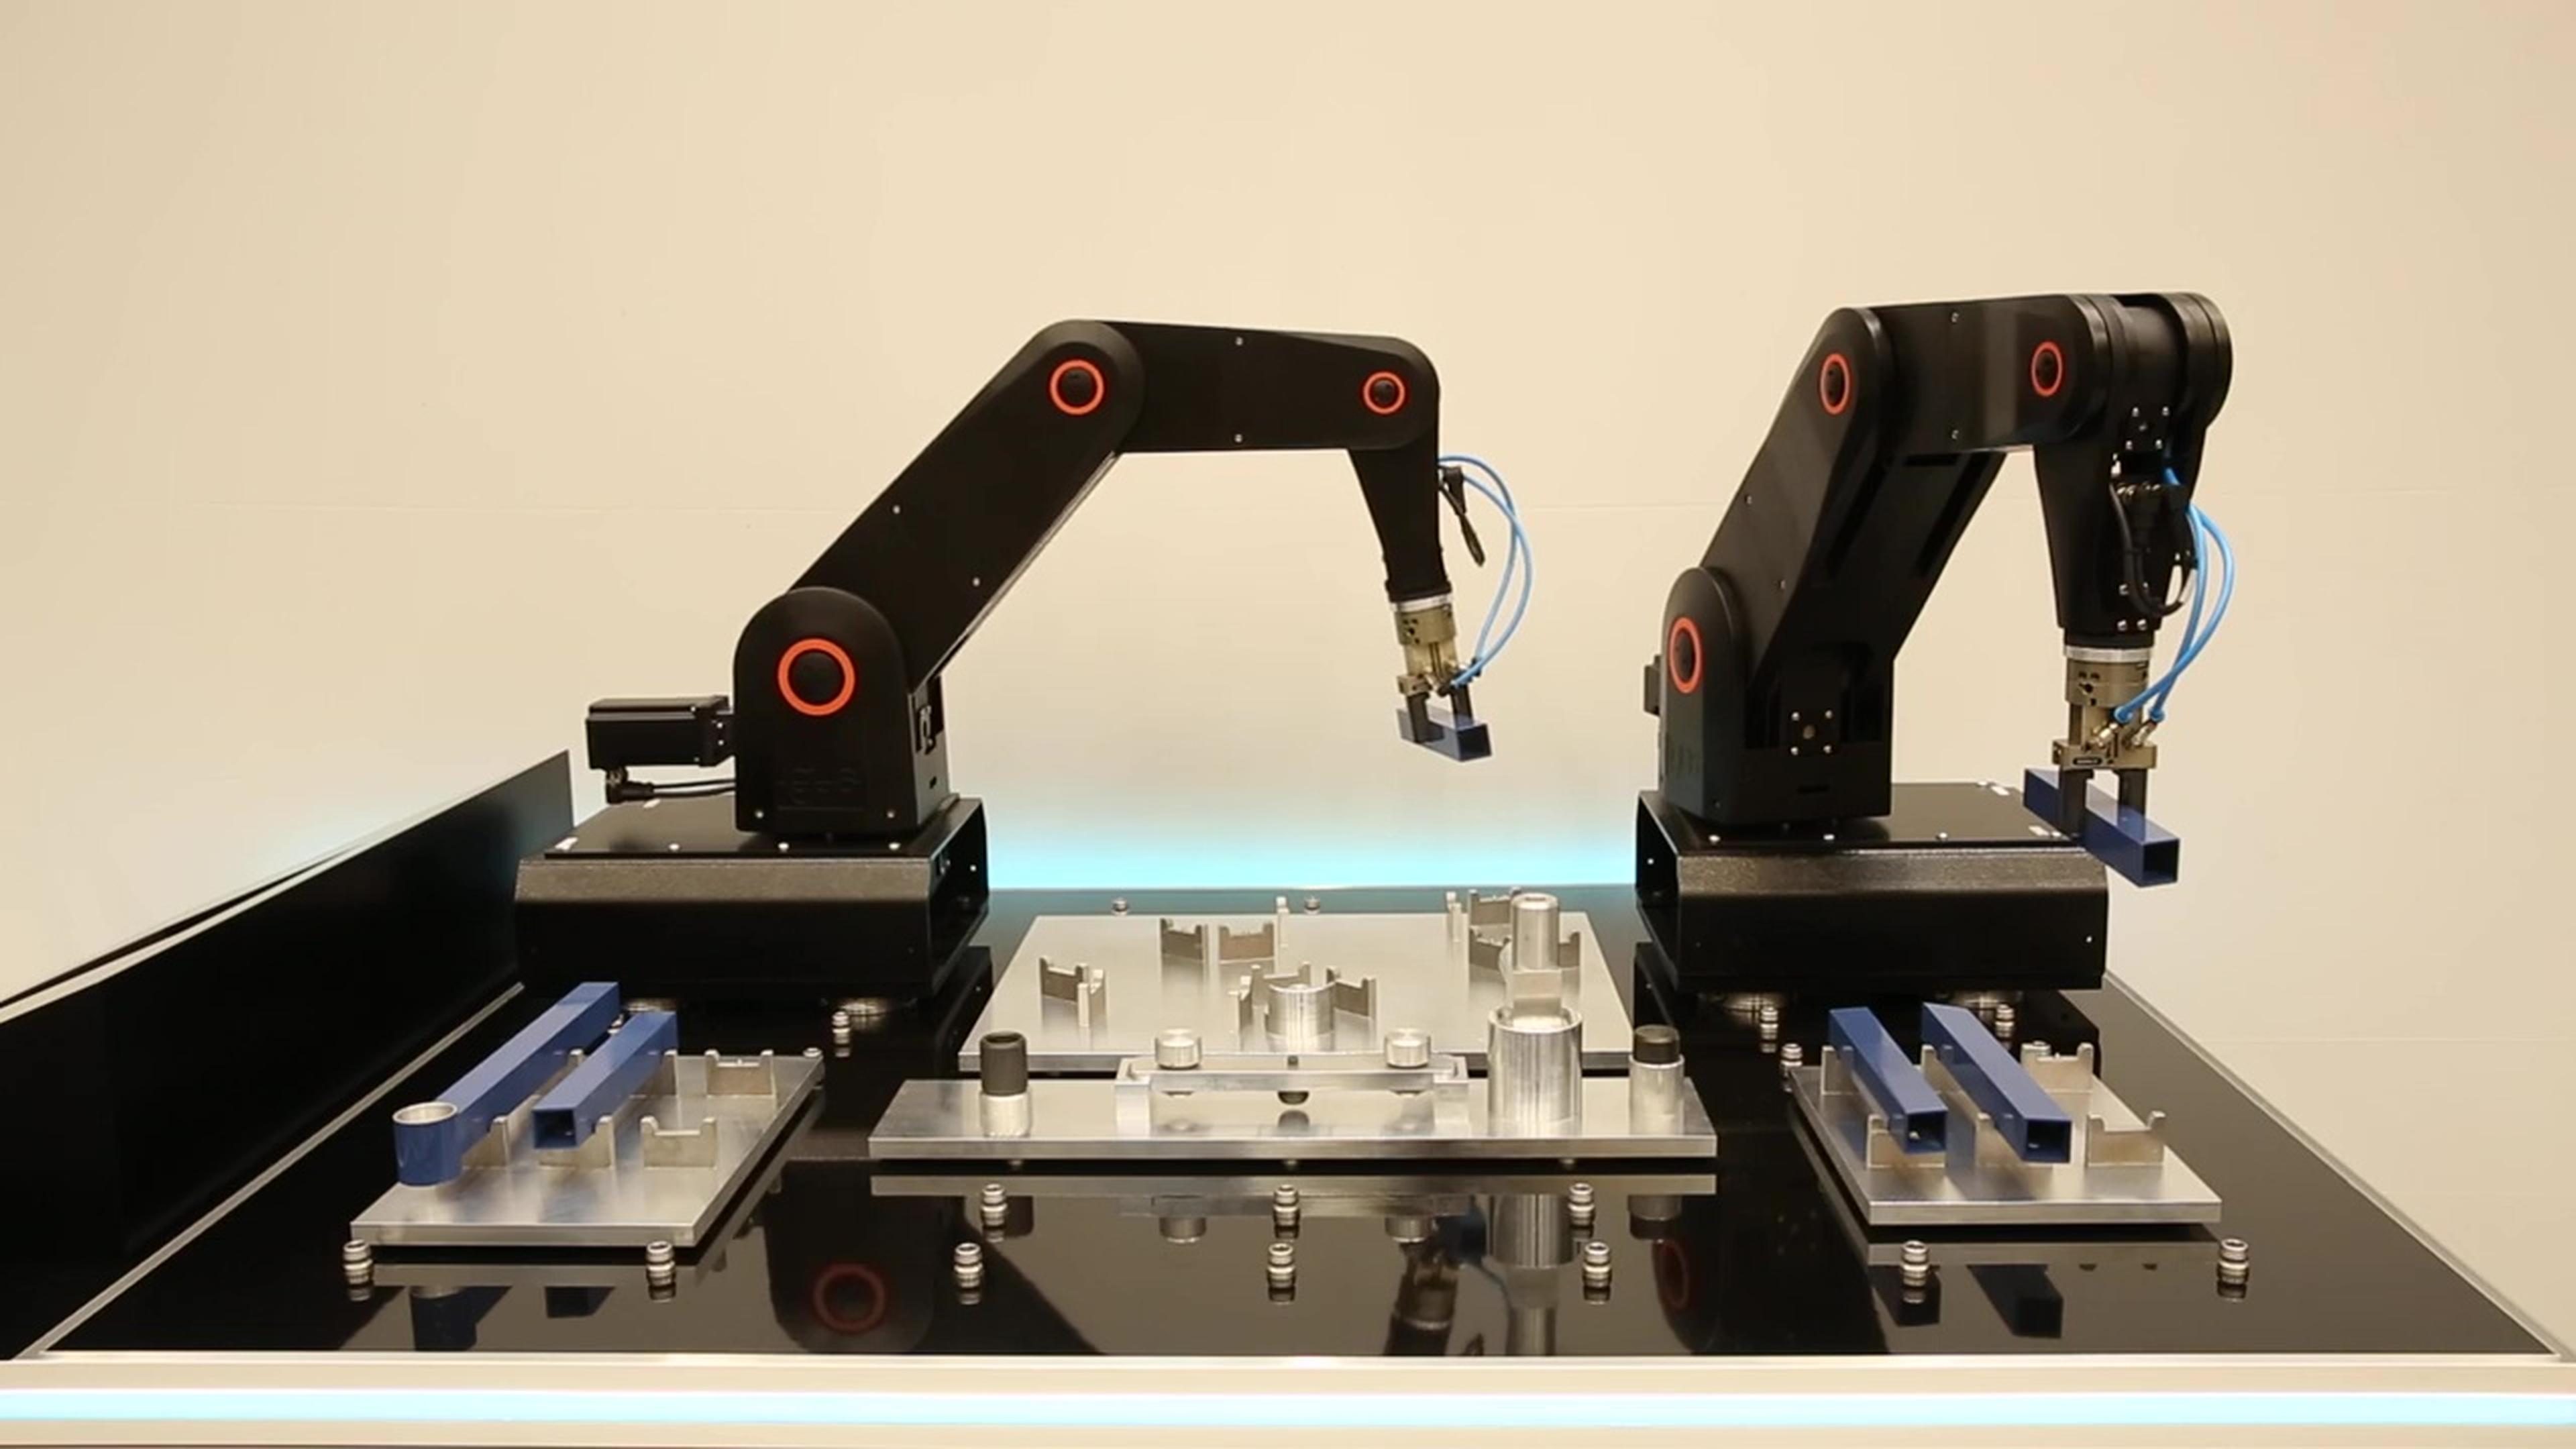
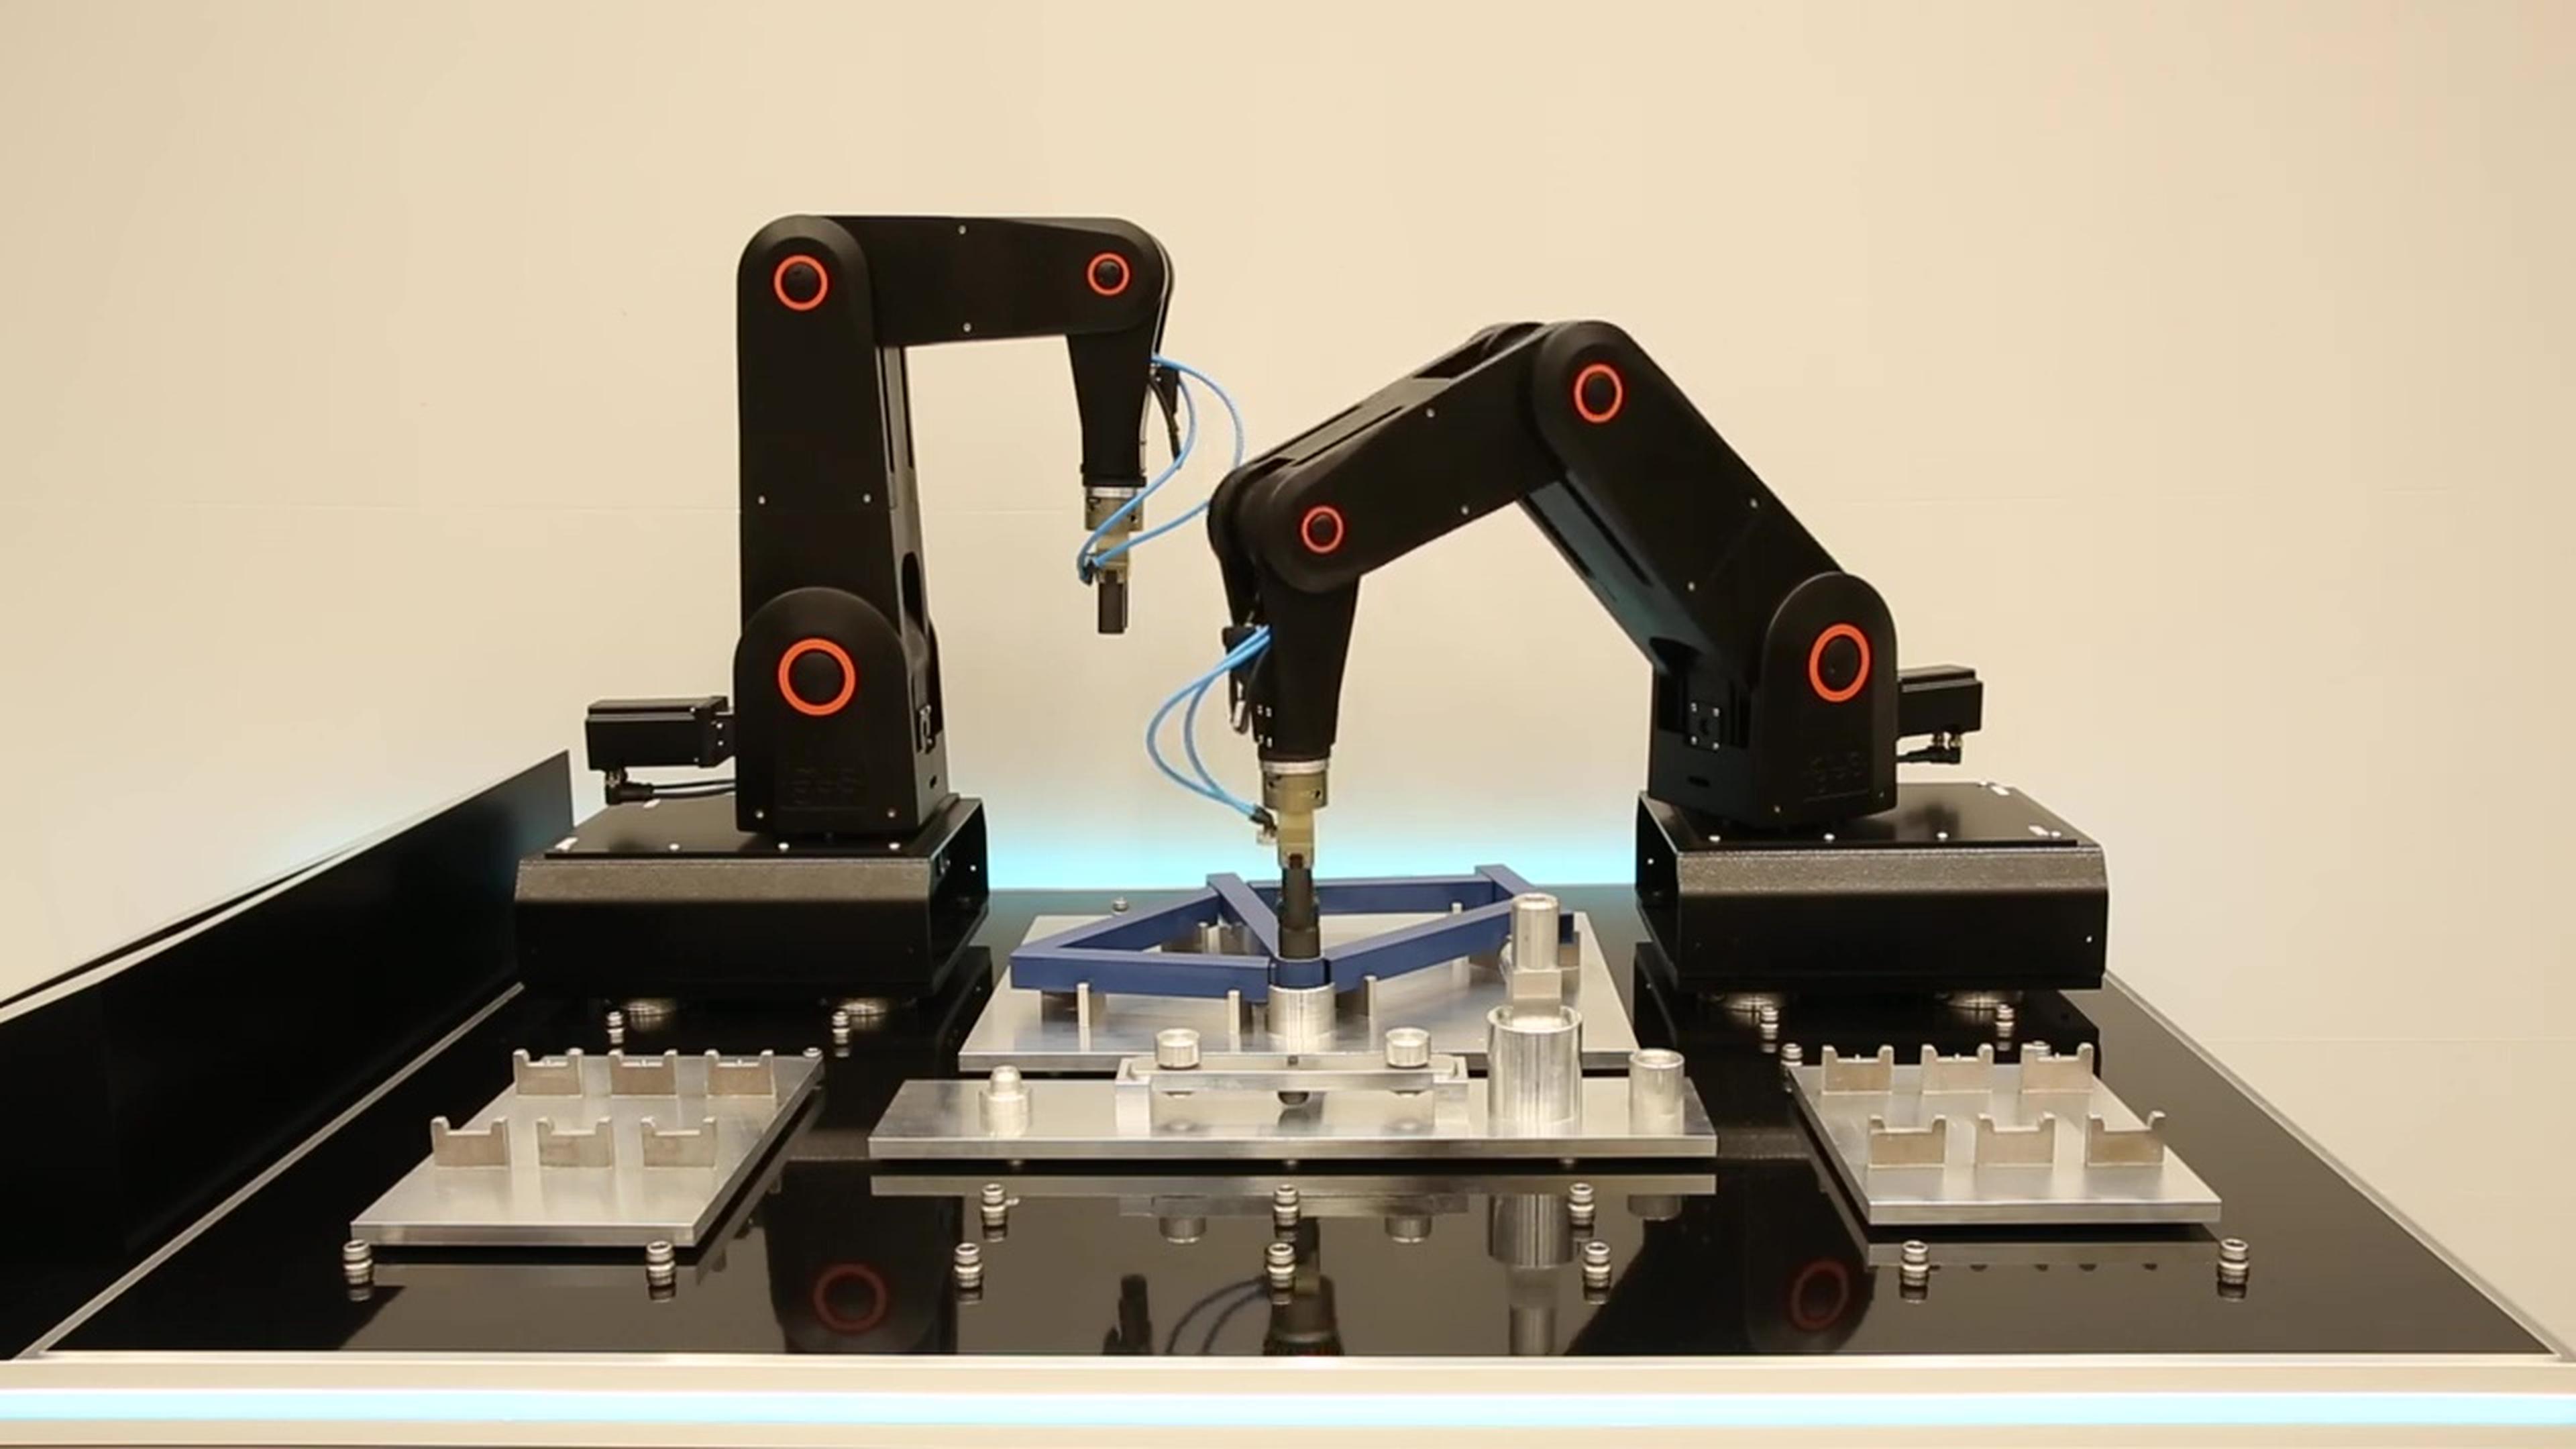
Peneliti di KIT Karlsruhe menganalisis bagaimana kecepatan produksi meningkat ketika dua robot bekerja secara sinkron dan mengoordinasikan prosesnya. Studi tersebut menyoroti efisiensi biaya penggunaan dua robot kolaboratif dibandingkan satu robot industri. Tantangan utamanya adalah mencapai sinkronisasi yang sempurna antara gerakan robot. Setelah menyempurnakan sistem kontrol, robot-robot tersebut dapat saling melengkapi dengan mulus, mengoptimalkan kinerja, dan mencapai presisi yang tersinkronisasi, yang secara signifikan meningkatkan efisiensi alur kerja produksi.
Apa Aplikasinya?
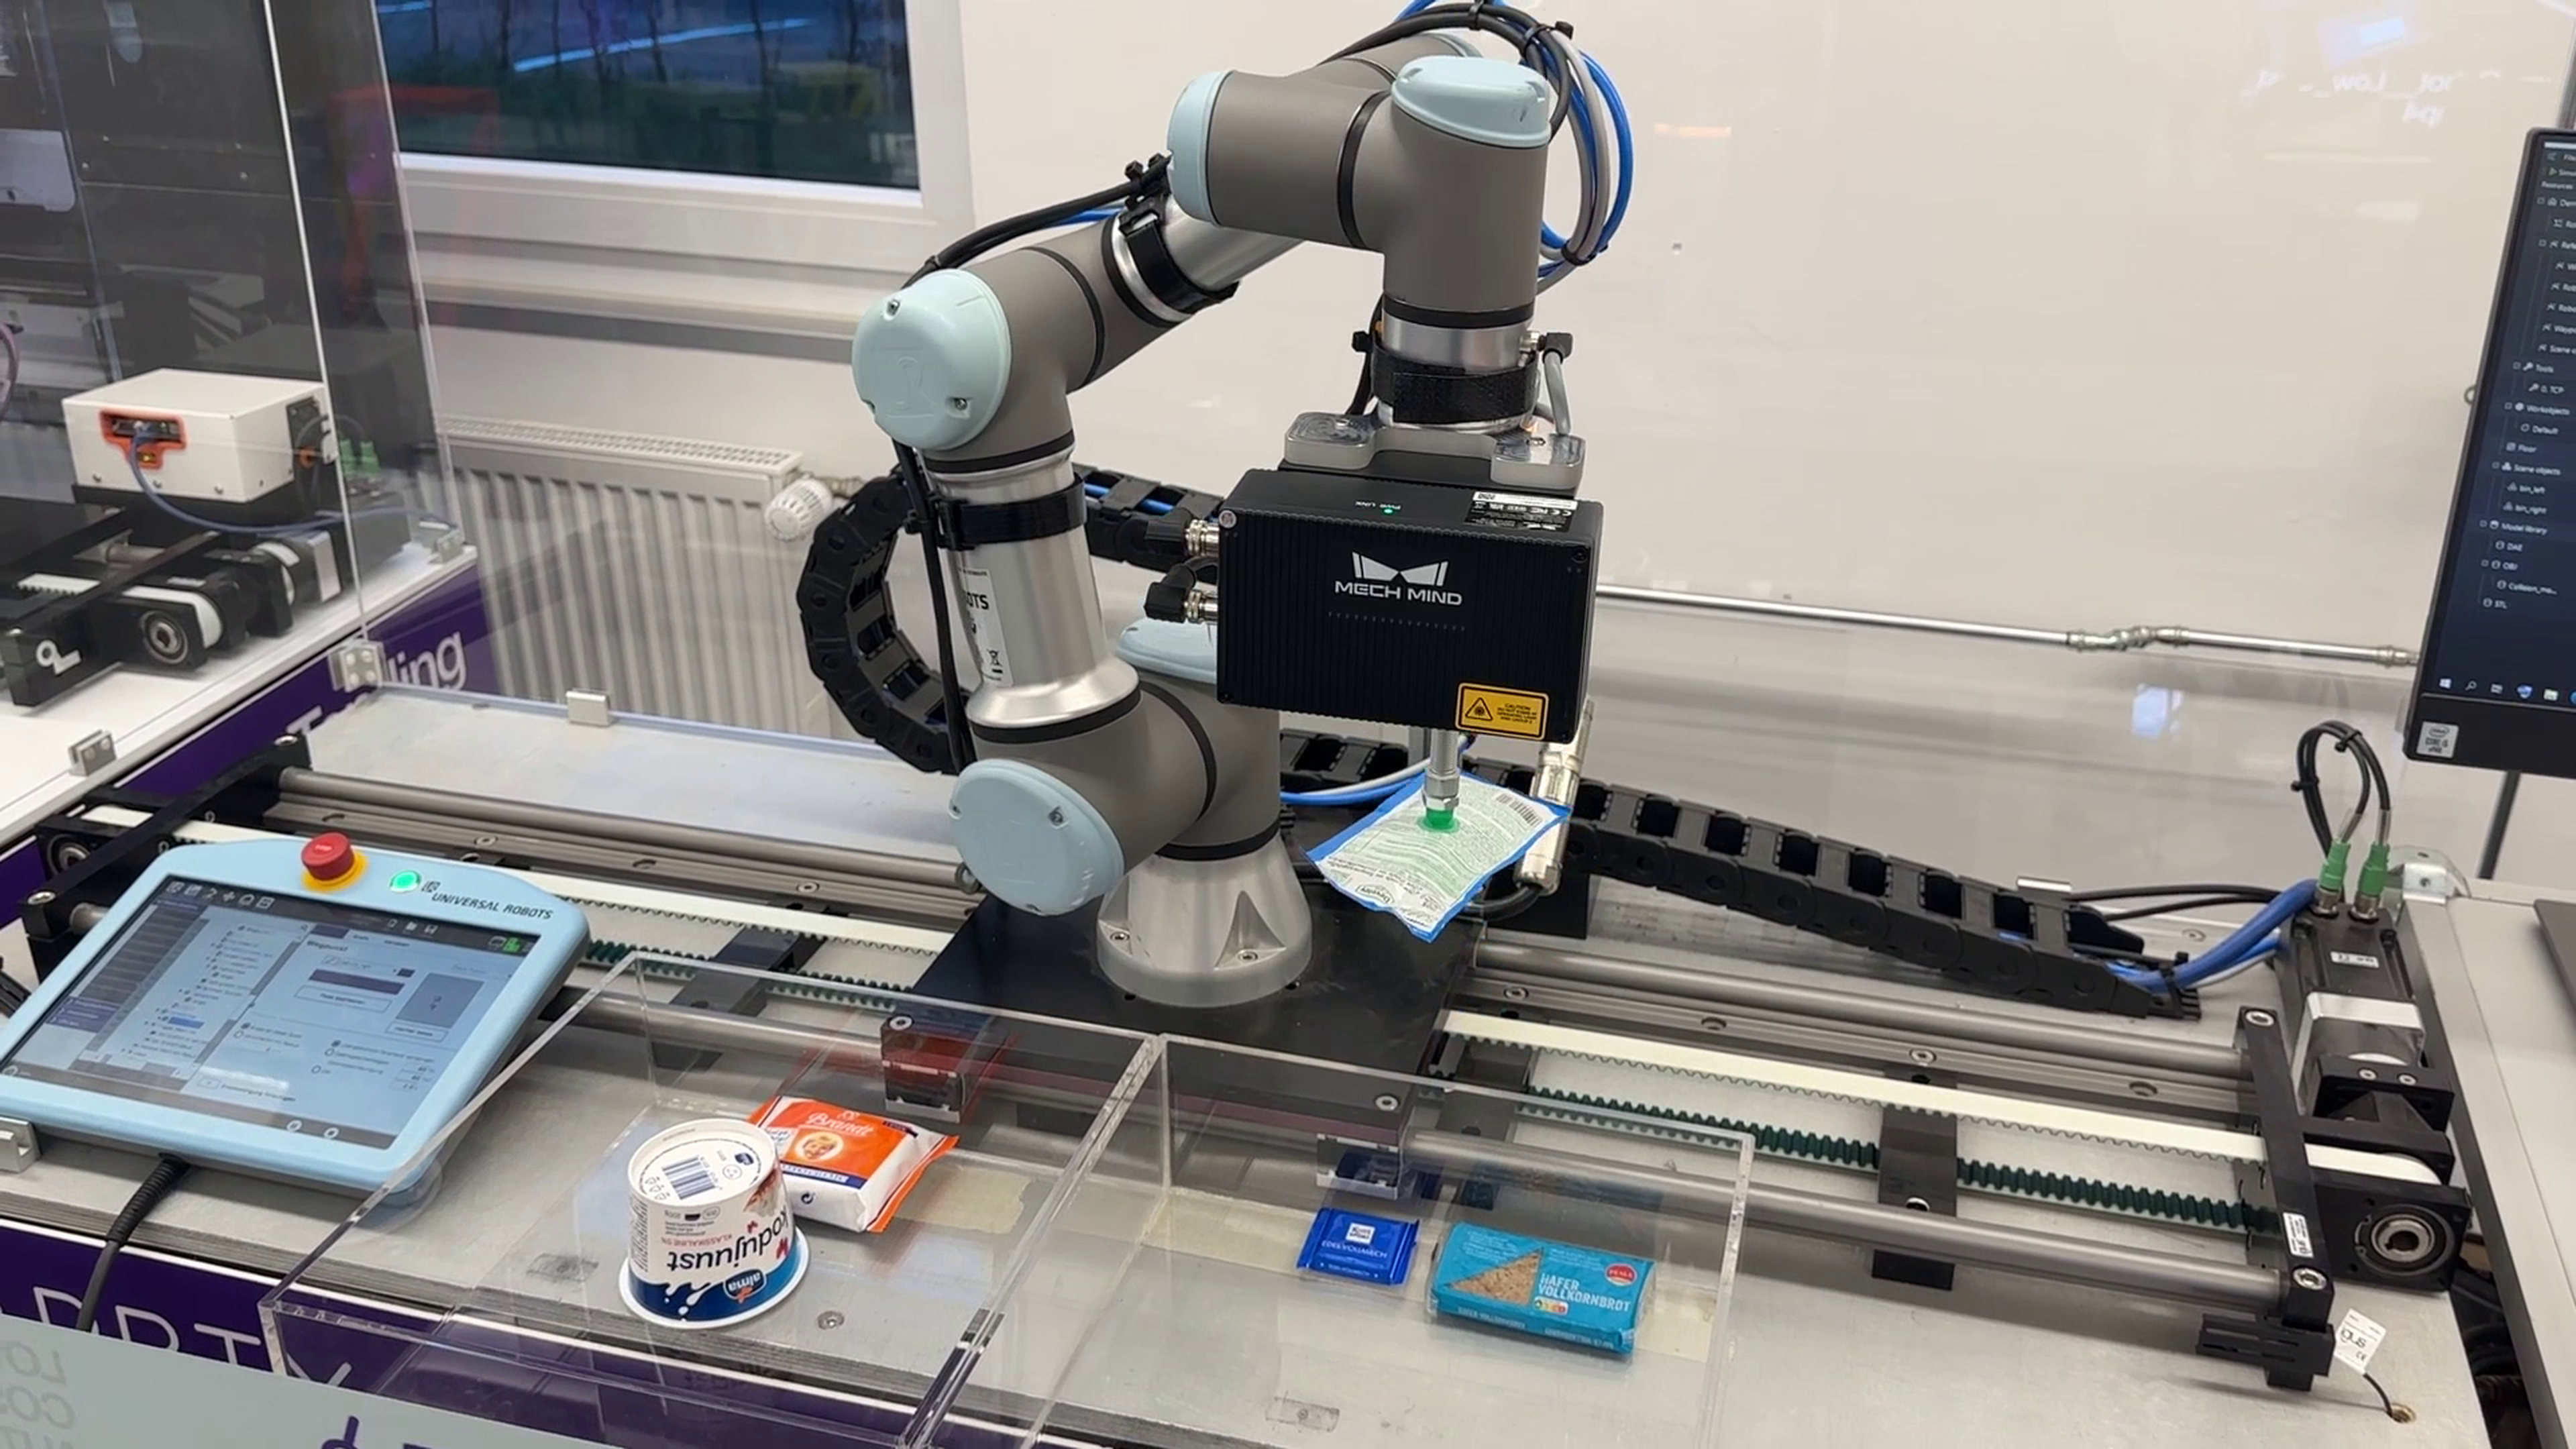
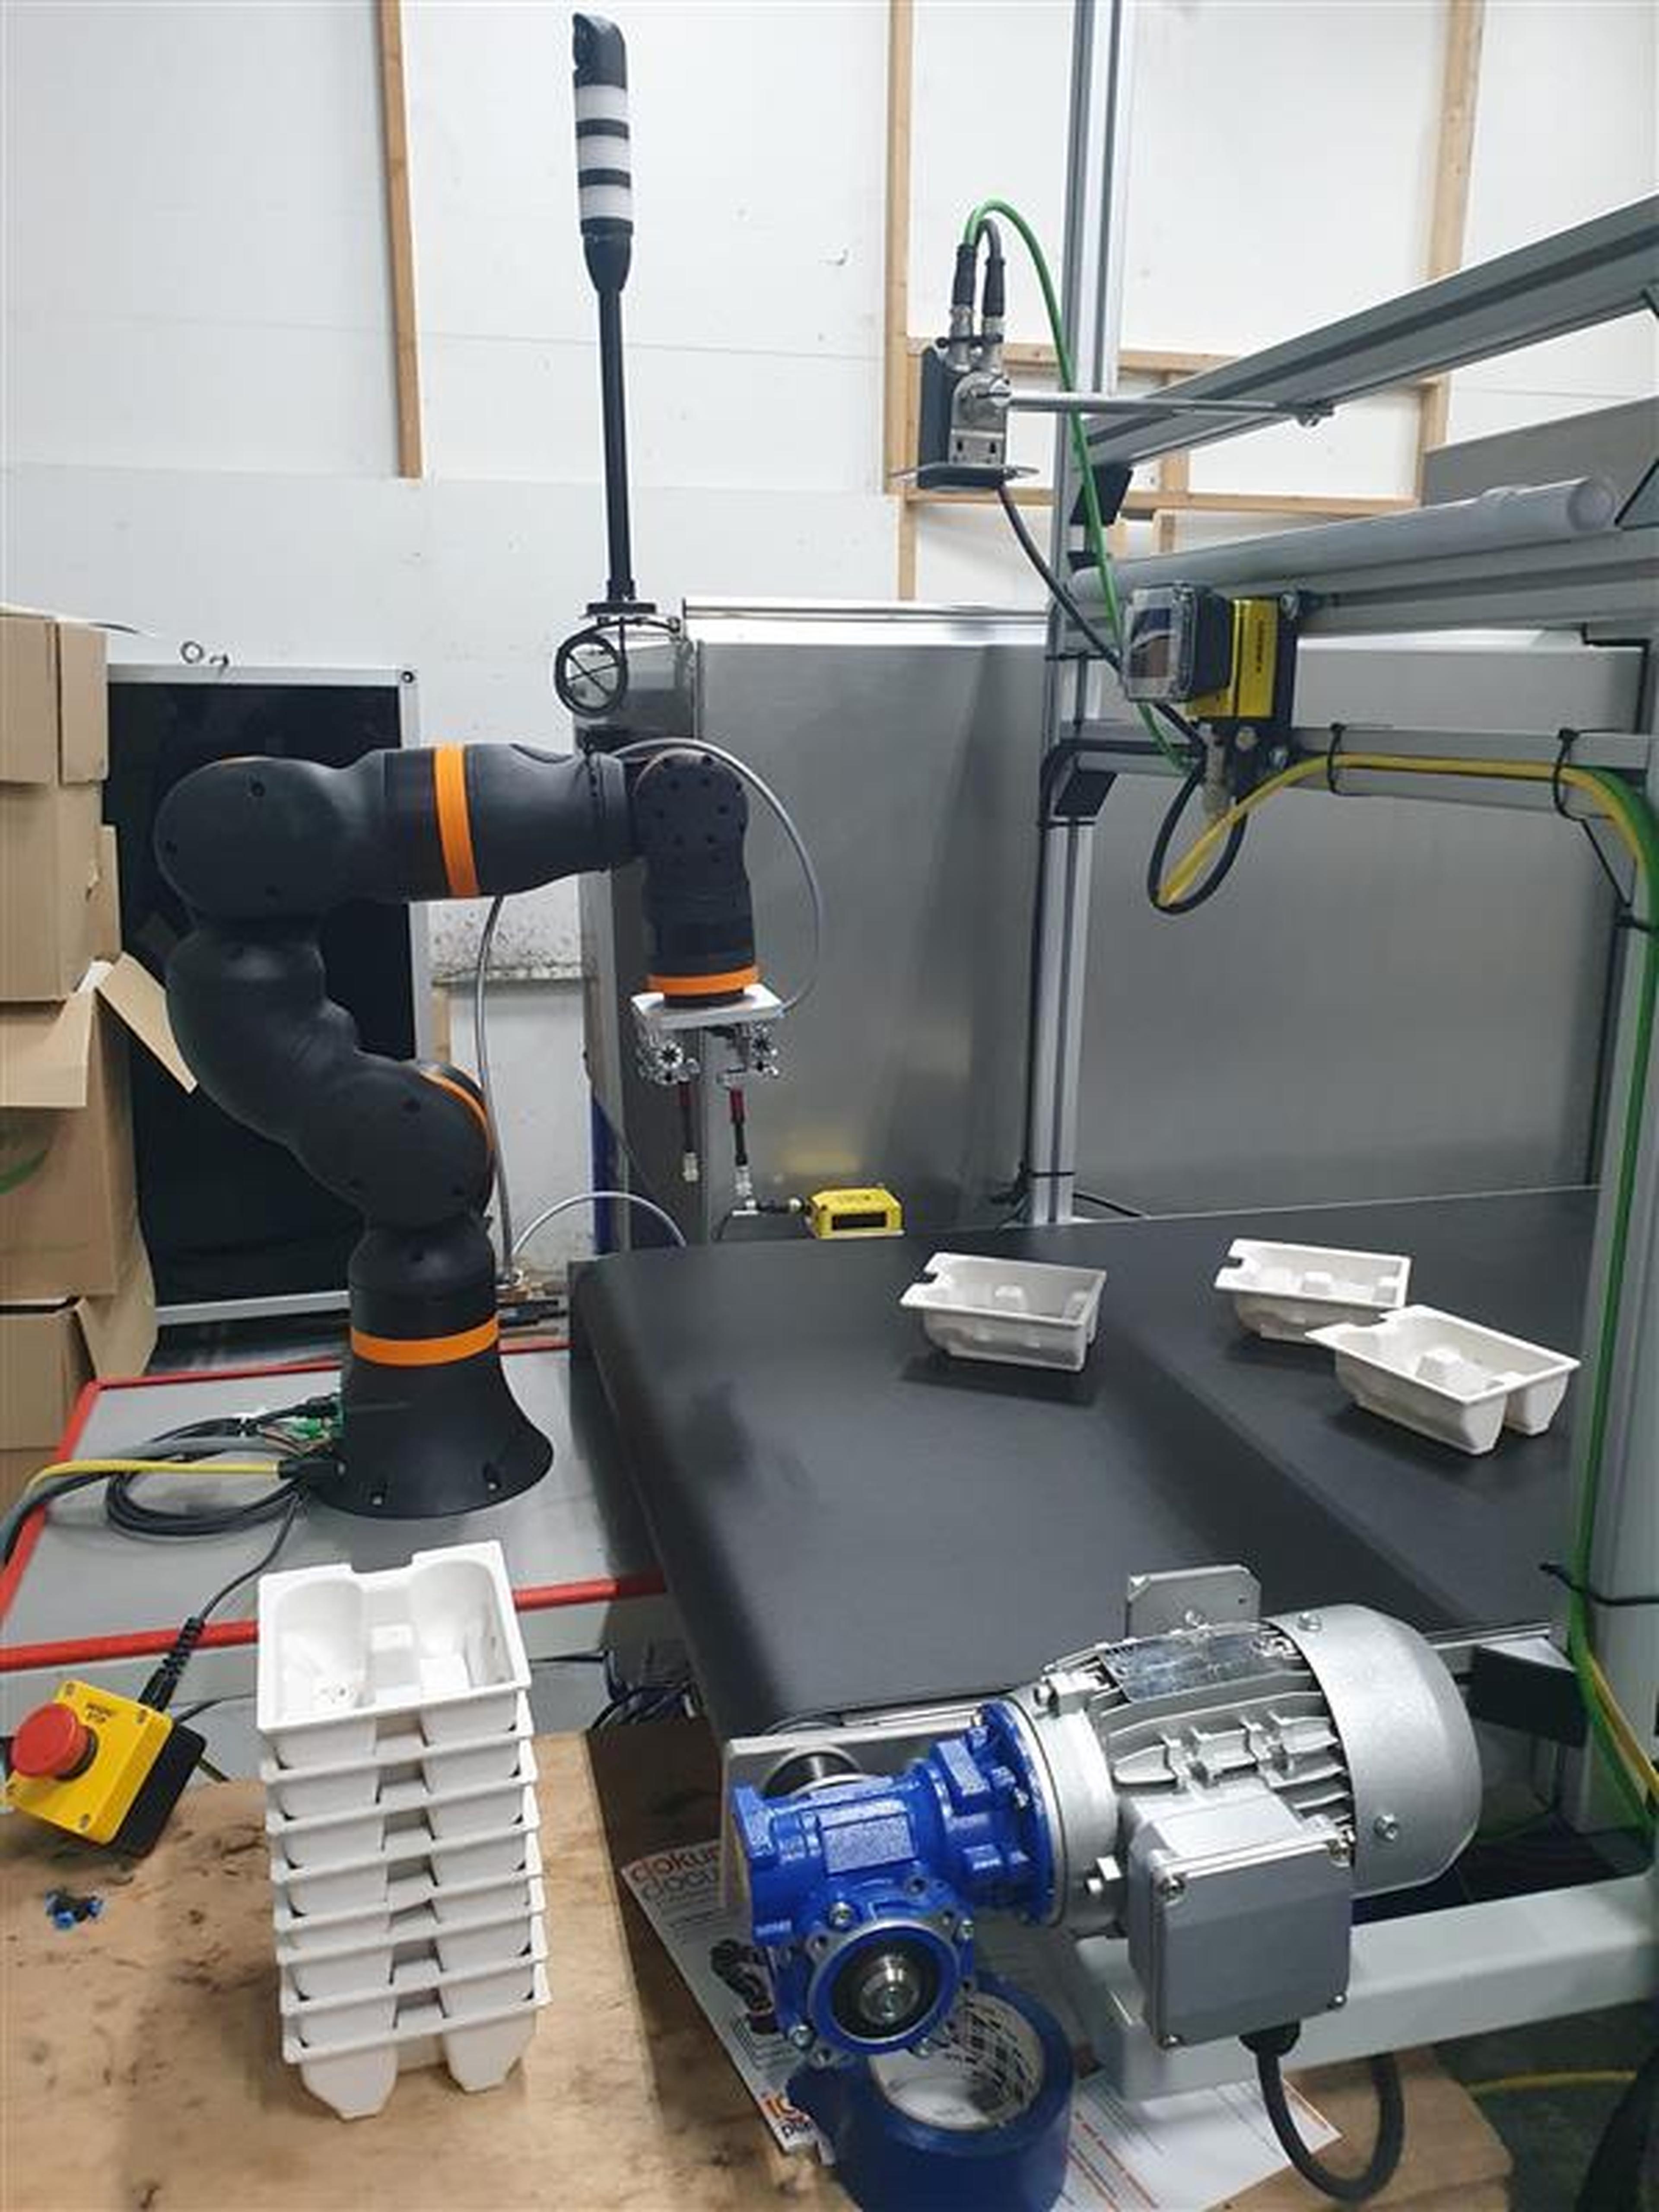
Sistem ini mengotomatiskan sinkronisasi alur kerja dua robot, sehingga memungkinkan operasi kolaboratif yang lebih cepat dan efisien di bidang manufaktur, perakitan, dan logistik.
Apa Keunggulan Solusi Ini?
Efisiensi Lebih Tinggi: Pengoperasian simultan mengurangi waktu produksi.
Hemat Biaya: Sepasang robot kolaboratif lebih murah daripada satu robot industri.
Kinerja Optimal: Penyempurnaan memastikan koordinasi yang mulus untuk hasil maksimal.
Apa Keunggulan Robotnya?
Robot yang tersinkronisasi memberikan:
Kolaborasi Presisi: Gerakan yang saling melengkapi meningkatkan alur kerja produksi.
Integrasi Fleksibel: Dapat disesuaikan dengan berbagai industri dan area aplikasi.
Skalabilitas yang Lebih Baik: Memungkinkan perluasan operasi dengan beberapa robot.
Meningkatkan Kecepatan Produksi dengan Sinkronisasi Dua Robot
Penelitian di KIT Karlsruhe menunjukkan bagaimana robotik yang tersinkronisasi dapat mengubah alur kerja produksi. Dengan koordinasi yang mulus dan peningkatan efisiensi, konfigurasi yang hemat biaya ini membuka peluang baru untuk meningkatkan proses industri sekaligus menekan biaya investasi.
2 Komponen